Caméra spatiale : Kosmo veut préparer le monde des robots
Capturer un lieu, simuler une action : deux défis bien différents.
Le décor devient une donnée d’entraînement
Avant de demander à un robot de ranger un atelier, encore faut-il lui donner un atelier dans lequel apprendre. Cette évidence cache un travail considérable : relever les dimensions, reconstruire les meubles, placer les objets, préparer les caméras virtuelles et vérifier que les essais numériques correspondent à quelque chose de réel. La nouvelle bataille de la robotique ne concerne donc pas seulement les moteurs ou les modèles d’intelligence artificielle. Elle se joue aussi dans les outils qui rendent un environnement exploitable par ces modèles.
Avec Kosmo, Hesai vise ce maillon discret. Notre question n’est pas de savoir si une caméra peut fabriquer un robot intelligent à elle seule : ce serait une promesse excessive. Elle est plus concrète : une capture du monde peut-elle simplifier la préparation des expériences, et à quelles conditions ? Ce dossier distingue les faits annoncés, les principes techniques documentés et les scénarios proposés par la rédaction. Il ne constitue ni un test du produit ni un classement commercial.
Notre méthode
Sources primaires consultées le 16 octobre 2026. Archives des huit dernières semaines examinées : aucun dossier consacré à Kosmo identifié. Les scénarios et critères sont notre analyse, sans essai matériel.
Kosmo : ce qui a été annoncé le 14 octobre
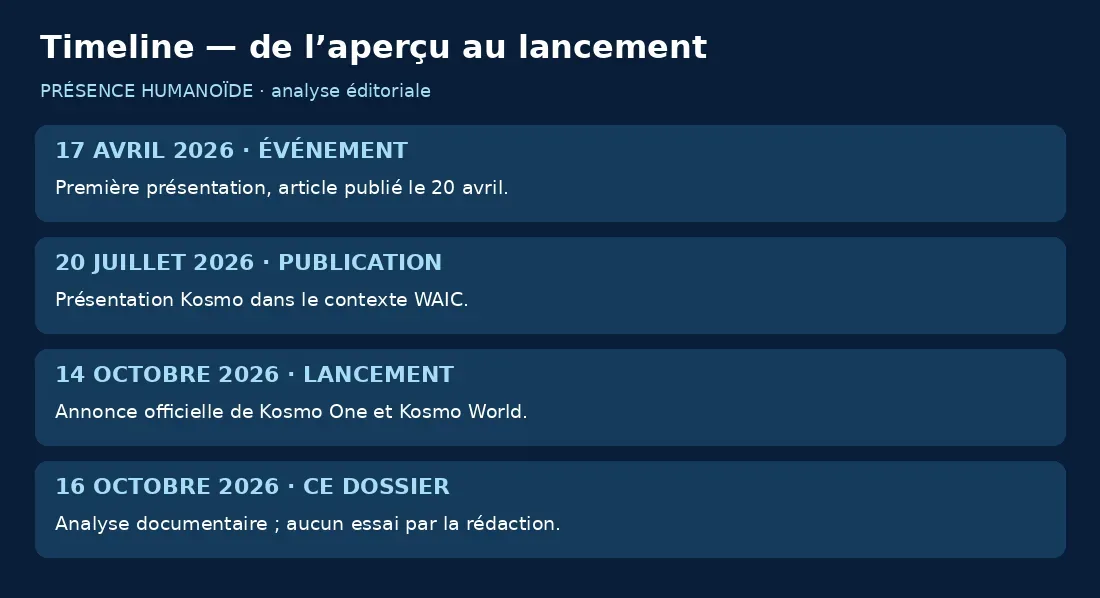
Le 14 octobre 2026, Hesai a lancé Kosmo : la caméra Kosmo One et la plateforme cloud Kosmo World. L’ensemble associe capture spatiale et reconstruction de scènes pour l’entraînement robotique et les modèles du monde. Le fabricant annonce des partenariats avec Galbot et Dexmal. [Hesai — lancement Kosmo, 14 octobre 2026]
La présentation initiale remonte à l’événement du 17 avril, relaté le 20 avril ; un article du 20 juillet évoquait aussi la plateforme. Le lancement d’octobre ne marque donc pas sa première apparition. [Hesai — événement du 17 avril, publication du 20 avril 2026] [Hesai — Kosmo à WAIC, publication du 20 juillet 2026] Pour un lecteur, cette chronologie compte : dévoiler une direction technique, montrer une démonstration et lancer une offre ne décrivent pas le même degré de maturité. Un communiqué récent peut préciser une initiative ancienne sans prouver que tous ses usages sont déjà déployés.
« accurate, affordable and available at scale »
Shaoqing Xiang, directeur technique de Hesai, décrit les données recherchées pour l’IA physique dans le communiqué du 14 octobre 2026. Une ambition industrielle, pas une mesure indépendante.
Trois couches qu’il ne faut pas confondre
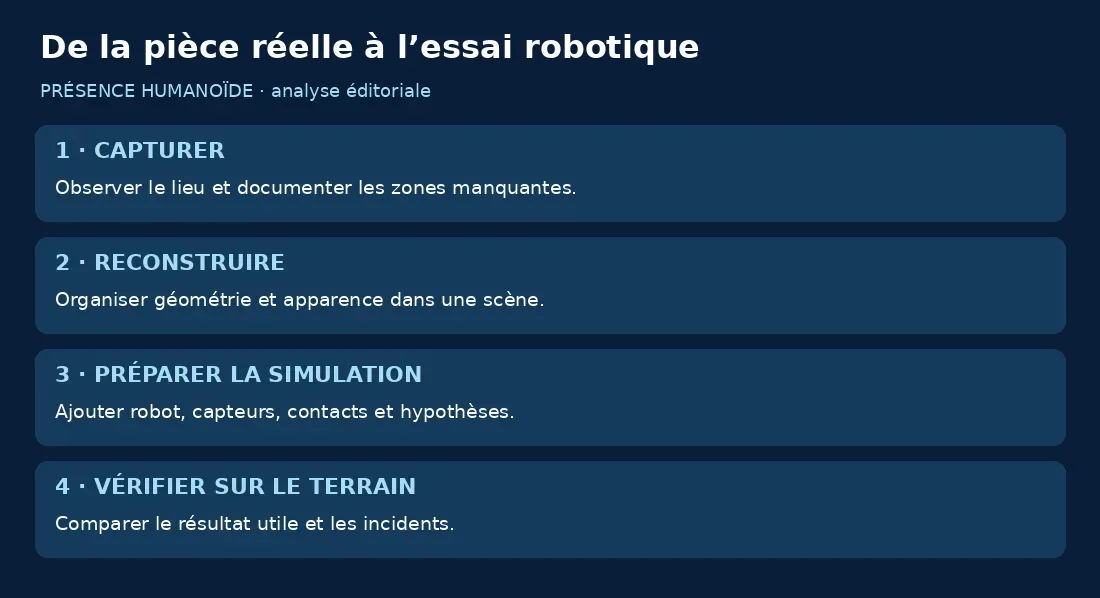
Pour comprendre l’intérêt d’une caméra spatiale, séparons trois couches. La capture constitue une mesure du lieu à un instant donné. La reconstruction organise ces observations dans une représentation numérique. La simulation ajoute les conditions nécessaires pour essayer une action : objets mobiles, contacts, capteurs, contrôleur et critères de réussite. Passer d’une couche à la suivante exige des choix ; ce n’est pas seulement changer l’extension d’un fichier.
Cette séparation fournit un excellent antidote aux vidéos trop convaincantes. Un déplacement fluide de la caméra virtuelle démontre une qualité d’affichage. Une chaise correctement reconnue démontre une capacité de segmentation. Un robot qui évite cette chaise dans plusieurs situations démontre autre chose encore. Notre recommandation est de demander quel résultat précis chaque démonstration établit. On peut apprécier une avancée visuelle sans lui attribuer automatiquement une compétence motrice ou une validation de sécurité.
Une image de la pièce ne décrit pas toutes ses propriétés
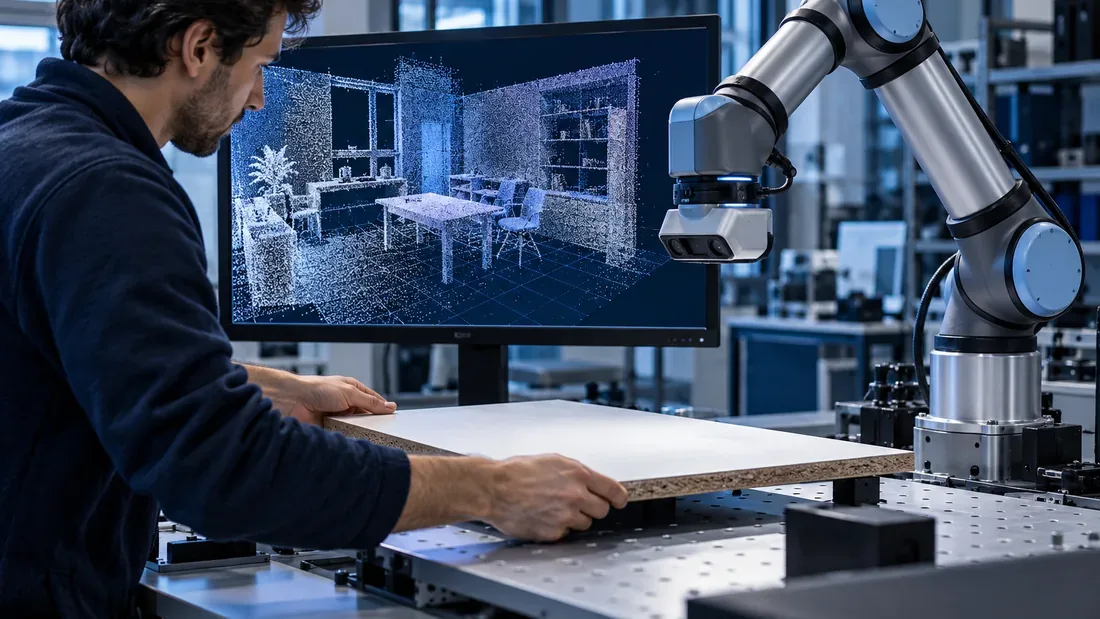
Imaginons une table blanche et une boîte bleue. Leur apparence permet de construire une scène reconnaissable. Pour pousser la boîte, le robot doit aussi composer avec son poids, le frottement du plateau, la rigidité des parois et l’emplacement de son contenu. Une scène peut être très ressemblante tout en restant insuffisante pour prévoir cette interaction. Cet exemple pédagogique ne décrit pas un défaut mesuré de Kosmo : il rappelle la différence entre observer un objet et connaître sa dynamique.
Dans un projet, il faut donc réserver une place aux propriétés incertaines. Certaines peuvent être mesurées, d’autres encadrées par plusieurs valeurs plausibles. Le responsable de l’essai doit savoir lesquelles ont été vérifiées et lesquelles restent des hypothèses. Une bonne documentation ne montre pas seulement le rendu final ; elle indique aussi ce que le modèle ne sait pas. Cette transparence rend les résultats discutables et réutilisables, au lieu de les transformer en simple spectacle.
Le Gaussian Splatting, expliqué sans jargon
Le travail de Kerbl et de ses coauteurs, publié à SIGGRAPH 2023, décrit une représentation de scènes par des gaussiennes tridimensionnelles, optimisées pour produire de nouvelles vues avec un rendu rapide. Des équipes liées notamment à Inria et à l’Université Côte d’Azur figurent parmi les auteurs. [Kerbl et al. — 3D Gaussian Splatting, SIGGRAPH 2023] Pour se représenter l’idée, pensons à une multitude de petites contributions lumineuses organisées dans l’espace, plutôt qu’à une photographie plate que l’on agrandirait.
Cette explication reste volontairement simplifiée. L’enjeu éditorial est surtout d’éviter une confusion : une technique de synthèse de vues ne constitue pas, par définition, un moteur universel de physique. Il faut examiner les autres représentations et traitements employés dans une chaîne robotique. La bonne question n’est donc pas seulement : est-ce beau ? Elle devient : quelles informations le système de décision peut-il réellement exploiter, et quelles vérifications restent nécessaires avant une interaction avec un objet ?
8K à la capture, 6K à l’export : le détail décisif
La note technique de Hesai distingue une capture maximale en 8K d’un export utilisateur maximal en 6K. [Hesai — lancement Kosmo, 14 octobre 2026] Il faut conserver cette nuance : écrire simplement « fichiers 8K » induirait le lecteur en erreur. La résolution annoncée ne suffit pas non plus à classer la précision géométrique ou la qualité d’une scène entière.
Voici notre conseil pour une comparaison : sélectionner quelques zones utiles et demander les fichiers effectivement livrés. Peut-on lire les contours nécessaires à la tâche ? Les bords d’une étagère restent-ils cohérents sous différents angles ? Qu’en est-il d’un pied de chaise fin, d’un passage étroit ou d’une surface brillante ? L’objectif n’est pas de collectionner des pixels, mais de vérifier une information pertinente. Un détail spectaculaire dans un rendu peut être secondaire, tandis qu’une petite erreur à proximité d’un obstacle change complètement l’intérêt du modèle.
Quinze minutes ne représentent pas tout le projet
Hesai indique environ quinze minutes pour scanner un intérieur typique de 100 m², avec une durée variable selon les lieux et les exigences. [Hesai — lancement Kosmo, 14 octobre 2026] Ce chiffre concerne la capture annoncée, pas une garantie générale sur la durée complète d’intégration.
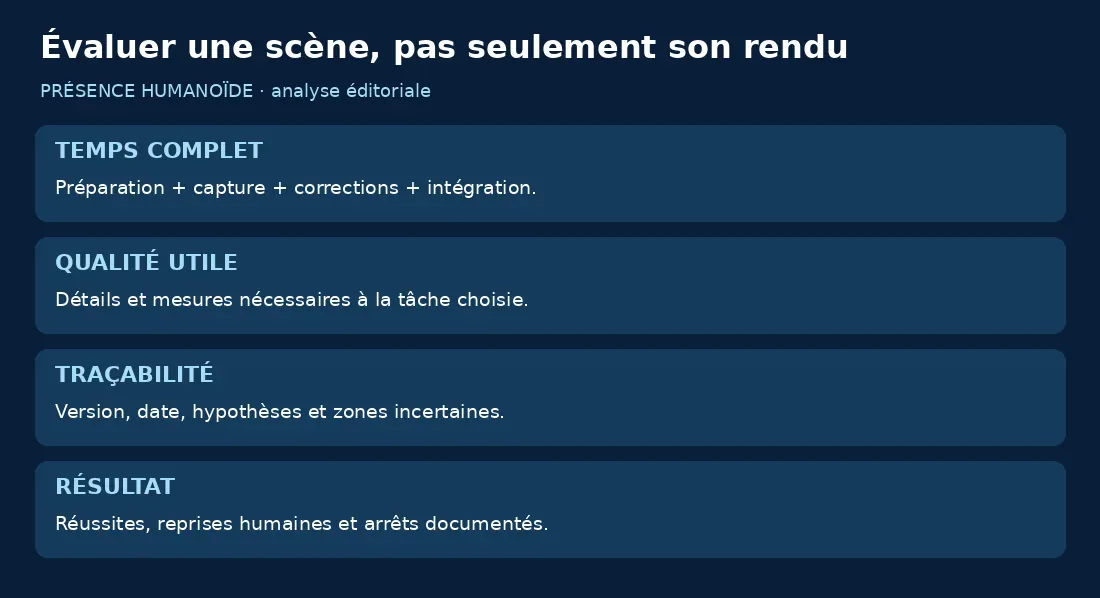
Dans notre scénario d’évaluation, on chronomètre également la préparation du site, la vérification des autorisations, les reprises de capture, les transferts, le traitement, le contrôle des exports et l’import dans les outils de travail. Il faut ensuite préparer la tâche robotique. Ce découpage n’enlève rien à l’intérêt d’une collecte rapide : il situe simplement le gain à la bonne étape. Pour comparer deux méthodes, le meilleur indicateur serait le temps nécessaire pour obtenir une scène acceptée par l’équipe utilisatrice. Une capture accélérée suivie d’une longue correction n’a pas le même bilan qu’une chaîne réellement plus courte.
Du lieu scanné au simulateur : le travail d’assemblage
La documentation NVIDIA décrit Isaac Sim comme un cadre de simulation, de test et de génération de données synthétiques. Elle présente une construction de scènes dans laquelle interviennent modèles, matériaux, physique, robots et capteurs. [NVIDIA — documentation de présentation Isaac Sim] Cette description aide à comprendre pourquoi un environnement importé n’est qu’une partie de l’expérience.
Prenons un robot mobile chargé d’atteindre une étagère. Il faut définir son encombrement, son système de déplacement, sa caméra, les obstacles et la condition d’arrivée. Le même décor peut servir à une vérification de visibilité ou à une étude de navigation ; ces expériences n’utilisent pas nécessairement les mêmes simplifications. Notre lecture est qu’une bonne capture réduit potentiellement un travail d’entrée, sans supprimer la conception du protocole. Le résultat doit être jugé dans l’outil et avec la tâche auxquels il est destiné, pas seulement dans le visualiseur du fournisseur.
Cas d’usage : préparer une mission dans un magasin
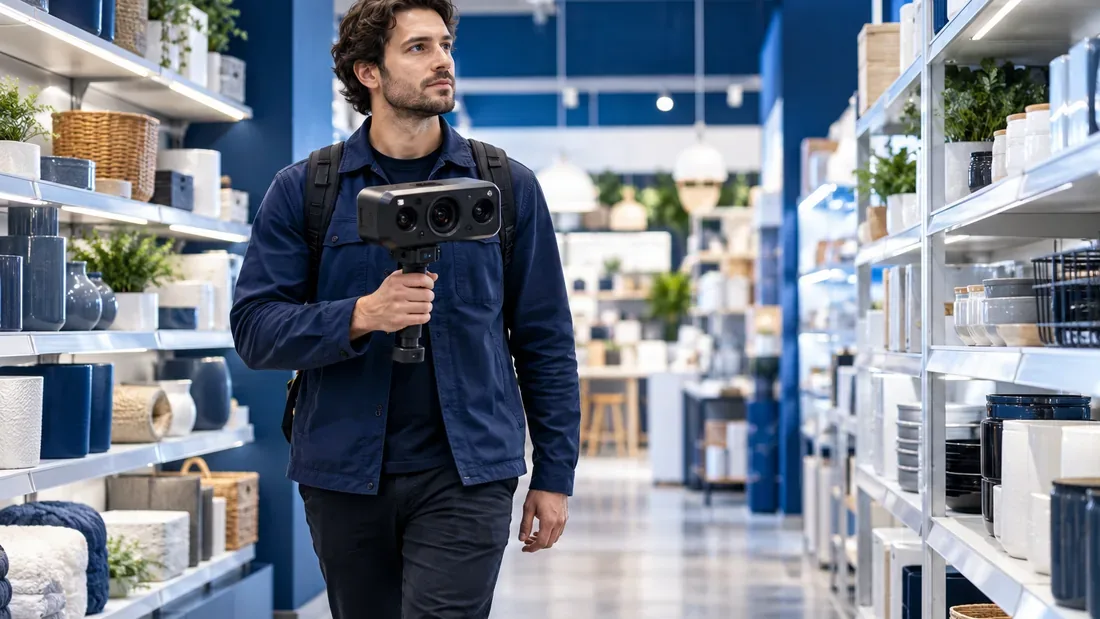
Considérons un exemple fictif : une enseigne souhaite étudier le passage d’un robot entre ses rayonnages après fermeture. Une capture spatiale pourrait fournir une base réaliste pour examiner les trajectoires, les angles morts et les changements de point de vue. L’équipe pourrait préparer plusieurs variantes de placement des présentoirs avant de mobiliser le matériel sur place. Ce sont des pistes d’expérimentation, pas des résultats que nous attribuons à une installation existante.
Le pilote devrait ensuite intégrer ce qui rend le magasin vivant : un carton provisoire, un chariot oublié, une porte ouverte ou une zone inaccessible. Il ne suffit pas de réussir dans le décor idéal. On peut commencer avec un seul trajet, un seul type d’obstacle et une définition claire de l’arrêt acceptable. Cette modestie initiale permet d’identifier les erreurs utiles. Une démonstration limitée mais documentée apprend davantage qu’une visite virtuelle ambitieuse dont personne ne connaît les conditions.
Cas d’usage : rapprocher architecture et robotique
Un bâtiment possède plusieurs descriptions : plans, maquette de conception, état livré et aménagement courant. Pour un robot, c’est souvent ce dernier qui détermine la situation à affronter. Une table déplacée peut compter davantage qu’un détail parfaitement représenté dans la maquette initiale. Notre hypothèse de travail est donc de rapprocher la connaissance architecturale et les relevés d’usage, sans traiter l’un comme le remplacement automatique de l’autre.
Dans un atelier ou un équipement collectif, on pourrait comparer la largeur prévue d’un passage avec son encombrement réel, puis préparer une expérience numérique. L’intérêt serait moins de produire une belle visite que d’expliciter les conditions d’accès. Il faudrait conserver la date du relevé et les transformations apportées. Un modèle sans histoire devient vite ambigu : décrit-il le bâtiment tel qu’il existe, tel qu’il devrait être, ou tel qu’on l’a simplifié pour un essai ?
Timeline — publication et événement ne se confondent pas
Le vrai enjeu du jumeau numérique : rester à jour
Un lieu change après sa capture. Cette banalité est probablement l’un des points les plus importants du dossier. La création initiale peut devenir rapide alors que la maintenance reste difficile. Notre grille de lecture distingue donc le coût de fabrication du modèle et le coût nécessaire pour conserver sa pertinence. Une scène rarement actualisée peut convenir à une présentation patrimoniale ; elle demande une autre prudence si elle sert à préparer une mission dans un atelier mouvant.
Pour organiser ce suivi, nous proposons de noter une date de capture, une version, un périmètre et un responsable. On définit ensuite les changements qui imposent une nouvelle vérification : déplacement d’un équipement, modification d’accès, ajout d’un meuble ou transformation d’une zone de travail. Il ne s’agit pas nécessairement de tout rescanner. L’important est de pouvoir expliquer pourquoi une partie du modèle demeure utilisable et pourquoi une autre ne l’est plus.
Les zones reconstruites doivent rester identifiables
Dans une chaîne de reconstruction, il convient de distinguer les surfaces observées de celles estimées ou complétées. Notre recommandation porte ici sur la traçabilité, indépendamment du produit choisi. Un rendu homogène peut masquer cette différence au regard humain. Or une expérience robotique gagne à connaître l’origine de l’information, particulièrement lorsqu’une zone peu observée se trouve près d’un point de contact ou d’un passage critique.
On peut imaginer une couche de confiance, une liste de zones à reprendre ou un simple rapport de contrôle. La forme importe moins que l’usage : l’ingénieur doit pouvoir repérer les endroits qui nécessitent un examen supplémentaire. La qualité éditoriale d’un visuel et la qualité opérationnelle d’une donnée ne se mesurent pas exactement de la même manière. Montrer les incertitudes n’affaiblit pas un projet ; cela permet de choisir plus intelligemment les prochaines mesures et les futurs essais.
La diversité ne se résume pas au nombre d’images
Produire beaucoup de vues d’une même pièce ne signifie pas avoir rencontré beaucoup de situations. Cent angles différents autour d’une boîte fixe ne remplacent pas forcément une boîte ouverte, retournée ou partiellement cachée. Cette distinction est essentielle lorsqu’on évalue une bibliothèque de scènes. Notre conseil est de partir des variations qui comptent pour la mission, puis de regarder si les données les couvrent réellement.
La liste peut être très concrète : type d’éclairage, encombrement, disposition, taille des objets, positions de départ ou état des portes. Une série d’expériences doit aussi préserver des cas non utilisés pendant la préparation. Sinon, une réussite finale risque de montrer surtout que le système connaît déjà le décor. Le nombre total de fichiers reste une information logistique utile. Il ne suffit pas, à lui seul, à démontrer une capacité de généralisation à des lieux ou à des tâches nouvelles.
Un protocole d’essai plus utile qu’une vidéo parfaite
Nous proposons un essai en deux étapes. D’abord, choisir une tâche bornée et la réaliser avec la méthode habituelle de préparation. Ensuite, reprendre cette même tâche avec la nouvelle chaîne de capture, en conservant autant que possible les mêmes critères d’acceptation. Les équipes consignent les heures humaines, les corrections et les incidents. Ce protocole ne promet pas une comparaison scientifique parfaite, mais évite déjà de confronter des projets incomparables.
Les résultats devraient distinguer réussite complète, reprise humaine et arrêt. Une tentative interrompue ne disparaît pas du bilan simplement parce qu’une vidéo finale est excellente. Il faut également conserver les conditions de départ : charge du robot, configuration du lieu et version des fichiers. Notre position est simple : l’intérêt économique apparaît lorsque la scène facilite un résultat utile et répétable. La fluidité de la démonstration est un bon début de conversation, pas la fin de l’évaluation.
Combien coûte réellement une scène exploitable ?
Nous ne disposons pas d’un tarif complet vérifié permettant de chiffrer une installation française de Kosmo. Il serait donc trompeur d’inventer un prix d’achat ou un retour sur investissement. À la place, un responsable peut préparer sa propre grille : acquisition ou location du matériel, services de traitement, stockage, transferts, temps opérateur, nettoyage, contrôle, intégration et maintenance des versions. Les dépenses à comparer sont celles du périmètre réellement retenu.
Une formule pédagogique consiste à diviser le coût complet du pilote par le nombre de scènes acceptées. On peut ajouter un second indicateur : le nombre d’expériences utiles réalisées avec chaque scène. Une bibliothèque peu coûteuse mais inexploitable n’offre pas la même valeur qu’un ensemble plus réduit, documenté et réutilisé. Cette approche invite aussi à demander les conditions de sortie : formats récupérables, documentation et travail nécessaire pour continuer à utiliser les données si le fournisseur ou l’organisation change.
Cloud, données sensibles et responsabilités
La CNIL rappelle qu’une donnée personnelle peut permettre une identification directe ou indirecte. [CNIL — identifier les données personnelles] Une capture de lieu mérite donc un examen de son contenu : personnes présentes, écrans, documents visibles ou éléments révélant des habitudes. Cette remarque générale ne constitue pas une conclusion juridique sur Kosmo ou sur un déploiement particulier.
Avant un pilote, nous recommandons de solliciter le responsable des données et les personnes chargées de la sécurité de l’organisation. On peut préparer une capture hors présence du public, masquer des documents et limiter le périmètre au strict besoin expérimental. Les modalités de traitement, d’accès, de conservation et d’effacement doivent être examinées avec les prestataires. Les exigences applicables dépendent du contexte ; elles ne se déduisent pas d’une simple fiche commerciale. Le bon moment pour traiter ces questions est avant de produire une bibliothèque de scènes, pas après sa diffusion.
Ce que la France peut regarder dans cette annonce
Le sujet dépasse la compétition entre fabricants de caméras. Pour un laboratoire, une PME d’intégration ou un bureau d’études, la question est aussi celle des compétences à maîtriser. Qui sait vérifier un relevé, préparer une scène, configurer une expérience et interpréter ses limites ? Une chaîne plus accessible peut déplacer le travail vers ces étapes plutôt que le faire disparaître. Il faut donc penser l’outillage et la formation ensemble.
Notre analyse est qu’un pilote français aurait intérêt à rester proche d’un besoin local : passage dans un atelier, accès à un équipement ou préparation d’une mission logistique. Cela évite de poursuivre un objectif trop vague comme « numériser tout le bâtiment pour l’IA ». Un interlocuteur métier doit pouvoir décrire le résultat attendu en termes ordinaires. Si personne ne peut expliquer à quoi servira la scène, la sophistication de la reconstruction ne résout pas le problème de départ.
Conclusion : apprendre le monde ne suffit pas à y agir
Kosmo illustre une orientation importante : rendre les lieux réels plus faciles à transformer en supports de travail numérique. Mais notre conclusion reste conditionnelle. Une chaîne intéressante doit faire gagner du temps sur une tâche identifiable, préserver les informations nécessaires et laisser voir ses incertitudes. Elle doit ensuite être évaluée avec le robot, les outils et les contraintes de l’utilisateur. Aucun de ces points ne se résume à une résolution d’image.
Le meilleur prochain geste n’est donc pas forcément d’acheter immédiatement une caméra. C’est de choisir un lieu, une mission et une mesure de réussite, puis de demander une démonstration sur ce périmètre. À retenir : capture, reconstruction, simulation et compétence robotique sont quatre étapes différentes. Vous préparez un projet ? Écrivez d’abord ce que le robot devra réussir, les variations qu’il rencontrera et les preuves que vous accepterez. Cette courte fiche fera un meilleur cahier des charges qu’une collection de vidéos impressionnantes.
FAQ — caméra spatiale et robots
Qu’est-ce que Kosmo de Hesai ?
Une offre associant capture spatiale et reconstruction de lieux pour préparer des usages numériques, notamment robotiques. Elle ne constitue pas un robot autonome. Voir le communiqué de lancement dans les sources.
Une caméra spatiale apprend-elle une tâche au robot ?
Pas à elle seule. Il faut préparer la tâche, les données pertinentes, le modèle et les conditions d’évaluation. La connaissance du décor n’équivaut pas à une compétence de manipulation.
Une scène photoréaliste est-elle un jumeau physique fiable ?
Pas nécessairement. L’apparence ne suffit pas à déterminer le poids, le frottement ou la rigidité des objets. Les propriétés utiles doivent être documentées ou vérifiées pour le cas étudié.
Que faut-il mesurer pendant un pilote ?
Le temps complet jusqu’à l’acceptation de la scène, le travail de correction, les erreurs et le résultat de la tâche. Le temps de capture seul ne représente pas toute l’intégration.
Peut-on utiliser une capture pour un bâtiment entier ?
Le périmètre doit être choisi selon le besoin. Une pièce représentative et une mission limitée constituent souvent un meilleur premier essai qu’une numérisation ambitieuse sans objectif défini.
Pourquoi actualiser les scènes ?
Le mobilier, les accès et les équipements changent. Il faut connaître la date du modèle et définir quels changements nécessitent une vérification avant sa réutilisation.
Faut-il demander les formats d’export ?
Oui : demandez des fichiers représentatifs, leur documentation, les possibilités de réutilisation et les conditions contractuelles. Une belle visualisation ne démontre pas automatiquement une intégration simple.
Quel prix prévoir en France ?
Aucun tarif complet vérifié n’est établi dans ce dossier. Le budget doit inclure matériel, traitement, stockage, travail humain, intégration et mises à jour. Demandez un devis correspondant au pilote.
Les visuels montrent-ils le vrai produit ?
Non. Les photographies de ce dossier sont des scènes illustratives générées par IA, signalées comme telles. Les infographies et la chronologie sont des compositions éditoriales.
Quelle est la prochaine preuve à demander ?
Un essai sur votre lieu et votre mission, avec critères convenus avant la démonstration. Demandez les échecs et les reprises, pas seulement la meilleure séquence filmée.
Sources et bibliographie
Sources consultées le 16 octobre 2026. Annonces fabricant distinguées des explications et recommandations originales. Les pages techniques non datées sont citées comme telles.
- Hesai — lancement Kosmo, 14 octobre 2026
- Hesai — événement du 17 avril, publication du 20 avril 2026
- Hesai — Kosmo à WAIC, publication du 20 juillet 2026
- Kerbl et al. — 3D Gaussian Splatting, SIGGRAPH 2023
- NVIDIA — documentation de présentation Isaac Sim
- CNIL — identifier les données personnelles
Prompts des scènes : laboratoire avec caméra générique ; gros plan de capteur ; relevé de magasin ; écran 3D et bras robotique ; robot face à une chaise déplacée. Direction : photographie réaliste, lumière naturelle, bleu marine, bleu clair, blanc et gris. Visuels créés avec la génération d’images intégrée ; aucun cliché documentaire revendiqué.
Suivez la robotique qui compte
Une analyse claire chaque jour.