GR00T-H N1.7 : l’IA ouverte de NVIDIA pour les robots chirurgicaux
Un socle vision-langage-action pour la recherche, pas une autorisation d’opérer.
Une IA ouverte entre dans le laboratoire chirurgical
L’information importante n’est pas qu’un robot sache déjà opérer seul. Elle est presque inverse : NVIDIA publie un modèle de recherche capable de relier images, consignes et mouvements sur plusieurs architectures de robots médicaux, tout en indiquant noir sur blanc qu’il n’est pas destiné au déploiement clinique. GR00T-H N1.7 est une variante post-entraînée d’Isaac GR00T N1.7, adaptée au domaine chirurgical avec le corpus Open-H. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
Cette nuance change la lecture. Un modèle de fondation n’est ni un dispositif médical complet, ni une preuve d’efficacité clinique. C’est une base logicielle que des équipes peuvent tester, adapter et comparer. Son intérêt potentiel est d’éviter de repartir de zéro pour chaque bras, chaque caméra ou chaque tâche, mais son ouverture déplace aussi une partie de la responsabilité vers l’intégrateur qui choisit les données, le matériel, les garde-fous et le protocole de validation.
Pourquoi GR00T-H N1.7 mérite l’attention
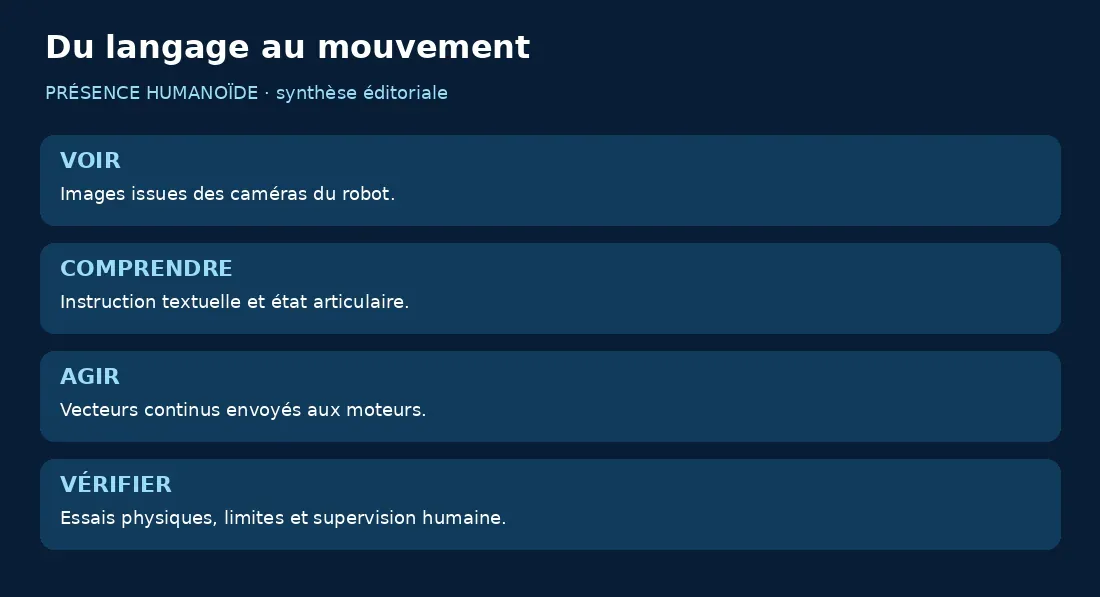
La carte du modèle annonce trois milliards de paramètres et une architecture vision-langage-action. Les entrées combinent des images, l’état interne du robot et une instruction textuelle ; la sortie prend la forme de vecteurs continus correspondant aux commandes motrices. Ce n’est donc pas un chatbot posé à côté d’un bras : le modèle est conçu pour participer à la génération d’actions physiques. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
Le potentiel SEO vient de la rencontre de trois recherches en croissance : IA, robot chirurgical et NVIDIA. La question utile n’est pourtant pas de savoir si une machine remplacera demain le chirurgien. Elle est de comprendre comment un socle commun peut accélérer les essais, où se situe la supervision humaine et quelles preuves seraient nécessaires avant que l’algorithme quitte le banc d’essai.
Ce que le modèle reçoit et ce qu’il produit
GR00T-H N1.7 peut traiter un nombre variable de vues issues des caméras, une représentation numérique de la position du robot et une instruction en langage. Les images sont encodées avec un transformeur visuel ; les états articulaires et les actions passent par des couches adaptées aux différentes morphologies. Un transformeur de type flow matching reconstruit ensuite une séquence d’actions continues. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
Pour un lecteur non spécialiste, on peut résumer le trajet ainsi : observer, interpréter, proposer un mouvement. Mais chaque verbe cache une difficulté. Observer suppose des images fiables ; interpréter exige que la consigne corresponde au contexte ; proposer un mouvement ne garantit ni la précision, ni l’absence de collision, ni la récupération après un imprévu. La chaîne de sécurité ne peut donc pas être réduite au réseau neuronal.
Un corpus de 770 heures, mais pas une vérité universelle
Le corpus complet annoncé réunit 770 heures, 124 019 épisodes, 119 ensembles de données, vingt plateformes robotiques et plus de cinquante institutions. Le post-entraînement du modèle utilise toutefois un sous-ensemble de 601 heures consacré aux tâches chirurgicales réelles : environ 63 930 épisodes, 58 ensembles et sept plateformes. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
Ces chiffres sont considérables pour la robotique médicale, où les données synchronisées sont coûteuses. Ils ne doivent pas être confondus avec 770 heures de procédures cliniques homogènes. Les collectes proviennent de contextes variés : simulation, paillasse, ex vivo, in vivo et clinique. Les opérateurs peuvent être des ingénieurs, étudiants en médecine ou chirurgiens. Cette diversité favorise le transfert ; elle complique aussi la comparaison et l’interprétation des performances.
Sept robots, un même espace d’action
Le modèle a été adapté sur CMR Versius, dVRK, dVRK-Si, Rob Surgical BiTrack, KUKA LBR iiwa, USTC Torin et UR5e. Pour faciliter le transfert entre ces corps mécaniques, les actions sont standardisées autour du déplacement relatif de l’effecteur terminal. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
L’idée est puissante : apprendre des régularités communes plutôt que mémoriser les angles particuliers d’une seule machine. Mais un espace d’action commun ne supprime pas les différences de rigidité, de latence, de capteurs, de précision, d’instrument ou de stérilisation. Toute adaptation doit donc revenir vers le robot réel et ses contraintes. Le passage inter-plateformes reste une hypothèse à éprouver tâche par tâche.
Le modèle ouvert ne devient pas un dispositif médical
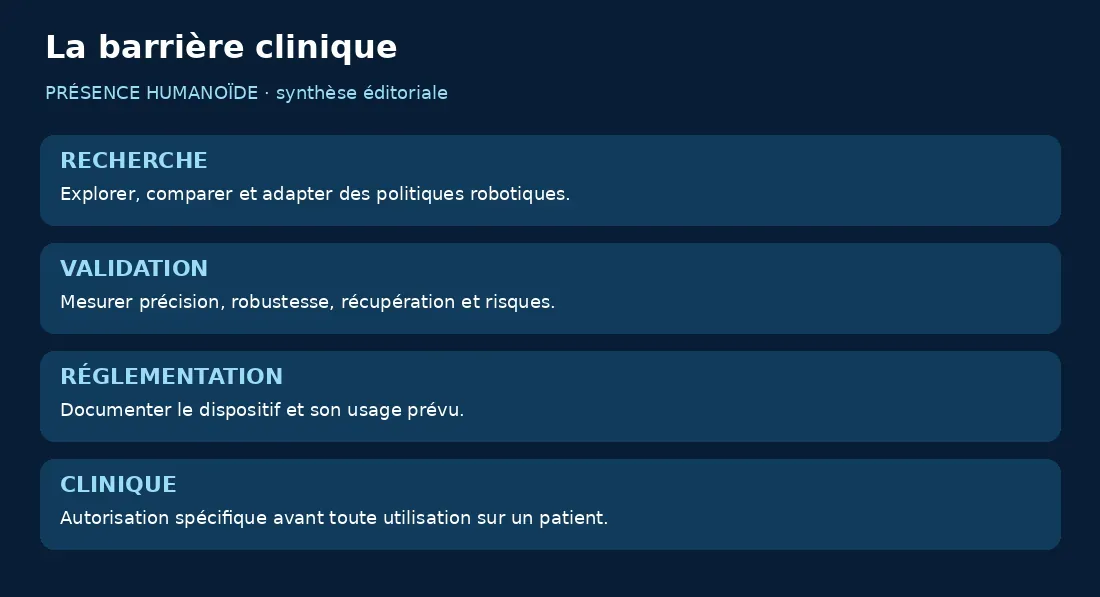
La mention « ready for commercial use » de la carte concerne la licence et les usages autorisés du modèle. Elle ne signifie pas « prêt à traiter un patient ». NVIDIA précise explicitement que GR00T-H N1.7 vise la recherche et développement, le benchmarking et l’exploration de politiques pour la chirurgie ou l’échographie robotisées, mais pas le soin, la décision médicale ni le déploiement clinique. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
Cette distinction est essentielle. Une entreprise peut intégrer un composant logiciel dans un produit commercial tout en devant démontrer la sécurité et l’efficacité du dispositif final. Le comportement dépendra du robot, des instruments, du système de vision, du calcul embarqué, des données additionnelles et de l’usage prévu. Aucune licence de modèle ne remplace l’évaluation réglementaire, l’analyse des risques ou la responsabilité clinique.
Isaac for Healthcare : une chaîne plus large
GR00T-H s’insère dans Isaac for Healthcare, une plateforme qui associe modèles, simulation physique, données synthétiques, bibliothèques accélérées et workflows de déploiement. NVIDIA présente des scénarios de chirurgie robotisée, d’échographie, de téléchirurgie, de jumeaux numériques et de tests hardware-in-the-loop. [NVIDIA Developer — Isaac for Healthcare]
Le véritable produit stratégique n’est donc pas un unique fichier de poids. C’est une chaîne de développement destinée à produire des données, entraîner des politiques, tester des scénarios et relier la simulation au matériel. Cette continuité peut réduire le temps d’outillage des équipes. Elle crée également une dépendance technique : formats, GPU, bibliothèques CUDA, PyTorch, TensorRT et processus de validation doivent être maîtrisés sur toute la durée du projet.
Pourquoi la simulation ne suffit pas
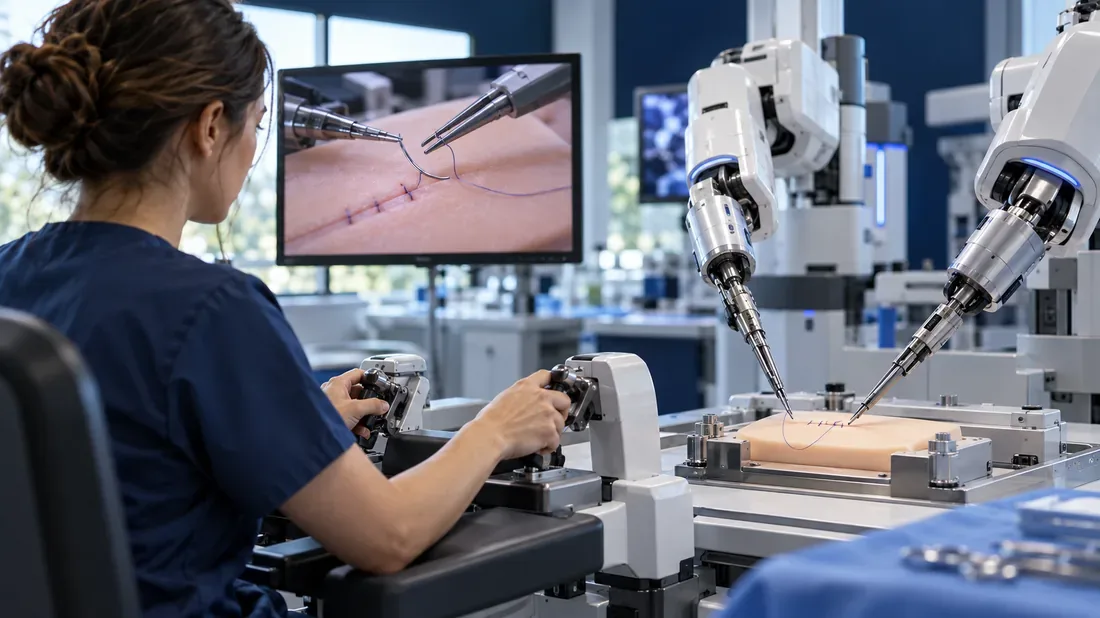
Les jumeaux numériques permettent de répéter des situations rares, de varier l’éclairage, les anatomies ou les positions et de tester des stratégies sans mobiliser un bloc opératoire. Isaac for Healthcare prévoit aussi l’émulation de capteurs RGB et échographiques, la génération synthétique et l’évaluation avec du matériel dans la boucle. [NVIDIA Developer — Isaac for Healthcare]
Mais une simulation est une hypothèse exécutable, pas le monde. Les tissus, les fluides, la déformation, les reflets, le jeu mécanique et les erreurs humaines résistent aux modèles parfaits. Plus une politique dépend de détails visuels ou tactiles, plus l’écart simulation-réalité doit être quantifié. Le bon protocole ne demande pas seulement combien d’essais réussissent ; il recherche les cas limites, les dégradations progressives et la manière dont le système abandonne proprement.
Les usages plausibles à court terme
Les premiers bénéfices peuvent apparaître loin de l’autonomie chirurgicale complète : préparation de tâches, assistance au positionnement, manipulation répétitive sur banc, recherche en échographie robotisée, annotation de trajectoires, comparaison de contrôleurs et entraînement en simulation. Le modèle peut aussi servir de point de départ pour des laboratoires disposant de données limitées.
Cette progression par fonctions bornées est plus crédible qu’un saut direct vers l’opération autonome. Une tâche utile possède un début, une fin et des critères vérifiables. On peut mesurer le temps, l’erreur, la force, le nombre de reprises ou l’intervention humaine. L’ambition généraliste reste intéressante, mais la valeur industrielle et médicale se construit souvent par une suite de compétences étroites, documentées et réversibles.
Ce que NVIDIA a réellement annoncé à GTC
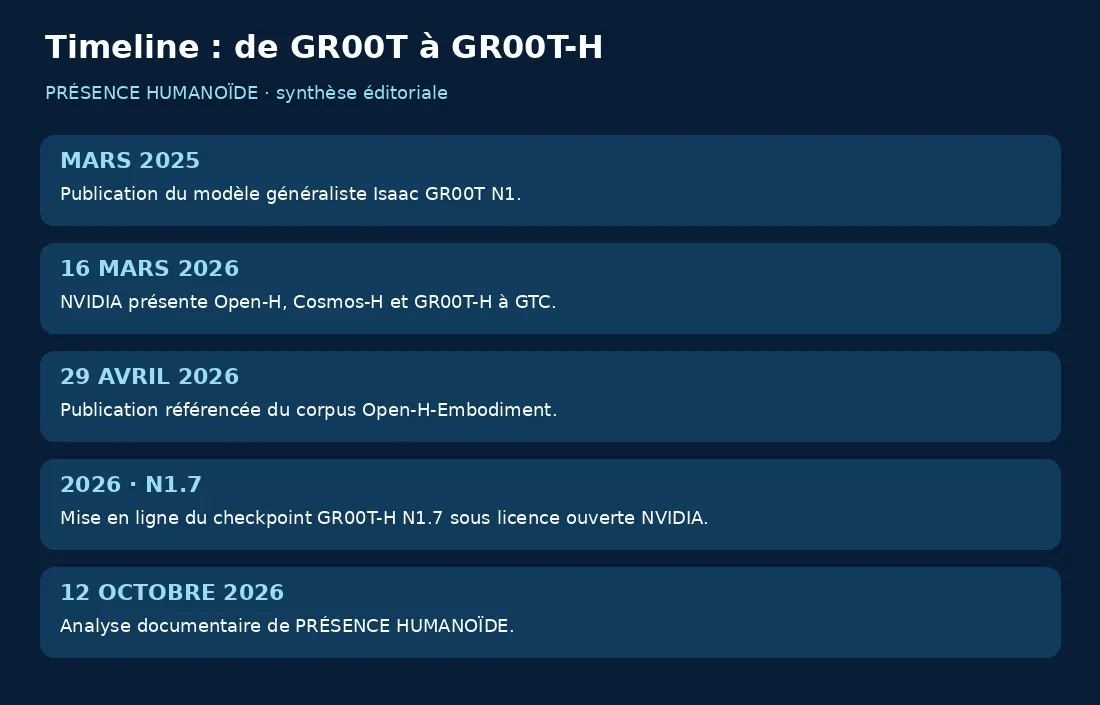
Le 16 mars 2026, NVIDIA a présenté Open-H, Cosmos-H, GR00T-H et le blueprint Rheo. L’entreprise décrivait Open-H comme un corpus de plus de 700 heures et indiquait que CMR Surgical, Johnson & Johnson MedTech, Moon Surgical, Rob Surgical et d’autres acteurs utilisaient certains éléments pour la génération de données, l’évaluation de politiques ou les jumeaux numériques. [NVIDIA — annonces GTC 2026 pour la robotique médicale]
La date de l’événement compte : le lancement de la plateforme remonte à mars, tandis que la carte N1.7 représente une évolution du checkpoint et de sa licence. Notre sujet n’est donc pas une annonce clinique du jour, mais la disponibilité récente d’une version plus exploitable par les développeurs. Comparer date de publication, mise à jour du modèle et date des événements évite de présenter une évolution logicielle comme une découverte médicale soudaine.
Timeline — du modèle généraliste au domaine médical
Les preuves qu’il faut demander
Un benchmark utile doit préciser la tâche, le robot, les instruments, la qualité des images, les délais de calcul, le niveau de supervision et la définition du succès. Il faut aussi connaître les échecs : collision, oscillation, mauvaise généralisation, perte d’image, instruction ambiguë, dérive et reprise manuelle. Un taux agrégé masque souvent l’endroit où se concentre le risque.
La carte indique 2 % de données conservées pour la validation pendant l’entraînement et précise que les évaluations principales sont réalisées sur des robots physiques. Elle ne fournit pas, dans les passages consultés, une métrique unique permettant de conclure à une supériorité clinique. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7] Le lecteur doit donc résister à la tentation d’inventer un classement. L’ouverture rend l’expérimentation possible ; elle ne garantit pas le résultat.
La question de la donnée médicale
Les données de robotique médicale mêlent images, cinématiques, forces, échographie et descriptions de tâche. Leur valeur vient de la synchronisation : on ne voit pas seulement ce qui se passe, on relie la scène au mouvement et parfois aux efforts appliqués. Cette richesse accroît en retour les enjeux de droits, de confidentialité, de provenance et de représentation des situations rares.
NVIDIA demande aux utilisateurs de disposer des droits nécessaires sur les images et vidéos et rappelle que le modèle ne masque pas automatiquement les personnes ou informations sensibles. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7] Une équipe sérieuse doit tracer l’origine des données, limiter les accès, documenter les transformations et éviter que des éléments identifiants ou propriétaires ne circulent dans des jeux d’entraînement mal gouvernés.
Cybersécurité et comportement hors distribution
Un robot médical connecté ajoute des surfaces d’attaque : station d’entraînement, dépôts de modèles, dépendances logicielles, réseau, console, caméra et calcul embarqué. Une mise à jour apparemment mineure peut modifier les performances ou la compatibilité. Les poids ouverts facilitent l’audit, mais aussi la modification ; l’intégrité de la chaîne doit être vérifiable.
Le second risque est moins spectaculaire : le modèle rencontre une scène éloignée de ses données. Un instrument différent, une optique souillée, un cadrage inhabituel ou une instruction mal formulée peuvent déplacer le comportement. La bonne conception combine détection d’incertitude, limites de vitesse et de force, arrêt sûr, supervision humaine et procédures de retour à un mode conventionnel.
Ce que cela change pour l’Europe et la France
L’ouverture du modèle réduit la barrière d’entrée pour les équipes académiques et les fabricants qui veulent comparer une base commune. Elle peut accélérer la recherche française en robotique médicale, en simulation et en imagerie, à condition d’investir aussi dans les plateformes physiques, les données documentées, l’expertise clinique et les infrastructures de calcul.
Le piège serait de confondre disponibilité du logiciel et souveraineté. Une pile de développement dépend de composants matériels, d’outils et de licences. Les laboratoires ont intérêt à conserver leurs protocoles, jeux de tests, interfaces et données dans des formats portables. L’objectif n’est pas de refuser l’écosystème, mais d’éviter qu’un choix de démonstrateur devienne par inertie une dépendance non évaluée.
Une nouvelle compétition se dessine
Jusqu’ici, la valeur des robots chirurgicaux reposait largement sur le matériel, l’ergonomie, les instruments, la vision et le parcours réglementaire. Les modèles de fondation ajoutent une couche susceptible de capitaliser l’expérience entre tâches et plateformes. Celui qui contrôle les données, les environnements de simulation et les boucles d’évaluation peut devenir aussi stratégique que le fabricant du bras.
Cette compétition ne sera pas gagnée par le nombre de paramètres seul. La confiance dépendra de la reproductibilité, de la traçabilité, de la robustesse et de la capacité à intégrer les retours des cliniciens. Une politique plus petite mais testée sur un usage précis pourra être préférable à un modèle généraliste impressionnant. Le marché arbitrera entre ouverture, performance, responsabilité et coût de validation.
Comment organiser un essai responsable
Un laboratoire qui souhaite évaluer GR00T-H devrait commencer par une tâche élémentaire et observable : atteindre une cible, suivre une trajectoire, positionner une sonde ou manipuler un objet de formation. Avant le premier mouvement, l’équipe fixe les critères de succès, les limites de force et de vitesse, les cas d’arrêt ainsi que le rôle exact de l’opérateur. Elle conserve une commande indépendante permettant de reprendre la main. Chaque essai produit un journal horodaté reliant images, instruction, état du robot, action proposée et décision de sécurité.
La campagne doit ensuite varier une condition à la fois : caméra, éclairage, occultation, position initiale ou formulation de la consigne. Cette méthode révèle si la réussite vient d’une compréhension transférable ou d’un scénario trop proche des données d’entraînement. Les échecs servent à construire une cartographie des limites. Enfin, la comparaison doit inclure une référence : commande classique, téléopération humaine ou politique spécialisée. On mesure la précision moyenne, la pire erreur, la variabilité, la latence, les arrêts et le temps de récupération. Un modèle généraliste n’apporte de valeur que s’il réduit réellement l’effort d’adaptation ou améliore la robustesse sans créer une complexité impossible à auditer. C’est cette discipline expérimentale, beaucoup plus que la démonstration vidéo, qui transforme un checkpoint ouvert en connaissance utile.
Le verdict de PRÉSENCE HUMANOÏDE
GR00T-H N1.7 est un jalon important parce qu’il rend accessible un socle vision-langage-action spécialisé, entraîné sur un corpus multi-robots d’une ampleur inhabituelle. Il donne aux chercheurs une base pour explorer la chirurgie robotisée et l’échographie, comparer des architectures et construire des workflows de simulation. [NVIDIA/Hugging Face — carte du modèle GR00T-H N1.7]
Il ne constitue pas une autorisation de soigner, ni la preuve qu’un robot peut opérer de manière autonome. Sa valeur se mesurera dans les protocoles publiés, la qualité des évaluations physiques et la capacité à gérer les situations imprévues. Le meilleur signal à suivre n’est pas une vidéo spectaculaire, mais la publication de résultats reproductibles, de limites explicites et de mécanismes de sécurité vérifiables. Pour un hôpital, un industriel ou un financeur, la bonne question n’est donc pas : « le modèle sait-il opérer ? » Elle devient : « quelle tâche bornée peut-il apprendre, sur quel robot, avec quelles données, quel niveau de contrôle humain et quelle procédure de retour sûr ? » Une réponse sérieuse doit inclure le coût du calcul, l’intégration, la maintenance, la cybersécurité et la collecte de nouvelles données. Elle doit aussi séparer performance technique et bénéfice clinique. Une trajectoire plus régulière n’améliore pas automatiquement le soin ; il faut relier le gain robotique à un résultat pertinent pour l’équipe et le patient. Enfin, l’ouverture du modèle autorise davantage d’acteurs à reproduire ou contester les résultats. C’est probablement son apport le plus immédiat : créer un terrain commun où les promesses peuvent être confrontées à des protocoles, plutôt que rester enfermées dans des démonstrations propriétaires. Si cette dynamique produit des jeux de tests partagés, des rapports d’échec et des comparaisons transparentes, GR00T-H aura fait progresser la robotique médicale avant même toute application clinique. Sinon, il restera un socle technique impressionnant dont le potentiel aura été mieux communiqué que mesuré.
FAQ — GR00T-H et l’IA chirurgicale
GR00T-H N1.7 est-il un robot chirurgical ?
Non. C’est un modèle logiciel vision-langage-action à intégrer et tester sur des plateformes robotiques.
Peut-il être utilisé sur un patient ?
NVIDIA précise qu’il n’est pas destiné au déploiement clinique, au soin ou à la décision médicale.
Que signifie prêt pour un usage commercial ?
La formulation concerne les conditions de licence du modèle, pas une autorisation médicale du dispositif final.
Combien de paramètres possède le modèle ?
La carte officielle indique environ trois milliards de paramètres.
Quelles données ont servi au post-entraînement ?
Un sous-ensemble de 601 heures de tâches chirurgicales réelles, issu du corpus Open-H, selon la carte du modèle.
Quels robots sont représentés ?
Sept plateformes sont citées pour le post-entraînement, dont CMR Versius, dVRK, KUKA LBR iiwa et UR5e.
L’échographie a-t-elle servi au post-entraînement ?
La carte indique que l’échographie, l’endoscopie et la simulation sont laissées à de futurs travaux pour ce checkpoint.
Pourquoi utiliser un modèle commun ?
Pour transférer des apprentissages entre tâches et plateformes, accélérer les comparaisons et réduire le travail de départ.
Quelles sont les principales limites ?
L’écart simulation-réalité, les données, les scènes inédites, la cybersécurité, la supervision et la validation réglementaire.
Où télécharger GR00T-H N1.7 ?
La carte et les fichiers sont publiés par NVIDIA sur Hugging Face, sous NVIDIA Open Model License.
Sources et bibliographie
Le prochain signal à surveiller
Des évaluations reproductibles sur des robots physiques, avec des échecs documentés et des procédures de récupération. Partagez ce dossier avec un professionnel de santé, un ingénieur biomédical ou un chercheur en robotique. Une preuve solide doit pouvoir être vérifiée, discutée et reproduite indépendamment.
Suivez la robotique qui compte
Une analyse claire chaque jour.