Neuron AI : le pari de NEURA sur le toucher et la mémoire
Ce qu’un robot peut apprendre lorsque la caméra ne suffit plus.
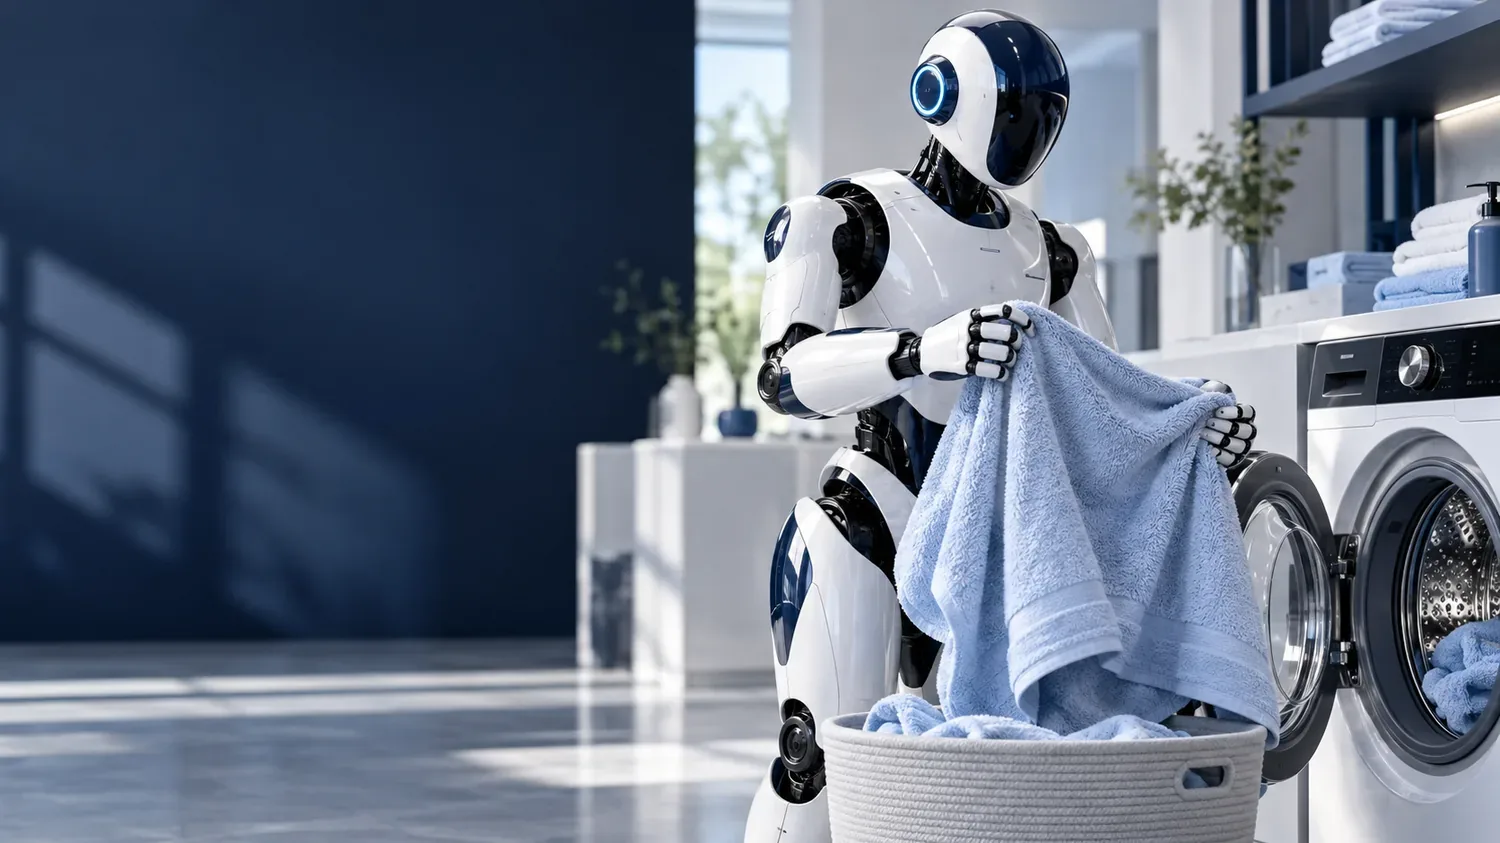
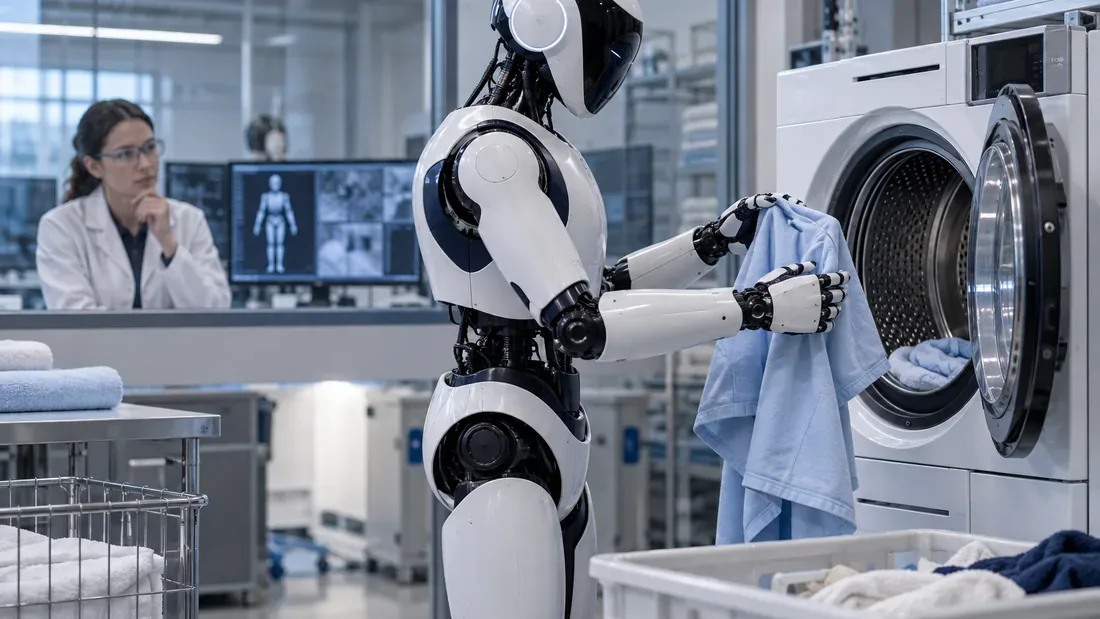
Un robot devant une machine à laver
Un vêtement se plie, glisse et masque parfois la main qui le tient. Une porte peut sembler fermée sans que son verrou soit engagé. Un objet posé quelques secondes plus tôt disparaît du champ de la caméra, mais il faut encore savoir où il se trouve. Ces situations ordinaires résument une difficulté majeure de la robotique : agir demande de relier les observations dans le temps et de vérifier les conséquences des gestes. C’est sur ce terrain que NEURA Robotics présente Neuron AI.
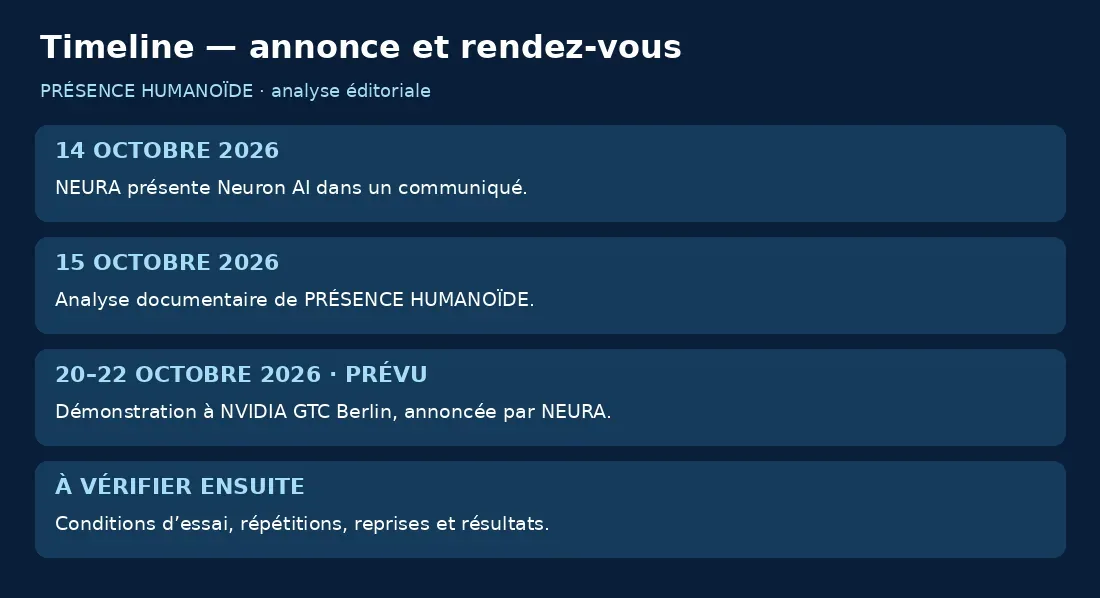
L’entreprise allemande a annoncé son modèle le 14 octobre 2026. Elle prévoit de le montrer avec son humanoïde 4NE1 lors de NVIDIA GTC Berlin, du 20 au 22 octobre. La séquence annoncée porte sur la manipulation du linge et doit durer onze minutes. Au moment où nous écrivons, il s’agit d’une démonstration à venir, pas d’une performance observée par notre rédaction. Cette différence de date détermine la lecture de tout le dossier. [NEURA — annonce Neuron AI, 14 octobre 2026]
Notre méthode
Sources primaires consultées le 15 octobre 2026. Aucun test produit réalisé par la rédaction. Les capacités sont attribuées au fournisseur ; les exemples et critères d’évaluation relèvent de notre analyse.
Neuron AI : ce que NEURA revendique
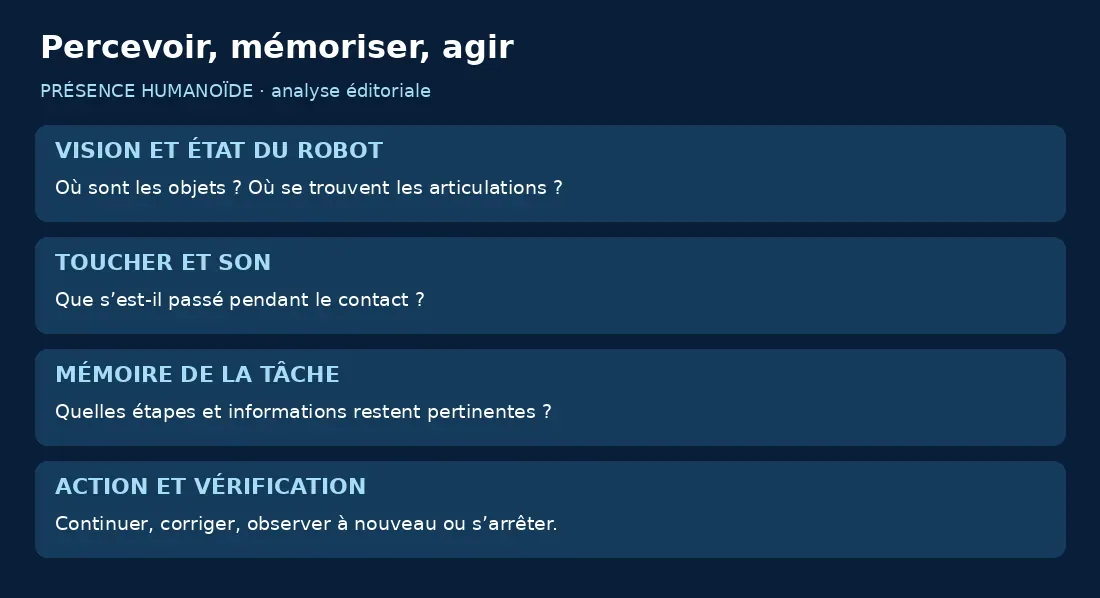
NEURA décrit un modèle Perception-Language-Action, ou PLA, qui associe vision 3D, toucher et forces, audio, état du robot et langage, avec une mémoire. L’entreprise indique un entraînement combinant données de robots réels, simulation et démonstrations humaines, ainsi qu’un fonctionnement sur cinq configurations de ses robots. Elle présente le Time-to-Skill, le temps nécessaire pour acquérir une compétence, comme un indicateur central. Ces éléments constituent les caractéristiques annoncées du système. [NEURA — annonce Neuron AI, 14 octobre 2026]
Le communiqué ne constitue pas un classement indépendant des modèles robotiques. Les informations consultées ne donnent pas un tableau de résultats reproductibles permettant de comparer directement Neuron AI à ses concurrents. Le nombre de paramètres, le détail des coûts et un bilan d’échecs ne sont pas fournis dans cette annonce. La question éditoriale est donc de comprendre l’intérêt de l’approche et les preuves à attendre, sans convertir une architecture prometteuse en résultat industriel déjà établi.
« brings its senses together and remembers what happened »
David Reger, fondateur et dirigeant de NEURA, communiqué du 14 octobre. Le propos décrit l’objectif du modèle.
Pourquoi voir ne suffit pas toujours
Une image apporte des indices très riches : position, couleur, forme, mouvement et parfois déformation. Elle peut aider un logiciel à estimer un contact ou une force. Mais cette estimation n’équivaut pas à une mesure directe au point de contact. Lorsque les doigts cachent l’objet, que l’éclairage change ou qu’un mécanisme est enfermé dans un boîtier, le robot peut perdre une partie des informations qui lui permettaient de juger son action.
Prenons une fiche à insérer dans un support. La trajectoire visuelle peut sembler correcte alors que la pièce bute sur un bord. Un capteur de force peut signaler une résistance inattendue ; un signal tactile peut renseigner sur un glissement. L’intérêt d’une perception enrichie est de confronter ces indices. La bonne décision peut être de poursuivre, de corriger l’orientation ou de s’arrêter. Le progrès se mesure alors à la qualité de cette décision et à sa répétabilité, pas seulement au nombre de capteurs embarqués.
Le toucher apporte une information située
Un capteur tactile renseigne sur une surface ou une zone de contact. Selon sa conception, il peut aider à détecter une pression, une variation ou un glissement. Cette information est locale : elle dépend de l’endroit où le capteur est placé et de ce qui le touche. Ajouter du toucher impose donc une réflexion mécanique autant qu’un travail d’intelligence artificielle. Une main couverte de capteurs reste limitée par sa géométrie, son outil et son état d’usure.
Pour un intégrateur, la question devient très concrète : quelle incertitude voulons-nous lever ? Si le défaut vient d’un objet qui glisse, une information sur la prise peut être utile. Si le problème vient d’une mauvaise localisation globale, il faut aussi revoir la vision ou le montage. Le toucher ne dispense pas de comprendre le procédé. Son apport doit être testé avec les matériaux, les variations et les contacts réellement rencontrés. La mesure est particulièrement intéressante lorsqu’elle permet de corriger une action avant que le défaut ne se propage.
Le son peut confirmer un événement
Un clic, un frottement ou un changement de bruit peut apporter une information sur ce qui vient de se produire. Les humains utilisent ces indices sans toujours en avoir conscience. Pour un robot, il faut apprendre à distinguer le signal pertinent du bruit ambiant et à le relier au bon instant. Un son isolé peut venir d’un autre équipement ou d’un événement sans rapport avec la tâche.
La valeur de l’audio dépend donc du contexte. Dans un atelier, plusieurs machines peuvent fonctionner ensemble ; dans une pièce de vie, une conversation ou une télévision peut perturber l’écoute. Un test utile varie ces conditions et vérifie si la décision demeure correcte. Il faut aussi examiner le comportement lorsque le son attendu ne se produit pas. Un système robuste ne devrait pas déclarer une réussite uniquement parce qu’un bruit ressemble à celui qu’il a appris. Il doit rapprocher ce signal des autres observations et de l’action en cours.
La mémoire : conserver un état utile de la tâche
La mémoire dont parle la robotique n’implique pas une conscience ou un souvenir comparable à l’expérience humaine. Elle désigne ici la capacité à conserver des informations pertinentes pour la suite de l’action. Un robot peut avoir besoin de savoir quel objet il a déplacé, quelle étape a été réalisée ou quel compartiment contient encore des pièces. Le monde continue d’exister lorsqu’il quitte le cadre de la caméra.
Cette mémoire doit rester révisable. Si une personne déplace l’objet pendant une interruption, l’information mémorisée peut devenir fausse. Le système doit alors distinguer ce qu’il a vu récemment, ce qu’il suppose encore valable et ce qui nécessite une nouvelle observation. C’est une question d’incertitude, pas seulement de stockage. Une mémoire très longue n’est pas automatiquement meilleure : conserver une mauvaise hypothèse peut entraîner toute la séquence dans une erreur. Le bon indicateur est la capacité à maintenir un état utile, puis à le corriger lorsque le monde change.
L’état du robot compte autant que la scène
La position de ses articulations, leurs vitesses et la pose de son outil aident une machine à interpréter ce qu’elle fait. Un contact observé depuis la caméra ne suffit pas si le robot ignore la configuration précise de sa propre main. L’état interne donne un repère pour relier une commande à un mouvement. NEURA indique que ces informations font partie des entrées de Neuron AI. [NEURA — présentation technique et FAQ Neuron AI]
L’enjeu technique est de synchroniser les signaux. Si l’image, la force et la position correspondent à des instants différents, une interprétation plausible peut être erronée. Une résistance survenue après un déplacement ne signifie pas la même chose qu’une résistance présente avant ce déplacement. Pour juger une architecture multimodale, il faut donc examiner la qualité de l’acquisition et du temps commun entre capteurs. La performance du modèle dépend aussi de cette infrastructure discrète, rarement visible dans une vidéo de démonstration.
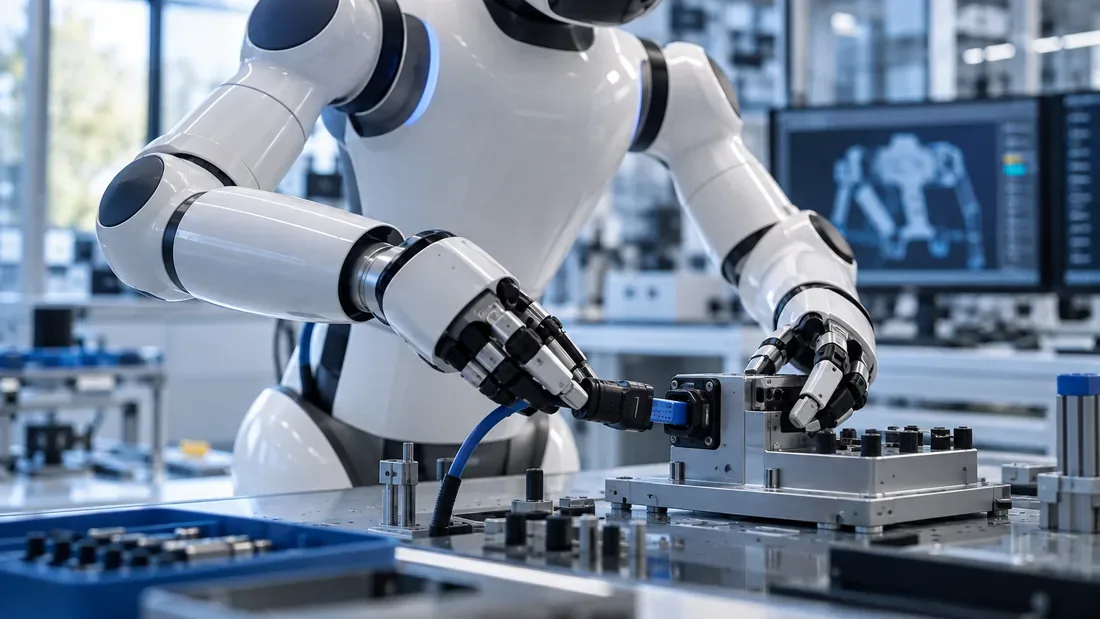
PLA et VLA : une différence à examiner avec précision
Le sigle VLA désigne habituellement les modèles vision-langage-action. NEURA utilise PLA pour souligner une perception plus large et la mémoire. Cette présentation donne une idée de son positionnement, mais un sigle ne définit pas à lui seul toutes les capacités d’une architecture. Il serait excessif de conclure que tous les autres modèles sont dépourvus d’état interne, d’historique ou de capteurs supplémentaires.
La comparaison utile porte sur des questions vérifiables : quelles données entrent réellement dans le modèle, comment sont-elles fusionnées, quelle histoire est conservée et quelles actions sont produites ? Il faut ensuite mesurer le résultat sur une tâche commune. Deux systèmes peuvent employer des termes différents et résoudre des problèmes proches. À l’inverse, deux modèles portant le même sigle peuvent présenter des limites très différentes. Le lecteur doit traiter le vocabulaire comme un point de départ et demander une définition opérationnelle avant de conclure à une rupture.
Onze minutes de linge : pourquoi cette séquence intéresse
Le programme annoncé à Berlin comprend le tri, le chargement d’un lave-linge, la fermeture et la réouverture, puis le transfert du linge vers un sèche-linge. Il s’agit de manipulation et de coordination de tâches : le communiqué ne décrit pas un cycle complet de lavage et de séchage réalisé en onze minutes. La durée annoncée ne doit donc pas être interprétée comme celle d’une lessive domestique achevée. [NEURA — annonce Neuron AI, 14 octobre 2026]
Le linge est un exemple intéressant parce que sa forme se transforme pendant la prise. Un textile peut se replier, s’accrocher ou se présenter autrement après chaque mouvement. La séquence exige aussi de passer d’une étape à une autre sans oublier le contexte. Pour l’observateur, les moments les plus instructifs seront peut-être les hésitations et les reprises : une prise ratée est-elle détectée, la tâche continue-t-elle correctement et le robot distingue-t-il un vêtement déposé d’un vêtement encore retenu ?
Ce qu’il faudra observer pendant la démonstration
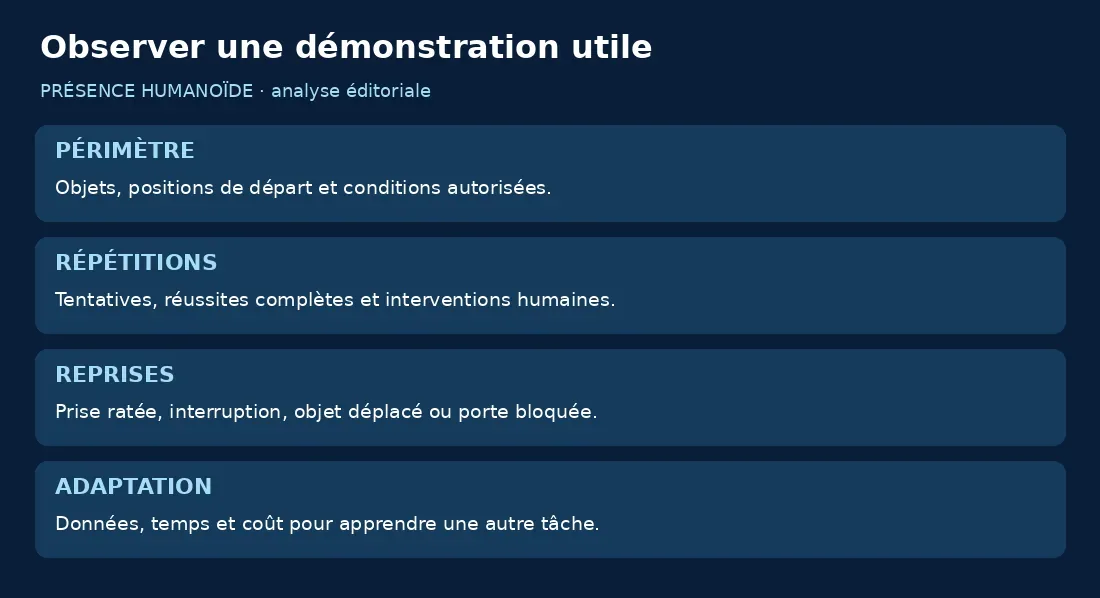
Une démonstration publique rend une proposition tangible, mais elle répond à un protocole particulier. Pour en comprendre la portée, il faut connaître les objets, les positions de départ, les réglages et les interventions autorisées. Une machine peut être autonome dans une scène préparée tout en ayant besoin d’une adaptation importante ailleurs. Cette autonomie possède un périmètre ; ce périmètre mérite d’être décrit aussi précisément que la réussite.
Notre grille de lecture privilégie la séquence complète. Combien de tentatives ont été réalisées ? Les échecs sont-ils comptés ? Que se passe-t-il si le vêtement tombe ou si une porte résiste ? Le robot peut-il reprendre après une interruption ? Ces questions ne retirent rien à l’intérêt d’une réussite. Elles permettent de savoir ce qu’elle démontre. Un passage réussi renseigne sur la faisabilité ; une série représentative, avec les difficultés, commence à renseigner sur la fiabilité.
Timeline — ce qui est publié et ce qui est prévu
Suite de l’analyse : apprendre sur plusieurs corps
Le transfert d’une compétence entre robots est séduisant : une expérience pourrait aider plusieurs machines. Pourtant, deux corps ne disposent pas des mêmes articulations, des mêmes mains ou de la même capacité d’effort. Une trajectoire exécutable avec un préhenseur peut être inadaptée à une autre main. Le transfert doit donc relier une intention commune à des moyens physiques différents.
Un modèle partagé peut servir de base, tandis que des adaptations restent nécessaires pour chaque configuration. Le test doit préciser ce qui est transféré : perception d’une scène, plan d’action, paramètres de contrôle ou compétence complète. Il doit aussi mesurer le temps et les données supplémentaires nécessaires. Un résultat intéressant serait de réduire l’effort d’adaptation tout en conservant la qualité. Dire qu’un modèle fonctionne sur plusieurs robots constitue un point de départ ; démontrer une économie reproductible d’apprentissage serait une preuve beaucoup plus forte.
Trois familles de données, trois rôles
NEURA présente ses entraînements réels dans les NEURA Gyms comme une infrastructure de collecte, de développement de compétences et d’évaluation. L’objectif annoncé est de relier le travail sur les machines à la progression des modèles. La plateforme Neuraverse est, de son côté, présentée comme un moyen de connecter robots, développeurs et usages industriels. Ces descriptions donnent le cadre de l’écosystème, sans fournir à elles seules une preuve de performance sur chaque application. [NEURA — infrastructure NEURA Gym] [NEURA — plateforme Neuraverse]
Les données réelles capturent les difficultés physiques ; la simulation peut multiplier les variations ; les démonstrations humaines apportent une manière d’accomplir la tâche. Aucun de ces apports ne garantit seul la généralisation. Une simulation peut simplifier un contact, une démonstration peut être difficile à reproduire avec une autre main et une collecte réelle peut être trop étroite. La valeur de l’entraînement dépend de la combinaison, du contrôle de qualité et du choix de ce qui reste réservé aux essais.
Time-to-Skill : mesurer le travail d’adaptation
Le temps nécessaire pour obtenir une compétence utile constitue un bon sujet industriel. Mais il faut définir le départ et l’arrivée. Le chronomètre commence-t-il à la première collecte, au lancement de l’entraînement ou à l’installation chez le client ? S’arrête-t-il à une première réussite, à une série stable ou à la réception de l’application ? Sans définition commune, deux durées ne sont pas comparables.
Un indicateur complet devrait inclure la préparation, les données, le calcul, l’intégration et les corrections. Il faut également préciser le niveau de réussite attendu et les conditions d’emploi. Une adaptation très rapide peut être intéressante pour un prototype et insuffisante pour une production continue. La rédaction propose donc de publier le temps d’apprentissage avec le taux de réussite, le nombre d’interventions humaines et la portée exacte du test. Cette combinaison transforme une promesse de rapidité en information exploitable par un acheteur.
Un calcul local, des dépendances à clarifier
La page de présentation indique une exécution locale sur le robot, sans dépendre du cloud pour l’inférence. Cette organisation peut éviter un aller-retour distant pour prendre les décisions. Elle ne permet pas de conclure que toute la chaîne de développement, d’entraînement ou de mise à jour est hors ligne. Il faut distinguer le fonctionnement pendant la tâche des autres services utilisés dans la vie du système. [NEURA — présentation technique et FAQ Neuron AI]
Pour une entreprise, les questions portent sur les données conservées, les accès, les journaux et les mises à jour. Qui peut exporter une séquence ? Comment une nouvelle version est-elle validée ? Peut-on revenir à la précédente ? Le calcul local peut contribuer au contrôle opérationnel, mais ce contrôle demande aussi une configuration et des procédures. La confidentialité ne résulte pas automatiquement de l’emplacement du processeur ; elle dépend de la manière dont l’ensemble est administré et connecté.
Dans l’atelier, une compétence bornée reste un bon départ
Imaginons une application d’insertion sur un banc de montage. La caméra repère une pièce ; le contact informe sur l’engagement ; un événement sonore peut compléter l’analyse. Un tel scénario permet de définir une réussite et de comparer plusieurs stratégies. Il s’agit d’un exemple pédagogique de la rédaction, pas d’une application Neuron AI validée dans ce dossier.
Le pilote devrait faire varier les positions initiales, les lots, l’éclairage et les bruits habituels. On mesure les pièces conformes, les arrêts, les reprises et le temps de cycle. On vérifie aussi ce qui se passe lorsqu’un capteur est indisponible. Cette méthode est plus utile qu’un défi trop vaste dont on ne sait pas expliquer les échecs. Une compétence étroite, bien définie, peut apporter de la valeur et servir de base à une extension progressive vers des séquences plus longues.
À la maison, la diversité change l’équation
Une buanderie domestique réunit des contraintes différentes d’un banc de laboratoire : objets divers, place limitée, éclairage variable, présence de personnes et appareils de plusieurs générations. Les vêtements ne sont pas tous semblables ; un panier peut être déplacé ou un objet oublié au milieu du linge. Une démonstration de manipulation dans un décor contrôlé ne suffit pas à établir un service domestique universel.
La progression plausible consiste à définir des conditions d’emploi compréhensibles : espace préparé, objets acceptés, étapes assistées et procédure d’arrêt. Le coût du robot, de la maintenance et de l’installation compte aussi. Un utilisateur achète un résultat et une simplicité d’usage, pas uniquement une architecture. Le bénéfice sera réel si le temps économisé dépasse la préparation et les interventions nécessaires. C’est cette expérience complète qu’il faudra observer avant d’évaluer une promesse de robot ménager.
La mémoire doit aussi apprendre à s’arrêter
Conserver le contexte peut aider une machine à continuer, mais une information devenue incertaine peut justifier une pause. Lorsqu’une personne entre dans l’espace de travail ou déplace un objet, poursuivre sur la base d’un état ancien peut devenir inadapté. L’architecture d’apprentissage et les fonctions de sécurité répondent à des objectifs différents ; une décision plausible du modèle ne remplace pas une conception de la cellule et des interactions.
L’INRS rappelle que l’évaluation doit couvrir les risques liés au robot, à son outil, à la pièce et à l’environnement de la cellule. Cette approche permet de regarder les opérations normales et les interventions. [INRS — risques du robot, de l’outil et de la cellule] Dans un pilote, il faut documenter la manière dont la machine détecte une difficulté, limite son mouvement, sollicite une personne et reprend ensuite. Le comportement face à l’incertitude est une partie de la performance, au même titre que la réussite d’un geste.
Conclusion : relier les sens, puis publier les résultats
Neuron AI apporte une proposition claire : enrichir l’action robotique avec plusieurs sources d’information et un contexte conservé dans le temps. L’intérêt se comprend facilement dès que la caméra perd un objet ou qu’un geste exige de vérifier un contact. L’annonce mérite donc l’attention. Elle appelle maintenant des résultats détaillés sur les conditions, les répétitions, les reprises et l’effort nécessaire pour apprendre une nouvelle tâche.
Les journées de Berlin offriront un premier rendez-vous public annoncé. Pour les lecteurs de PRÉSENCE HUMANOÏDE, le bon réflexe sera de regarder la continuité de la séquence, pas seulement son moment le plus spectaculaire. Pour les professionnels, choisissez une tâche observable et demandez un protocole complet. Partagez ce dossier avec une personne qui conçoit, intègre ou utilise des robots : la conversation devient précise lorsqu’elle porte sur une difficulté réelle. Le progrès décisif sera une compétence utile qui demeure fiable lorsque les conditions changent.
FAQ — Neuron AI, toucher et mémoire robotique
Qu’est-ce que Neuron AI ?
NEURA le présente comme un modèle de fondation pour l’IA physique. Il vise à relier plusieurs perceptions, le langage, l’état du robot et la mémoire pour produire des actions.
Pourquoi le toucher intéresse-t-il la robotique ?
Il apporte des informations au contact, notamment lorsque l’objet est masqué. Son utilité dépend du capteur, de son emplacement et de la tâche ; elle doit être mesurée sur le système complet.
Un robot qui mémorise est-il conscient ?
Non. Conserver un état de tâche, un objet ou l’effet d’une action ne démontre pas une conscience. La mémoire décrite ici est une fonction opérationnelle du système.
PLA est-il forcément meilleur que VLA ?
Le sigle ne prouve pas une supériorité. Il faut comparer les entrées, l’historique, les actions et surtout les résultats sur des tâches et conditions communes.
La lessive sera-t-elle faite en onze minutes ?
L’annonce concerne une séquence de manipulation et de transfert du linge. Elle ne décrit pas un lavage et un séchage complets en onze minutes.
La démonstration de Berlin a-t-elle déjà eu lieu ?
À la date de cette édition, le 15 octobre 2026, elle est annoncée pour les journées du 20 au 22 octobre. Notre rédaction ne l’a pas observée.
Neuron AI fonctionne-t-il sans cloud ?
La page du fournisseur indique une inférence locale sur le robot. Cette indication ne décrit pas à elle seule l’ensemble des dépendances d’entraînement, de mise à jour ou de gestion.
Quels résultats indépendants sont disponibles ?
Les documents consultés ne fournissent pas un benchmark reproductible complet permettant de classer le modèle. Il faut demander les conditions, répétitions, échecs et interventions.
Quel est le prix de Neuron AI ?
Nous ne disposons pas d’un tarif complet vérifié pour le modèle et son intégration. Un budget doit inclure matériel, données, adaptation, installation, maintenance et exploitation.
Quel pilote choisir pour commencer ?
Une tâche bornée avec un résultat observable : insertion, manipulation ou séquence courte. On définit la qualité attendue et on teste les variations et la récupération après incident.
Sources et bibliographie
Sources primaires consultées le 15 octobre 2026. Les documents NEURA décrivent son positionnement ; la grille de test et les exemples pédagogiques sont ceux de la rédaction.
Suivez la robotique qui compte
Une analyse claire chaque jour.