Robot soudeur : Fincantieri prépare le chantier naval du futur
Du prototype au travail réel : qualité, cadence et preuves à demander.
Le chantier naval, un test de réalité pour les robots
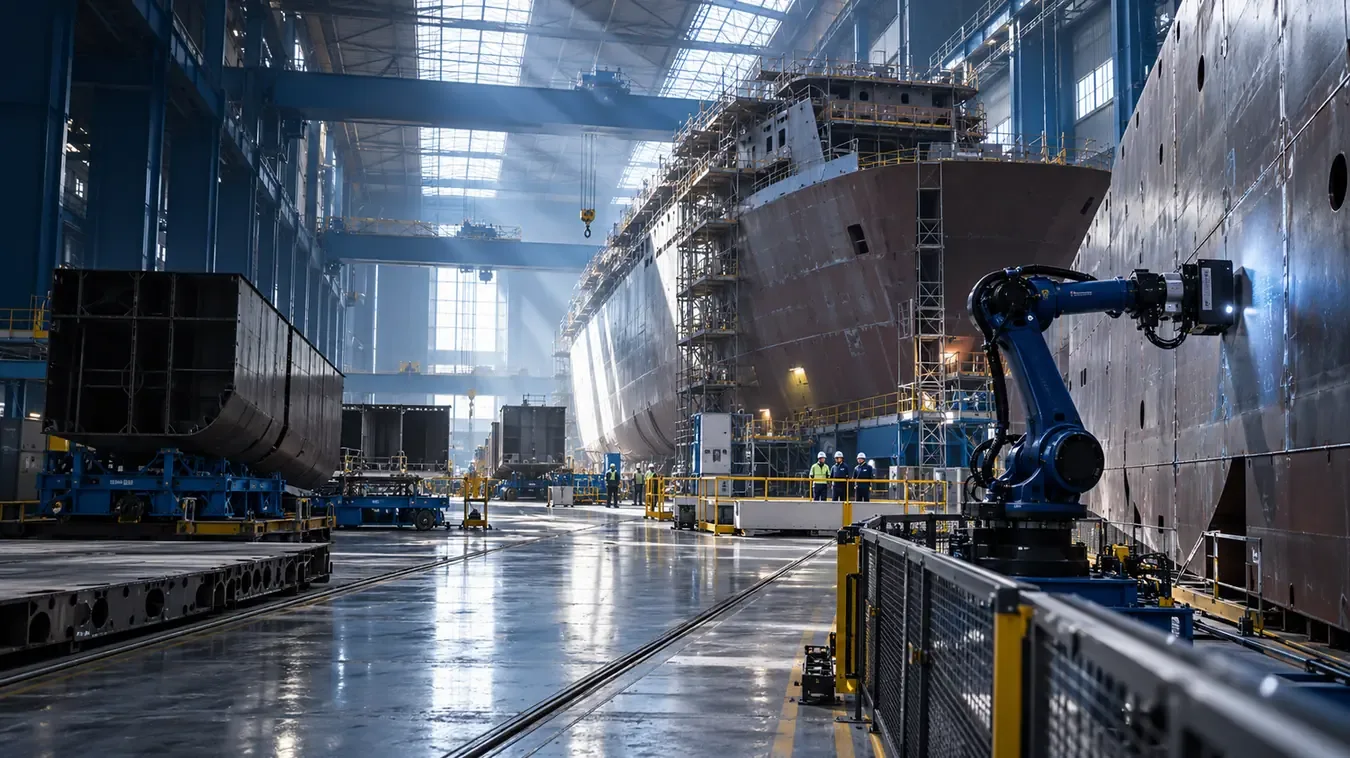
Une coque en construction n’a rien d’une chaîne parfaitement répétitive. On y trouve des pièces imposantes, des zones d’accès changeantes et une succession de métiers qui doivent intervenir dans le bon ordre. Pour la robotique, ce contexte pose une question plus intéressante que celle du robot le plus spectaculaire : comment rendre une opération reproductible lorsque le lieu de travail lui-même évolue ? La réponse ne tient pas seulement dans un bras mécanique ou dans un modèle d’intelligence artificielle.
L’actualité de Fincantieri permet d’aborder cette question à l’échelle d’un groupe industriel. Notre dossier suit deux fils : la transformation des chantiers et le projet, plus spécifique, d’un humanoïde destiné à certaines activités de soudage. Il ne faut pas les confondre. Des outils déjà introduits dans un programme industriel ne prouvent pas que chaque technologie présentée est prête pour la production. Cette distinction sera notre fil conducteur : regarder l’opération complète, son niveau de maturité et les preuves nécessaires pour passer d’un essai à un usage quotidien.
Notre méthode
Sources primaires consultées le 18 octobre 2026. Aucun dossier consacré à Fincantieri identifié dans les titres d’archives des huit dernières semaines. Pas de visite ni de test par la rédaction. Les scénarios, calculs et critères de comparaison sont notre analyse.
Le 14 octobre : un bilan industriel, pas un lancement unique
Fincantieri a publié le 14 octobre 2026 un point sur BOOST², son programme de transformation des chantiers. Les présentations avaient eu lieu la veille à Castellammare di Stabia. Le communiqué distingue solutions utilisées, technologies en validation et applications à développer. Il annonce près de 100 millions d’euros d’investissements dans le cadre du plan industriel, et rapporte la participation de plus de 450 salariés sur 13 chantiers. [Fincantieri — bilan BOOST², 14 octobre 2026 ; événement du 13 octobre]
Ces nombres décrivent un périmètre et une ambition, pas un taux de réussite des robots. Notre lecture est celle d’une transition entre exploration et déploiement industriel. Pour l’évaluer, il faudrait connaître les opérations concernées, la fréquence réelle d’utilisation et les corrections encore nécessaires. Le communiqué ne fournit pas un bilan détaillé permettant de classer chaque solution. Nous conservons donc la différence entre une orientation du groupe et la performance démontrée d’un équipement particulier.
« the challenge is to accelerate their industrial deployment »
Pierroberto Folgiero, dirigeant de Fincantieri, communiqué du 14 octobre 2026. Le propos désigne le défi du déploiement, pas un résultat quantifié.
Le robot humanoïde soudeur appartient à un autre calendrier
Le partenariat avec Generative Bionics a été annoncé le 11 février 2026. Il vise le développement d’un humanoïde pour certaines activités de soudage, avec Sestri Ponente comme environnement de validation. Le programme annoncé s’étend sur quatre ans ; les premiers essais sur site étaient prévus avant la fin de 2026, avec un objectif de fonctions opérationnelles dans les deux premières années. [Fincantieri — partenariat Generative Bionics, 11 février 2026]
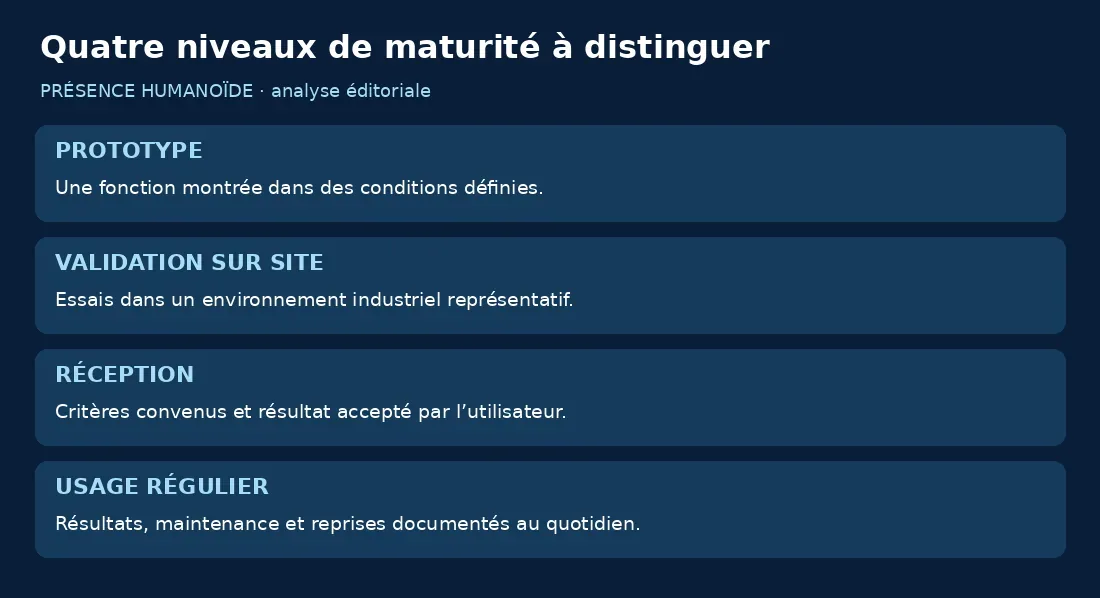
Au 18 octobre, ces jalons ne doivent pas être transformés en résultats acquis. Nous ne disposons pas ici d’une confirmation d’essais achevés ni d’une réception industrielle de ce système. Le projet fournit cependant un cas concret pour discuter de l’intérêt d’un corps mobile dans un environnement complexe. La question n’est pas seulement de savoir si un robot peut tenir une torche, mais s’il peut rejoindre la zone, comprendre la situation, préparer son intervention et s’intégrer au travail des équipes.
Souder : un procédé avant d’être une trajectoire
Pour un lecteur non spécialiste, le geste visible consiste à suivre une ligne. Mais le résultat recherché n’est pas une belle trajectoire : c’est un assemblage répondant aux exigences du projet. Notre explication pédagogique sépare donc le mouvement de l’outil, la maîtrise du procédé et le contrôle du résultat. Un système qui positionne correctement sa torche n’a pas, par ce seul fait, démontré la qualité de toutes les soudures qu’on pourrait lui demander.
Cette séparation modifie le cahier des charges. On définit d’abord une famille d’assemblages et des critères d’acceptation avec les spécialistes du métier. On regarde ensuite ce que l’automatisation peut reproduire dans ce périmètre. Le robot doit être évalué avec la préparation des pièces, les conditions d’accès et le contrôle prévu. Il ne s’agit pas de donner ici une procédure de soudage : ces paramètres relèvent des professionnels qualifiés. L’enjeu est de comprendre pourquoi une vidéo de mouvement ne remplace pas la validation d’une opération industrielle.
Le défi de l’écart entre plan et pièce réelle
Un plan décrit une intention géométrique. La pièce à travailler possède une position réelle, un environnement et un état qui doivent être pris en compte. Dans notre scénario d’atelier, deux panneaux semblables ne se retrouvent pas exactement au même endroit après chaque manutention. Le robot doit donc travailler avec un repérage adapté à l’opération, au lieu de supposer que le dessin numérique suffit à déterminer tous ses gestes.
La perception peut aider à localiser une zone ou à guider un contrôle, mais la qualité du repérage doit être examinée là où elle compte. Une vue d’ensemble peut sembler excellente tout en restant insuffisante pour une interaction locale. Notre proposition consiste à documenter les cas où la mesure est incertaine : visibilité partielle, surface difficile à observer ou accès limité. La réponse acceptable peut être une nouvelle observation ou une intervention humaine. Reconnaître une situation hors périmètre fait partie de la qualité du système, au même titre que réussir les cas habituels.
Pourquoi un humanoïde ? Poser la comparaison franchement
La forme humaine attire naturellement l’attention. Pourtant, dans un projet d’automatisation, elle doit être comparée à d’autres architectures : bras fixe, support mobile ou équipement spécialisé. Nous ne présumons pas qu’une de ces familles soit toujours supérieure. Le bon choix dépend des positions à atteindre, du déplacement nécessaire et des contraintes du procédé. Un humanoïde n’est donc ni indispensable par définition, ni inutile parce qu’une autre machine sait déjà effectuer une opération voisine.
Notre grille commence par une question : quelle difficulté le corps choisi résout-il ? S’il permet d’accéder à plusieurs configurations sans modifier lourdement le poste, il faut mesurer ce bénéfice. S’il ajoute du temps de stabilisation, de préparation ou de maintenance, il faut aussi le compter. La comparaison honnête porte sur une même tâche et des résultats acceptés par le métier. Elle évite de confronter la meilleure démonstration d’un prototype à une installation classique observée dans ses conditions les plus défavorables.
La mobilité n’est utile que si l’intervention suit
Se déplacer jusqu’à une pièce constitue une étape, pas la mission entière. Dans un chantier, l’appareil doit trouver un accès compatible avec son encombrement, se positionner et laisser circuler les personnes et les autres moyens de production. Notre scénario suppose aussi des changements au fil de la journée : une zone disponible le matin peut ne plus l’être ensuite. Une solution mobile doit donc être jugée dans l’organisation du chantier.
On peut suivre trois temps distincts : rejoindre le poste, préparer l’opération et l’exécuter. Cette décomposition montre où se situe un éventuel gain. Une machine plus rapide pendant l’action peut rester moins intéressante si chaque changement de zone demande une longue reconfiguration. À l’inverse, une intervention un peu plus lente peut être utile si elle évite un montage lourd. Ce raisonnement ne fournit pas un verdict sur le projet Fincantieri ; il donne les bonnes unités de comparaison avant d’affirmer que la mobilité apporte un avantage.
Collaboratif ne veut pas dire sans protection
L’INRS rappelle que l’identification des risques doit porter sur la cellule robotique, et pas seulement sur le robot. L’outil, la pièce et l’environnement participent aux situations dangereuses. [INRS — identification des risques des cellules robotiques] Ce principe est particulièrement important lorsqu’un procédé industriel s’ajoute aux mouvements mécaniques. Le mot collaboratif ne constitue pas, à lui seul, une autorisation générale de travailler au contact immédiat de la machine.
Notre recommandation éditoriale est de demander comment les différentes phases sont organisées : préparation, action, arrêt, reprise et maintenance. Un fonctionnement adapté à une phase peut ne pas convenir à une autre. Les choix de prévention doivent être définis par les personnes compétentes pour l’installation et son usage. Nous n’inférons donc aucune exemption de protection à partir de la forme humanoïde ou du vocabulaire d’un communiqué. Pour le lecteur, le bon réflexe consiste à rechercher le périmètre réellement évalué et la manière dont les changements de situation sont pris en compte.
Les fumées ne disparaissent pas avec l’opérateur
Selon l’INRS, les fumées de soudage constituent un risque pour les soudeurs mais aussi pour les personnes à proximité. [INRS — soudage des métaux et prévention] L’automatisation d’un geste ne supprime donc pas automatiquement les expositions produites par le procédé. Elle peut modifier la position des personnes et l’organisation du poste, ce qui doit être étudié avec la prévention.
Il faut éviter une image trop simple : remplacer une main humaine par une torche robotisée ne transforme pas tout l’environnement en zone sans danger. Notre dossier ne donne pas de dimensionnement de captage ni de consignes techniques d’installation. Il souligne une exigence de méthode : évaluer le procédé complet et ses interactions avec l’activité voisine. Les illustrations sont volontairement des scènes génériques, avec équipements inactifs, et non des exemples de poste à reproduire. La promesse de réduire la pénibilité reste à relier à des situations observables et à une évaluation professionnelle de l’ensemble du travail.
Le jumeau numérique doit servir une décision précise
Dans un projet naval, une représentation numérique peut aider à étudier un accès, un encombrement ou une séquence. Mais il faut savoir à quelle question elle répond. Notre exemple consiste à préparer le passage d’une plateforme et son positionnement devant une zone d’intervention. Le modèle ne sera pas contrôlé de la même manière selon qu’il sert à une présentation, à une étude d’implantation ou à la préparation d’un essai.
Nous proposons donc d’indiquer la version utilisée, les éléments réellement vérifiés et les simplifications retenues. Si une pièce change de position, l’équipe doit savoir si la préparation reste valable. Le numérique devient utile lorsqu’il réduit une incertitude concrète et que ses limites sont comprises. À l’inverse, une maquette très détaillée peut rester un décor si elle ne permet pas de prendre une décision. Ce lien entre conception et travail réel est l’un des points les plus intéressants à observer dans une démarche de robotisation de chantier.
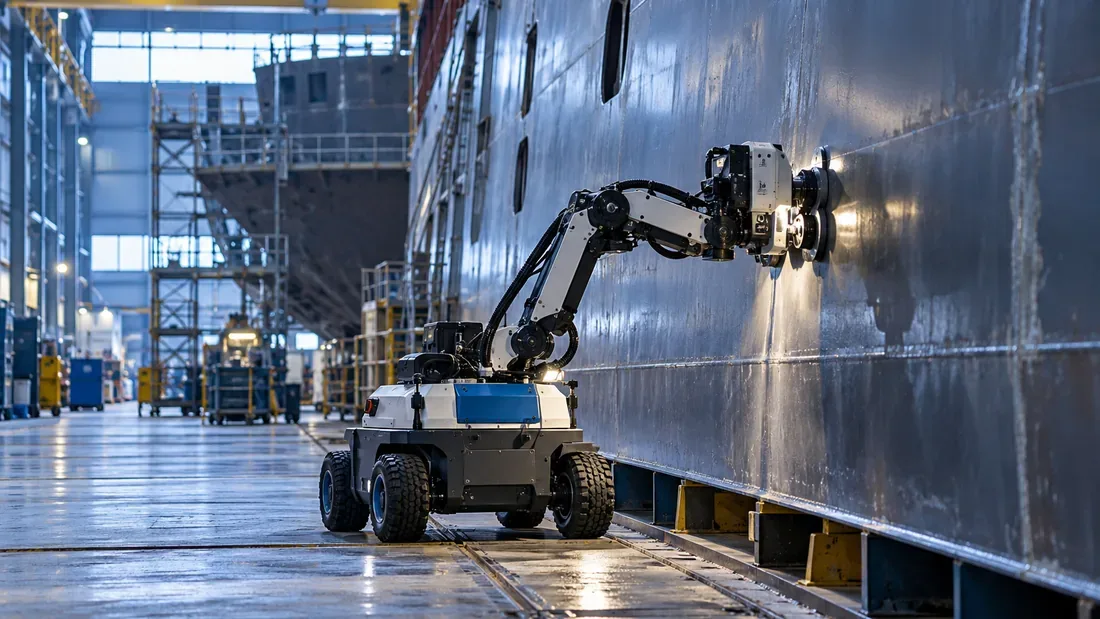
Timeline — événement, publication et objectif
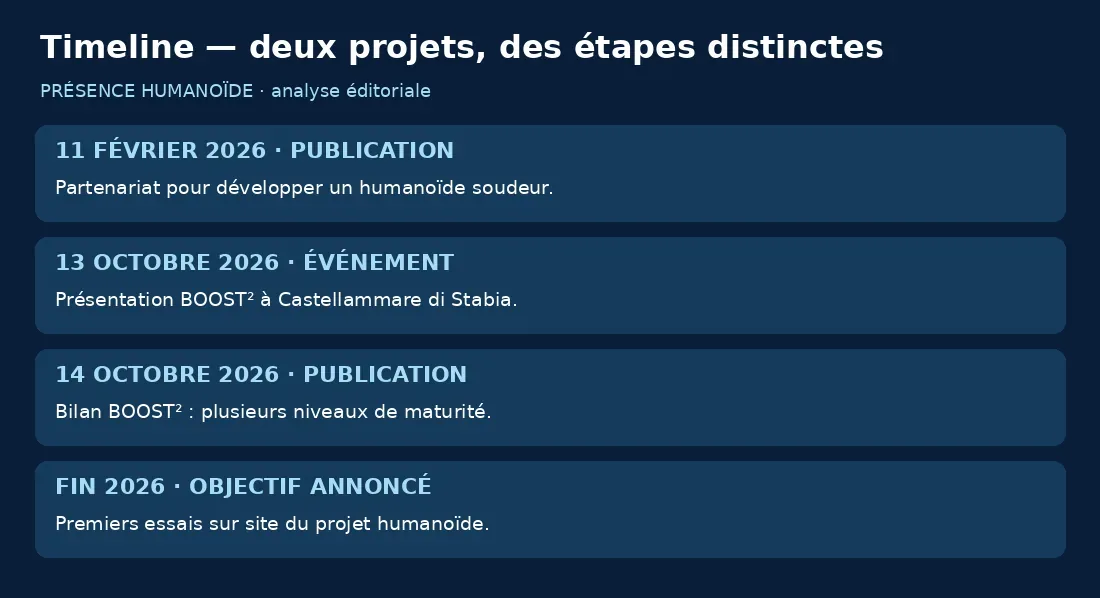
Le chiffre de cadence peut cacher le mauvais périmètre
Voici un calcul fictif pour montrer le piège. Une opération comporte quatre minutes de préparation, deux minutes d’action et quatre minutes de contrôle et de manutention : dix minutes au total. Si le robot réduit uniquement l’action de deux minutes à une minute, le cycle passe à neuf minutes. Le débit théorique augmente alors d’environ 11 %, et non de 100 %. Doubler la vitesse du geste ne double pas toute la production.
Cet exemple n’est pas un résultat Fincantieri. Il sert à demander des indicateurs complets : durée jusqu’au résultat accepté, reprises, changements de configuration et temps d’assistance. Il faut aussi préciser si plusieurs activités peuvent se chevaucher ou si une étape attend la précédente. Les moyennes seules peuvent masquer des interruptions importantes. Pour une décision industrielle, le gain intéressant est celui qui subsiste dans le déroulement réel, pas celui obtenu en isolant la partie la plus photogénique de l’expérience.
Une soudure acceptée vaut plus qu’une séquence réussie
Dans notre protocole de lecture, l’opération n’est terminée qu’après le contrôle prévu par le métier. Il faut donc distinguer exécution, vérification et éventuelle reprise. Une trajectoire menée sans incident peut produire un résultat qui demande encore une intervention. À l’inverse, un système capable de détecter une situation douteuse et de s’arrêter peut rendre un service utile, même si sa démonstration paraît moins fluide.
La documentation attendue devrait associer chaque famille de tâches aux critères utilisés pour l’accepter. Sans entrer dans les exigences techniques propres à un navire, on peut demander qui décide de la conformité et comment les résultats sont conservés. Cette traçabilité évite de compter comme succès une action simplement achevée. Elle permet aussi de comprendre les limites : certaines configurations peuvent rester hors du périmètre automatisé. La maturité d’un robot se lit dans cette frontière explicitement documentée, plutôt que dans une promesse générale d’autonomie.
Les équipes de terrain font partie du système
Un équipement peut être techniquement convaincant et rester difficile à utiliser si les personnes ne savent pas quand le solliciter, comment le préparer ou qui appeler lorsqu’il s’arrête. Notre analyse traite donc la formation et le support comme des éléments de production, pas comme une annexe. Les opérateurs possèdent aussi une connaissance des situations inhabituelles qu’un scénario préparé peut négliger.
Pour un pilote, nous proposons des retours courts et structurés : ce qui a été tenté, ce qui a gêné le travail, les corrections et les conditions d’un nouvel essai. Il faut pouvoir signaler une difficulté sans la réduire à une résistance au changement. La participation du terrain sert à ajuster l’outil à l’opération, mais aussi à reconnaître les cas où l’automatisation n’est pas la priorité. Un système bien intégré doit rendre le travail plus lisible : responsabilités, modes d’arrêt et procédure de reprise ne devraient pas dépendre de la présence permanente d’un démonstrateur.
Passer d’un site à treize : reproduire sans copier aveuglément
Une solution validée dans un atelier ne se transporte pas automatiquement avec les mêmes résultats dans un autre. Accès, organisation, pièces, compétences et moyens de maintenance peuvent différer. Notre grille distingue donc le noyau reproductible de l’application et les adaptations locales. Cette distinction est essentielle lorsque l’objectif devient un déploiement multisite plutôt qu’une preuve de concept isolée.
On peut préparer une fiche de réception commune : fonction attendue, conditions compatibles, documents, formation et critères de résultat. Chaque site renseigne ensuite ses différences et les essais nécessaires. L’objectif n’est pas de tout recommencer, mais de savoir ce qui justifie la réutilisation d’une solution. Le nombre de sites concernés par un programme indique une échelle organisationnelle ; il ne prouve pas que chacun utilise déjà tous les équipements. Ce point permet de lire les annonces industrielles sans sous-estimer le travail nécessaire entre une première réussite et une pratique régulière.
Le coût complet : du robot à l’opération disponible
Nous ne disposons pas d’un prix de système permettant de chiffrer le robot humanoïde soudeur ni d’un retour sur investissement vérifié. L’enveloppe d’un programme industriel ne doit surtout pas être divisée par un nombre supposé de machines pour inventer un prix unitaire. Elle peut couvrir plusieurs technologies et activités. Un achat, une recherche et une intégration ne correspondent pas au même poste de dépense.
Pour raisonner sur un cas réel, nous proposons d’inclure préparation, équipement, intégration, prévention, formation, contrôle, maintenance et indisponibilités. Il faut ensuite rapporter ce coût au résultat utile dans le périmètre choisi. Un prototype prometteur peut justifier un effort d’apprentissage sans être encore rentable en production courante. Cette distinction permet de discuter du projet sans mélanger ambition technologique et économies déjà obtenues. Le dossier ne constitue pas une analyse financière du groupe ; il donne une méthode pour poser les questions industrielles à la bonne échelle.
Ce que les ateliers français peuvent en retenir
La construction navale n’est pas interchangeable avec un atelier de métallerie, mais certaines questions se rejoignent : variabilité des pièces, préparation, accès à l’outil, contrôle et continuité d’activité. Pour une PME française, le premier sujet ne serait pas nécessairement l’achat d’un humanoïde. Il pourrait être l’identification d’une opération répétée dont les difficultés sont suffisamment connues pour préparer un pilote ciblé.
Notre proposition consiste à choisir une famille de pièces, à observer le cycle complet et à décrire les exceptions avant de sélectionner une architecture. Le robot intervient ensuite comme une solution possible, pas comme le point de départ obligatoire. Cette approche est également utile pour un maître d’œuvre qui s’intéresse à la préfabrication : un gain annoncé en atelier doit être relié aux interfaces, aux délais et aux exigences du projet. Le transfert d’une idée industrielle demande d’abord de comprendre son domaine de validité, plutôt que d’en reprendre la forme visible.
Les preuves à demander lors de la prochaine étape
Nous regarderons trois familles d’informations. D’abord, le statut : prototype, validation, équipement accepté ou usage régulier. Ensuite, le périmètre : opérations, pièces, conditions et interventions humaines. Enfin, les résultats : temps complet, qualité acceptée, reprises et disponibilité. Aucun de ces indicateurs ne doit être remplacé par le seul nombre de démonstrations ou de partenaires.
Pour le projet humanoïde, une publication d’essais sur site serait informative si elle précisait la tâche et les conditions. Pour le programme plus large, un retour documenté sur l’adoption quotidienne permettrait de comprendre les changements réellement obtenus. Cette attente ne demande pas la publication de secrets industriels ; elle demande assez de contexte pour interpréter les résultats. Un progrès limité mais clairement décrit constitue une information plus solide qu’une promesse d’application universelle. Le bon journalisme robotique ne consiste pas à attendre la perfection, mais à nommer exactement ce qui a été montré.
Conclusion : le futur du chantier se mesure dans le travail réel
L’annonce Fincantieri donne un cap : rapprocher robotique, données et organisation de production. Elle rappelle aussi, par les niveaux de maturité qu’elle distingue, que l’industrialisation est un parcours. Le projet d’humanoïde soudeur s’inscrit dans cette trajectoire, avec son propre calendrier ; il ne résume pas toute la robotisation et ne doit pas être présenté comme un parc déjà déployé.
Notre conclusion est pratique : avant de demander quel robot remplacera un geste, demandons quel problème complet doit être résolu. Préparation, accès, procédé, contrôle et reprise appartiennent à la même opération. Vous envisagez un pilote dans un atelier ou un chantier ? Décrivez une tâche, ses variations et le résultat que vous accepterez. Puis demandez une démonstration sur ce périmètre, avec ses échecs et ses limites. Cette courte démarche fournit une base plus utile qu’une comparaison de silhouettes ou qu’un chiffre de cadence sorti de son contexte.
FAQ — robots soudeurs et chantiers navals
BOOST² désigne-t-il uniquement un robot soudeur ?
Non. Il s’agit d’un programme de transformation industrielle plus large. Le projet humanoïde possède son propre calendrier et ne résume pas toutes les solutions.
L’humanoïde soudeur est-il déjà opérationnel ?
Notre dossier ne confirme pas une mise en production. Le communiqué du partenariat fixe des objectifs ; il ne faut pas les présenter comme des résultats acquis.
Pourquoi distinguer événement et publication ?
Une présentation peut précéder son compte rendu. La chronologie permet de savoir quand une information a été rendue publique et ce qui a réellement eu lieu.
Un humanoïde est-il meilleur qu’un bras fixe ?
Cela dépend de l’opération. Comparez accès, préparation, qualité acceptée, déplacements, maintenance et contraintes d’intégration sur un périmètre commun.
Pourquoi une action plus rapide ne double-t-elle pas la cadence ?
Le cycle comprend d’autres étapes. Dans notre exemple fictif, réduire l’action de deux à une minute fait passer le total de dix à neuf minutes, sans changer préparation et fin de cycle.
Une trajectoire réussie prouve-t-elle une soudure conforme ?
Non. Le résultat doit être contrôlé selon les exigences applicables par les spécialistes compétents. Mouvement, procédé et acceptation sont des questions distinctes.
Robot collaboratif signifie-t-il absence de risques ?
Non. L’INRS invite à examiner la cellule, l’outil, la pièce et l’environnement. Le procédé industriel doit aussi être pris en compte dans la prévention.
Combien coûte le robot humanoïde soudeur ?
Aucun prix vérifié n’est établi ici. L’enveloppe d’un programme ne peut pas être convertie arbitrairement en prix unitaire de robot.
Les images montrent-elles les installations réelles ?
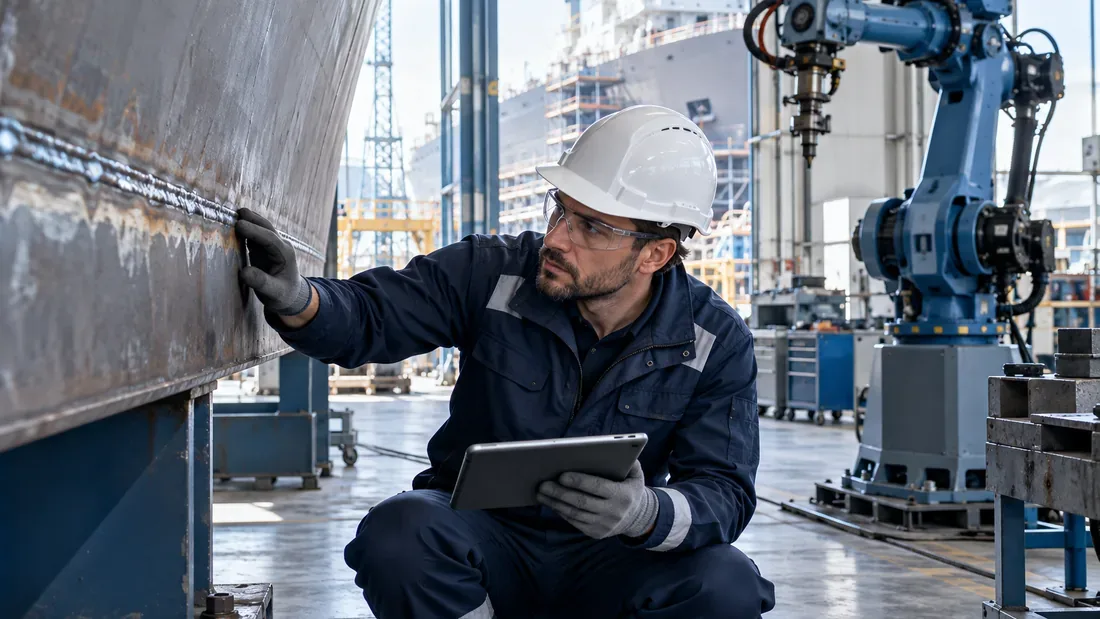
Non. Les photographies sont générées par IA et représentent des scènes génériques, sans reproduction des modèles ou sites officiels.
Quel premier pilote pour un atelier français ?
Choisissez une famille de tâches et documentez le cycle, les variations et les critères d’acceptation avec les personnes compétentes avant de choisir un équipement.
Sources et bibliographie
Sources primaires consultées le 18 octobre 2026. Communiqués industriels distingués des recommandations de prévention et des analyses de la rédaction. Les pages INRS servent de repères généraux, pas de validation d’une installation particulière.
- Fincantieri — bilan BOOST², 14 octobre 2026 ; événement du 13 octobre
- Fincantieri — partenariat Generative Bionics, 11 février 2026
- INRS — identification des risques des cellules robotiques
- INRS — soudage des métaux et prévention
Photographies créées avec la génération d’images intégrée. Prompts : hall de construction navale civile ; torche inactive et joint ; ingénieurs devant une coque ; plateforme d’inspection ; contrôle d’un assemblage. Palette bleu marine, bleu clair, blanc et gris, lumière naturelle et détail photographique. Aucun équipement officiel reproduit.
Suivez la robotique qui compte
Une analyse claire chaque jour.