Spot et les agents IA : l’inspection industrielle connectée
Du signal au terrain : connecter les observations aux décisions.
Spot et les agents IA : l’inspection industrielle change d’échelle
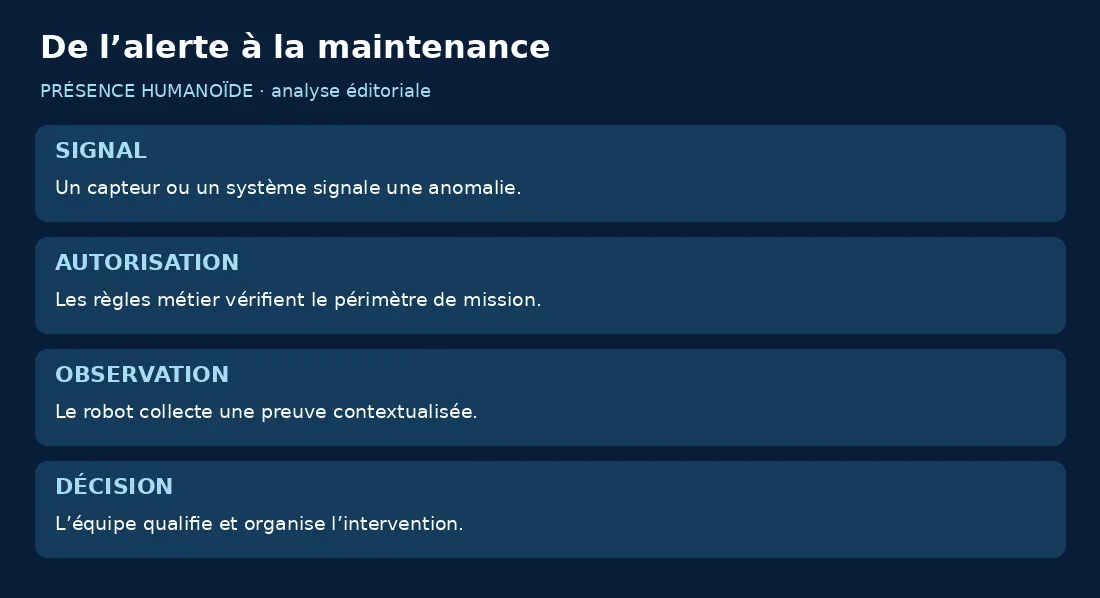
Un capteur fixe signale une anomalie sur une pompe. Au lieu de demander immédiatement à un technicien de traverser le site, le système prépare une mission : un robot mobile rejoint la zone, collecte des images, puis renvoie les observations dans le dossier de l’équipement. Cette boucle illustre un changement important : le robot ne réalise plus seulement une ronde programmée, il devient une source d’information mobilisable par les outils de l’entreprise.
Boston Dynamics décrit cette orientation avec Spot 5.2 et son logiciel Orbit. La page officielle présente une organisation des informations par équipement, des interfaces vers des systèmes externes et une couche MCP envisagée pour relier les agents IA aux missions physiques. Les inspections visuelles AIVI utilisent Gemini ; certaines fonctions vidéo sont réservées à AIVI-Learning. Il s’agit de fonctions et d’orientations annoncées par le fournisseur, sans essai indépendant de notre rédaction. [Boston Dynamics — The Missing Piece of Your AI Stack]
Le sujet dépasse le quadrupède. Il concerne la manière dont une usine transforme des mesures dispersées en décisions utiles. Ce dossier explique l’architecture, ses bénéfices possibles, ses limites et les preuves à demander avant de laisser un logiciel déclencher une mission dans le monde réel.
Notre méthode
Source primaire consultée le 27 octobre 2026. Pas de date exacte attribuée au billet sans preuve visible. Aucun essai produit. Aucun article Spot ou Orbit retrouvé par titre dans les archives accessibles ; leur couverture exhaustive ne peut être garantie.
Une nouveauté logicielle ne doit pas devenir une fausse actualité
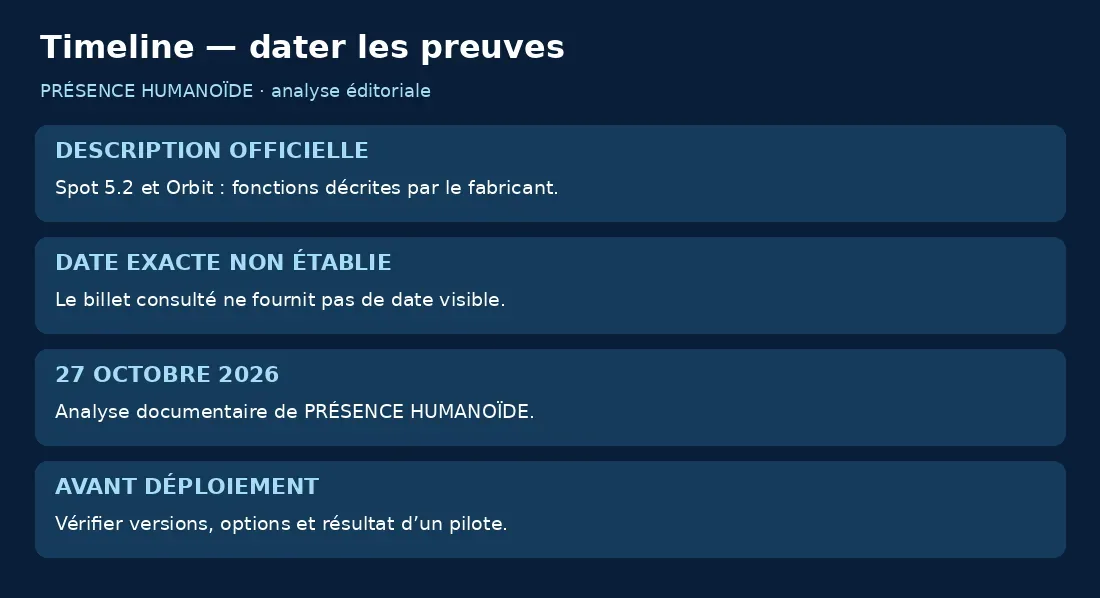
La page officielle consultée le 27 octobre 2026 ne rend pas visible une date de publication précise. Plusieurs reprises du sujet circulent avec des dates différentes. Nous ne présentons donc pas Spot 5.2 comme un lancement intervenu aujourd’hui. Le fait vérifié est l’existence d’une description officielle des fonctions, à distinguer du calendrier exact de leur diffusion.
Cette prudence a une conséquence pratique : avant un projet, il faut demander les notes de version correspondant au robot, à Orbit et aux options installées. Un nom de version ne signifie pas que toutes les fonctions sont disponibles sur toutes les configurations. Les licences, capteurs et conditions d’accès peuvent différer.
L’intérêt du dossier reste actuel : l’intégration entre agents IA et robotique physique pose des questions durables. Elle oblige à définir les responsabilités entre détection, décision, mission et validation humaine. Une information correctement datée vaut mieux qu’un effet d’annonce qui brouille ces étapes.
« organizes data around assets instead of inspections »Boston Dynamics décrit le passage à une organisation des données par équipement. Source.
Pourquoi organiser les observations autour des équipements
Une ronde produit des fichiers : photos, relevés, alertes et historiques. Si ces données restent classées seulement par mission, il peut être difficile de reconstituer l’évolution d’une même pompe. Une organisation centrée sur l’équipement rapproche les observations de la façon dont les services de maintenance suivent leur parc.
Imaginons une installation fictive où trois tournées observent le même moteur. Une vue par mission oblige à rechercher trois dossiers. Une vue par équipement peut rassembler les observations, les dates et les conditions de fonctionnement. Le bénéfice ne vient pas seulement d’un tableau de bord plus lisible : il facilite les comparaisons et la responsabilité du suivi.
Cela suppose toutefois un référentiel fiable. Les identifiants doivent rester cohérents entre le logiciel de maintenance, les plans et la plateforme robotique. Si une pompe change de nom ou de position sans mise à jour, l’automatisation peut associer une alerte au mauvais objet. Le travail de données précède donc le travail d’intelligence.
Le robot apporte une mesure supplémentaire, pas une vérité absolue
Un capteur fixe surveille continuellement une grandeur à un endroit donné. Un robot peut déplacer son point de vue et utiliser plusieurs modalités d’observation. Ces approches sont complémentaires : la mobilité permet une vérification ciblée, tandis que la surveillance permanente détecte des changements entre deux passages.
Une image supplémentaire peut aider à distinguer une alerte persistante d’une situation temporaire. Mais elle peut aussi être prise sous un mauvais angle, au mauvais moment ou avec une optique sale. La qualité de l’observation doit accompagner le résultat : position, heure, état du capteur et contexte de la machine.
L’équipe doit donc conserver le statut de chaque information. Une anomalie détectée, une anomalie suspectée et une anomalie confirmée ne déclenchent pas les mêmes actions. Un robot utile réduit l’incertitude dans une chaîne de décision ; il ne la fait pas disparaître simplement parce qu’il collecte automatiquement.
Agent IA, règle métier et mission physique : trois responsabilités
Le terme agent peut désigner un logiciel qui consulte des données, choisit un outil et prépare une action. Dans un site industriel, il faut distinguer son raisonnement des règles qui autorisent une mission et du contrôleur qui déplace le robot. Ces responsabilités ne doivent pas être fondues dans une boîte noire unique.
Une règle peut exiger qu’une zone soit ouverte, que la machine fonctionne et qu’aucune intervention humaine ne soit en cours. L’agent peut ensuite proposer la mission appropriée. Le robot conserve ses limites de déplacement et ses protections. Une autorisation informatique n’est pas une permission de contourner les contraintes du terrain.
Cette séparation facilite le diagnostic. Si une mission part au mauvais moment, on peut examiner la donnée d’entrée, la règle, la proposition et l’exécution. Sans journalisation de ces étapes, une erreur devient difficile à comprendre et à corriger. L’autonomie doit donc s’accompagner d’une responsabilité traçable.
MCP relie des outils, il ne certifie pas les actions
Un protocole de connexion permet à un agent de découvrir des fonctions et de leur transmettre des paramètres structurés. Il peut simplifier l’intégration entre une interface conversationnelle et un service métier. Cette commodité ne définit cependant pas les droits de l’utilisateur, la sécurité du robot ou la qualité des données.
Pour une mission d’inspection, l’outil devrait recevoir un périmètre clair : équipement, type de collecte, priorité et conditions d’exécution. Il doit refuser des demandes incomplètes ou interdites. L’agent ne devrait pas inventer un identifiant ou transformer une question générale en déplacement non prévu.
Le fournisseur présente la connectivité d’Orbit comme une base pour cette orchestration. [Boston Dynamics — The Missing Piece of Your AI Stack] Pour l’exploitant, la question décisive sera ce qui est effectivement disponible, documenté et autorisé dans sa configuration. Un connecteur démontré n’équivaut pas à une chaîne prête à être exploitée sans préparation.
Inspection visuelle : le contexte fait partie du résultat
Une caméra peut lire un indicateur, repérer une variation ou documenter une situation. Un modèle visuel aide à interpréter la scène, mais son résultat dépend de la lumière, de la distance, de l’angle et de l’objet. Un indicateur réfléchi ou partiellement masqué peut devenir ambigu, même si l’image paraît exploitable au premier regard.
Le protocole devrait fixer les conditions de prise de vue et les seuils d’acceptation. Une observation trop incertaine doit pouvoir être rejetée ou soumise à une vérification. Il faut aussi tester des états normaux variés, afin de ne pas multiplier les alertes lorsqu’un éclairage ou un rangement change.
La performance se mesure sur des cas représentatifs, avec faux positifs, faux négatifs et situations non interprétables. Un taux de réussite global sans définition du jeu d’essai renseigne peu sur le risque concret. La qualité du modèle compte, mais la qualité de la collecte et du protocole compte tout autant.
Pourquoi une vidéo peut changer l’inspection
Certaines anomalies se comprennent dans le temps : une goutte intermittente, un voyant qui clignote ou un mouvement irrégulier. Une image fixe peut saisir un état normal entre deux manifestations. La vidéo apporte une séquence, à condition que sa durée et sa fréquence correspondent au phénomène recherché.
Cette richesse augmente aussi les exigences. Il faut stocker, transmettre, analyser et restituer davantage de données. Un extrait utile doit permettre à un technicien de comprendre pourquoi une alerte a été produite. Le résultat ne devrait pas être une simple étiquette sans accès à la preuve qui l’accompagne.
Le fournisseur distingue les fonctions selon les options logicielles. [Boston Dynamics — The Missing Piece of Your AI Stack] Une entreprise doit donc vérifier ce qui est inclus dans son offre, le coût de traitement et les limites de conservation. Ajouter une modalité ne crée de valeur que si elle améliore une décision réelle et reste exploitable par les équipes.
Passer de l’alerte à une mission sans créer une tempête
Une installation peut produire de nombreuses alertes proches dans le temps. Si chacune déclenche une mission, le robot peut accumuler une file inutile ou revisiter plusieurs fois la même zone. L’orchestration doit donc regrouper, prioriser et filtrer les demandes, plutôt que réagir mécaniquement à chaque signal.
Un scénario pédagogique pourrait prévoir une nouvelle observation seulement après une durée minimale, sauf si la gravité change. Les demandes liées au même équipement seraient regroupées. Une mission déjà en cours ne serait pas dupliquée. Ces règles relèvent du besoin métier et doivent être validées avec les responsables du site.
La disponibilité du robot est aussi une ressource limitée. Recharge, maintenance, zone occupée ou chemin bloqué peuvent retarder une collecte. Le système doit signaler ce délai et proposer une solution de repli. Une alerte critique ne peut pas dépendre silencieusement d’une machine indisponible.
La mobilité reste une condition matérielle
Un robot d’inspection doit atteindre ses points de mesure de manière répétable. Les passages étroits, les sols changeants, les portes et les personnes modifient sa mission. Une capacité de locomotion impressionnante en vidéo ne garantit pas l’accès à chaque endroit d’un site industriel.
Le relevé initial doit identifier les zones autorisées, les obstacles temporaires et les conditions qui interrompent la mission. Il faut ensuite suivre les changements : nouvelle palette, travaux ou équipement déplacé. Le site n’est pas une carte figée ; une procédure de mise à jour doit accompagner l’autonomie.
La position d’observation exige parfois plus de précision que le simple déplacement. Le robot peut rejoindre la bonne pièce sans cadrer correctement l’indicateur. La réception doit donc vérifier la qualité de la mesure finale, pas seulement la réussite du trajet. C’est le service complet qui compte.
Timeline — une analyse datée, pas un faux lancement
Suite du dossier : la maintenance doit pouvoir agir
Une alerte utile indique quoi examiner, où et avec quelles preuves. Elle doit rejoindre le bon interlocuteur et s’inscrire dans le processus de maintenance. Si elle reste dans un tableau de bord séparé, elle ajoute un écran sans nécessairement améliorer la décision. L’intégration doit réduire les recherches et les doubles saisies.
Il faut déterminer qui confirme le diagnostic, qui crée l’ordre de travail et qui clôture l’événement. Une information robotique peut enrichir un dossier existant plutôt qu’en ouvrir un nouveau. La traçabilité doit relier l’observation à l’action effectuée et, si possible, au résultat de l’intervention.
L’évaluation ne devrait donc pas se limiter au nombre d’images collectées. On cherchera le temps nécessaire pour qualifier une alerte, les déplacements évités et les incidents réellement détectés. Ces résultats dépendent du contexte ; ils doivent être mesurés sur le site plutôt que repris comme promesses universelles.
Données de qualité : un préalable peu spectaculaire
Une plateforme centrée sur les actifs dépend d’informations parfois anciennes : localisation, fabricant, modèle, criticité et historique. L’automatisation peut révéler leurs incohérences. Avant de multiplier les missions, il faut définir une source de référence et une procédure de correction.
Un identifiant stable permet de relier une observation au même équipement malgré un changement de nom. Les métadonnées doivent indiquer les modifications physiques importantes. Une comparaison avant-après perd son sens si la caméra observe une pièce remplacée sans que l’historique le précise.
Ce travail n’est pas une étape secondaire confiée à l’IA après coup. Il structure les droits, les filtres et les règles de mission. Une équipe qui prépare son référentiel augmente les chances d’obtenir un résultat utile avec ou sans robot. La technologie valorise une organisation des données ; elle ne dispense pas de la construire.
Cybersécurité : limiter les outils et les autorisations
Une connexion entre systèmes d’entreprise et opérations physiques crée une nouvelle surface d’accès. Un compte compromis ou une règle mal configurée pourrait produire des demandes inappropriées. Il faut donc limiter les fonctions exposées, séparer les rôles et conserver des journaux compréhensibles.
L’agent qui consulte un historique n’a pas nécessairement besoin de lancer une mission. Celui qui prépare une inspection n’a pas besoin de modifier les limites du robot. Les autorisations doivent correspondre à ces usages. Les secrets restent dans les services prévus pour cela, avec rotation et révocation possibles.
La continuité doit également être définie : perte de réseau, indisponibilité du cloud ou échec d’authentification. Le robot doit conserver un comportement maîtrisé, et l’équipe doit être informée des fonctions dégradées. Une architecture robuste prévoit ces événements ordinaires au lieu de les traiter comme des exceptions improbables.
Confidentialité : une usine contient plus que des machines
Les images d’inspection peuvent montrer des salariés, des visiteurs, des procédés et des documents. La finalité de la collecte doit être claire. Un outil destiné à la maintenance ne doit pas devenir implicitement un système de surveillance individuelle. Les personnes concernées doivent disposer des informations nécessaires selon le cadre applicable.
Le projet doit définir les zones, les durées de conservation et les accès. Il faut connaître les éventuels traitements externes et les modalités d’effacement. Les extraits nécessaires à un diagnostic peuvent avoir un traitement différent d’images ordinaires sans anomalie.
Ces choix influencent aussi le produit. Une collecte ciblée, des masquages adaptés ou une conservation limitée peuvent réduire l’exposition de données inutiles. La gouvernance n’est pas seulement une contrainte administrative : elle aide à préciser ce que le système doit observer pour rendre le service attendu.
Le pilote doit comparer deux organisations
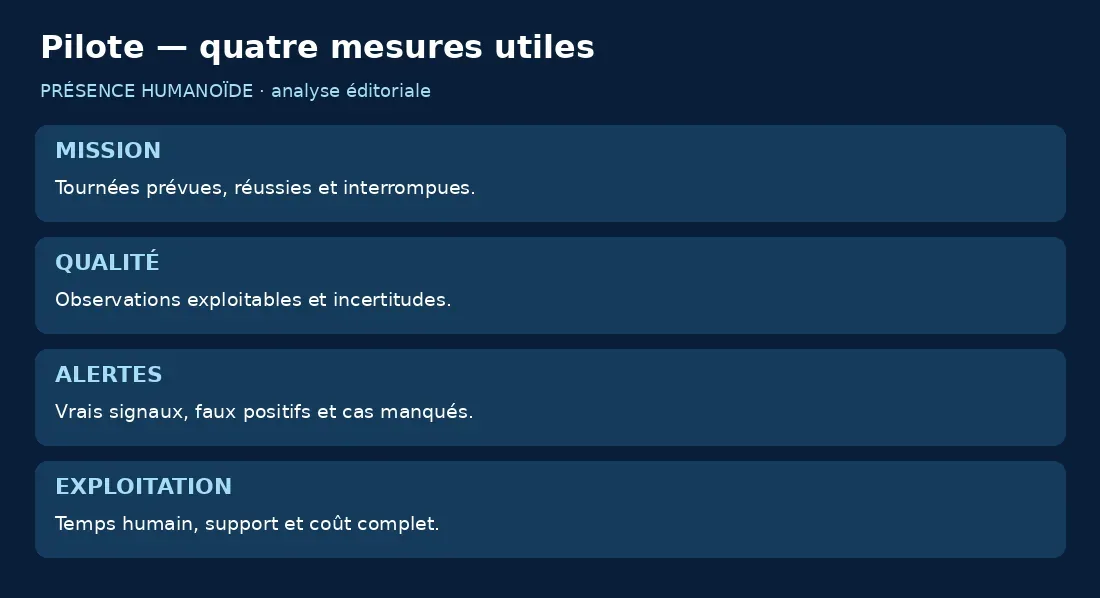
Pour évaluer une inspection robotisée, il faut comprendre la méthode actuelle : fréquence, durée, variabilité et résultats. Le robot ne doit pas être comparé à une ronde théorique parfaite ni à une absence totale de contrôle. Le point de départ est le processus réellement pratiqué.
Un pilote peut choisir une zone et un ensemble limité d’équipements. Il définit les observations attendues, les conditions de réussite et les situations qui nécessitent un humain. Les missions manquées, les images inutilisables et les fausses alertes restent dans le bilan. Les retirer ferait surestimer la performance.
La durée doit couvrir des variations représentatives : changements d’équipe, éclairage et états des machines. Un essai réussi pendant une fenêtre préparée ne suffit pas pour décider une généralisation. Le résultat final peut justifier une extension, une adaptation ou l’abandon d’un cas d’usage trop difficile.
Coût complet : compter les observations qui servent
Le coût comprend le robot, les capteurs, les logiciels, l’intégration, le réseau, la formation et le support. S’ajoutent la maintenance et le temps humain consacré aux alertes. Aucun prix public vérifié adapté à une configuration précise n’est retenu ici.
Il faut ensuite distinguer une observation collectée d’une observation utile. Une mission longue produisant des fichiers jamais consultés n’améliore pas nécessairement l’exploitation. À l’inverse, une vérification ciblée qui aide à qualifier rapidement une anomalie peut avoir une valeur importante, même si elle ne représente qu’une petite part des tournées.
Le calcul économique doit utiliser plusieurs hypothèses et éviter d’attribuer au robot tous les bénéfices d’un projet global de données. Une amélioration peut provenir du référentiel, d’une nouvelle procédure ou d’un capteur fixe. Identifier ces contributions permet de choisir l’investissement le plus pertinent.
Quels sites peuvent commencer raisonnablement ?
Un environnement avec trajets accessibles, équipements identifiables et inspections répétitives offre un périmètre plus simple qu’un site très changeant. Cela ne garantit pas la réussite, mais facilite la définition du protocole. Le choix initial devrait privilégier une question dont la réponse déclenche une action claire.
Une petite entreprise peut commencer par documenter ses rondes avant d’envisager un robot. Elle identifiera les observations récurrentes, les angles difficiles et les informations manquantes. Cette préparation permet aussi de vérifier si une solution plus simple, comme un capteur fixe ou une meilleure procédure, suffit.
Dans un bâtiment technique, un hôtel ou un atelier, les contraintes diffèrent : présence du public, circulations, confidentialité et support. Les exemples industriels ne doivent pas être transférés sans étude. Une machine mobile doit trouver sa place dans l’organisation et dans les espaces, avec un scénario de repli.
Les preuves à demander au fournisseur
Demandez une configuration datée, une liste des fonctions incluses et les conditions de compatibilité. Faites préciser les modalités qui nécessitent un capteur ou une licence supplémentaire. Un exemple de mission devrait montrer les entrées, la décision, le déplacement, la mesure et la restitution.
Demandez ensuite des résultats sur un cas comparable : missions prévues et réussies, observations exploitables, interventions et causes d’échec. Les preuves doivent couvrir la durée et les variations, pas seulement une compilation de réussites. Une explication d’un échec apporte souvent une information utile sur les limites.
Enfin, clarifiez l’assistance, les pièces et les responsabilités. Qui corrige une interface ? Qui valide une mise à jour ? Qui reprend la mission si le robot ne passe plus ? Une offre d’inspection devient industrielle lorsque ces réponses sont aussi précises que sa démonstration technique.
Conclusion : l’intelligence du site se juge à la décision obtenue
Spot 5.2 et Orbit illustrent une orientation importante : relier la mobilité robotique aux informations et aux outils de l’entreprise. Le potentiel réside dans une boucle plus courte entre signal, observation et intervention. Mais cette boucle dépend d’un référentiel fiable, de règles explicites et d’une exploitation capable d’utiliser les résultats.
Un agent IA ne remplace ni les protections physiques ni la responsabilité de maintenance. Il peut aider à orchestrer des outils dans un périmètre défini. La qualité du service doit être démontrée au niveau de la mission complète, avec les erreurs, les retards et les reprises.
Pour PRÉSENCE HUMANOÏDE, la bonne question n’est donc pas seulement de savoir si un robot peut inspecter une machine. Elle est de savoir quelle décision devient meilleure grâce à cette inspection. Avant de déployer, choisissez un problème, un protocole et un critère de réussite. C’est ainsi qu’une connexion logicielle peut devenir un service utile.
FAQ — Spot, Orbit et inspection industrielle
Spot 5.2 est-il annoncé aujourd’hui ?
Non. Le dossier est daté du 27 octobre 2026, mais la date exacte du billet officiel n’est pas visible dans la page consultée.
Que change la vue par équipement ?
Elle permet de relier plusieurs observations au même actif, à condition de disposer d’identifiants et de métadonnées fiables.
Un agent IA peut-il lancer n’importe quelle mission ?
Il doit agir dans un périmètre autorisé. Les règles métier et les protections du robot restent nécessaires.
MCP garantit-il la sécurité physique ?
Non. Il relie des outils ; la sécurité dépend du système, de ses droits et de son application.
Les vidéos sont-elles incluses dans toutes les offres ?
Le fabricant distingue les fonctions selon les options, notamment AIVI-Learning. Il faut vérifier la configuration commerciale.
Le robot remplace-t-il les capteurs fixes ?
Pas nécessairement. Les capteurs continus et les observations mobiles peuvent se compléter.
Peut-on déduire un gain de maintenance ?
Il faut le mesurer sur un pilote avec les alertes, les interventions et les observations utiles, sans extrapoler une démonstration.
Quel est le prix ?
Aucun prix vérifié pour une configuration précise n’est retenu. Le coût comprend matériel, logiciels, capteurs, intégration et support.
Les images représentent-elles Spot ?
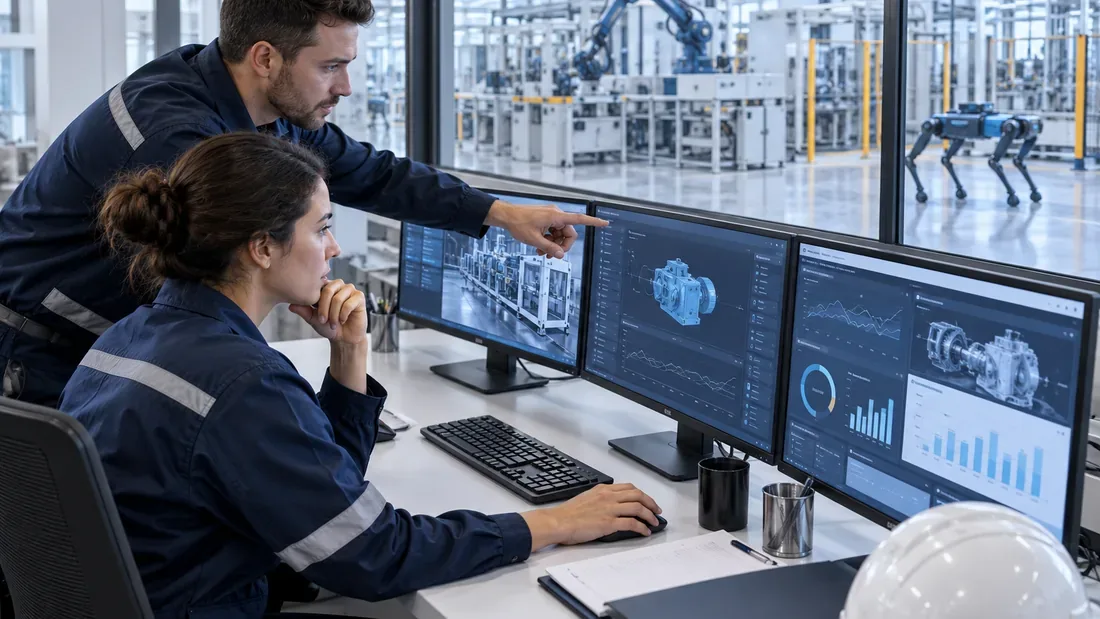
Non. Les photographies sont des scènes conceptuelles générées par IA avec des équipements génériques.
Sources et bibliographie
Consultées le 27 octobre 2026. Le billet du fabricant documente les fonctions annoncées ; notre méthode de pilote et les scénarios sont des analyses éditoriales. Aucun gain indépendant mesuré.
- Boston Dynamics — The Missing Piece of Your AI Stack
- Boston Dynamics — plateforme Orbit
- Boston Dynamics — documentation développeur Spot
Visuels générés avec l’outil intégré : quadrupède générique, pompe, revue d’images, armoires fermées et salle de contrôle. Palette bleu marine et blanc, photographie réaliste. Aucun produit officiel représenté.
Suivez la robotique qui compte
Une analyse claire chaque jour.