PRÉSENCE HUMANOÏDE
Newsletter de référence sur la robotique et l’intelligence artificielle
IA PHYSIQUE · FRANCE
Bleu Robotics : apprendre un métier aux robots, geste après geste
Les promesses et les preuves de l’apprentissage par démonstration.
31 octobre 2026 · 16 minutes de lecture
PRÉSENCE HUMANOÏDE
Newsletter de référence sur la robotique et l’intelligence artificielle
Source : Annonce de financement, 29 octobre 2026.
Bleu Robotics : quelques gestes pour apprendre une tâche industrielle
La levée de fonds annoncée le 29 octobre remet en lumière une question essentielle : combien de démonstrations faut-il pour rendre un robot utile ? Les publications consultées font état de cinq millions d’euros levés. Cette actualité financière ne signifie pas que toutes les promesses techniques sont devenues des performances industrielles établies.
Source : Présentation technique Bleu_0.1, 17 mars 2026.
Une chronologie à rétablir
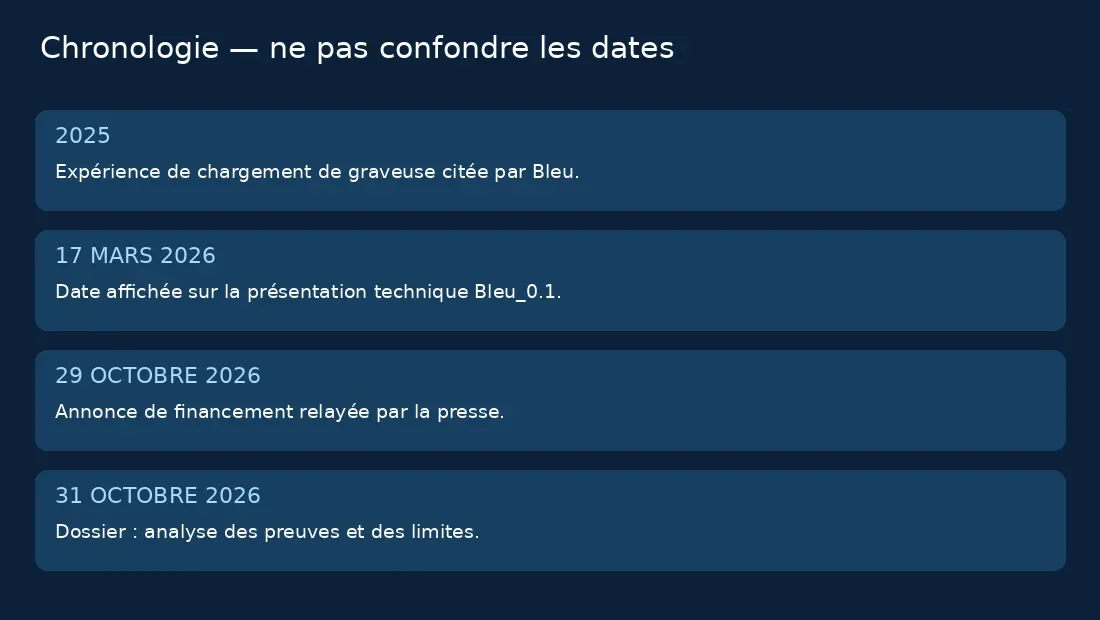
Le document technique Introducing Bleu_0.1 porte la mention de mise à jour du 17 mars 2026. La médiatisation du financement date du 29 octobre. Il faut donc distinguer la présentation technique, les expériences antérieures et le nouvel apport de capital. Une expérience de chargement de graveuse évoquée dans le document remonte à 2025 ; ce n’est pas une démonstration née cette semaine.
L’apprentissage par démonstration, concrètement
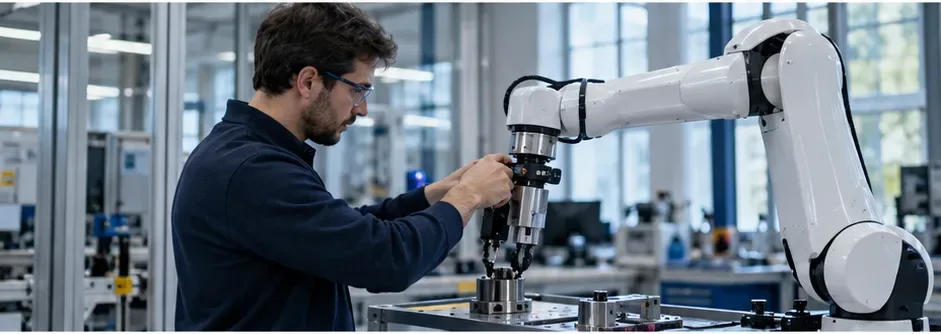
Un opérateur montre une séquence de manipulation. L’enjeu consiste ensuite à reproduire son objectif malgré les variations de position des objets. Notre analyse : copier une trajectoire enregistrée ne suffit pas lorsque le bac a bougé. Le système doit disposer d’une représentation de la scène et de moyens de commande compatibles avec le robot utilisé.
Source : Présentation technique Bleu_0.1, 17 mars 2026.
Pourquoi peu de données peut compter
Dans un atelier, obtenir des exemples mobilise un opérateur, du matériel et parfois un poste de production. Réduire cette collecte peut donc avoir un intérêt économique. Mais le nombre de démonstrations ne mesure pas à lui seul le coût du projet : installation, calibration, validation et maintenance restent à examiner.
Source : Présentation technique Bleu_0.1, 17 mars 2026.
L’atelier, véritable juge de l’intelligence physique
Dans une usine, une tâche apparemment simple contient une multitude de décisions discrètes. Une pièce doit être reconnue, orientée, saisie avec une force adaptée et déposée dans une position compatible avec l’opération suivante. Le geste visible constitue seulement la partie finale de cette chaîne. Le travail humain absorbe spontanément des écarts : un bac légèrement déplacé, un objet retourné, un emballage qui gêne la prise. Pour le robot, chacun de ces changements doit rester dans un domaine qu’il sait interpréter. C’est pourquoi apprendre vite et fonctionner longtemps sont deux objectifs différents. Une courte séance de démonstration peut ouvrir un usage ; la continuité du service exige ensuite une évaluation plus large, menée sur des variations représentatives du poste.
Le bon point de départ n’est donc pas la question « que sait faire ce robot ? », mais « quelle opération voulons-nous rendre plus régulière ? ». Une entreprise peut souhaiter réduire les manipulations pénibles, absorber les changements de séries ou diminuer les temps d’attente entre deux machines. Ces objectifs conduisent à des configurations différentes. Un système spectaculaire mais difficile à remettre en service après un arrêt peut apporter moins de valeur qu’un équipement limité, facile à comprendre et à maintenir. Notre lecture industrielle consiste à relier chaque capacité annoncée à un résultat mesurable, sans transformer une démonstration de recherche en engagement commercial implicite.
Démontrer correctement devient une compétence
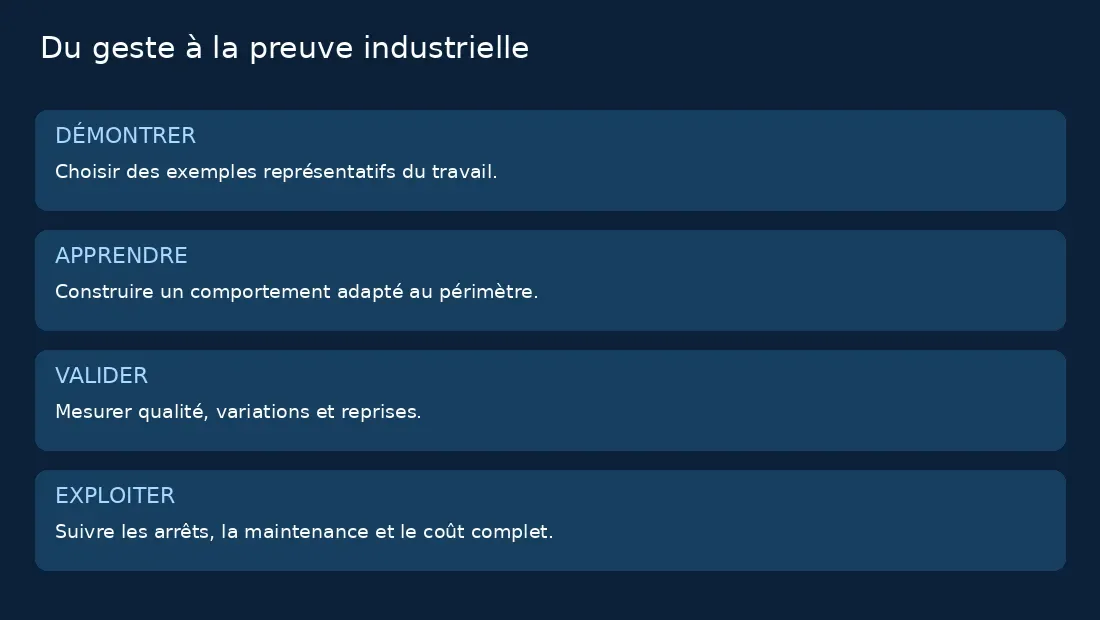
Montrer un geste à une machine ne consiste pas seulement à l’exécuter devant elle. Il faut choisir des exemples qui expriment ce qui compte : le point de prise, la position finale, l’ordre des actions et les conditions qui autorisent la suite. Un opérateur expérimenté peut contourner un obstacle sans même y penser. Si tous les exemples contiennent ce détour, le système pourrait le considérer comme indispensable. À l’inverse, des démonstrations très différentes peuvent masquer la règle commune. La qualité du recueil importe donc autant que sa brièveté. Un apprentissage peu gourmand en données n’élimine pas la nécessité de préparer ces données avec soin et de documenter les conditions dans lesquelles elles ont été obtenues.
Dans un pilote, nous proposerions de conserver un registre des démonstrations : référence de la pièce, disposition du poste, outil utilisé, conditions de visibilité et résultat attendu. Ce registre permet de comprendre un échec ultérieur. Le robot a-t-il rencontré une variation nouvelle, ou a-t-il échoué sur une situation déjà enseignée ? Les réponses conduisent à des corrections différentes. Ajouter des exemples peut aider dans le premier cas ; cela ne résout pas nécessairement une mauvaise calibration ou une prise mécaniquement instable. Le rôle de l’équipe projet est de diagnostiquer la cause avant d’accumuler de nouvelles données. La rapidité doit se mesurer sur l’ensemble de cette boucle, jusqu’au comportement accepté.
Les objets rigides : un périmètre favorable, pas trivial
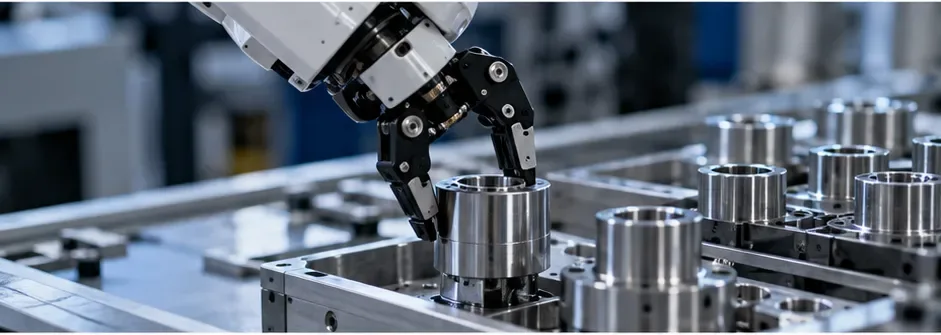
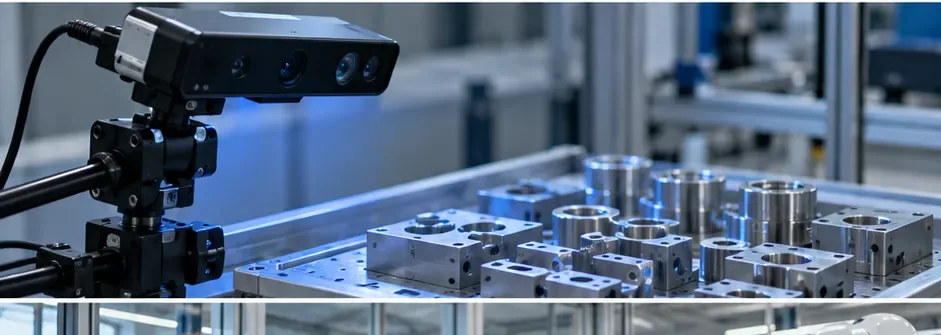
Une petite pièce métallique paraît plus prévisible qu’un vêtement parce que sa géométrie varie peu lorsqu’on la saisit. Elle peut néanmoins présenter des reflets, des surfaces grasses, des arêtes fines ou une symétrie trompeuse. Une caméra peut percevoir une position sans déterminer immédiatement la bonne orientation fonctionnelle. Une pince peut saisir l’objet sans garantir qu’il reste stable pendant le mouvement. Pour l’évaluation, il faut donc choisir des pièces représentatives de la production, y compris celles qui posent réellement problème aux opérateurs. Tester uniquement les objets les plus faciles produirait une impression de robustesse qui ne correspondrait pas au service quotidien.
Les objets déformables ajoutent d’autres difficultés : la forme observée dépend de la gravité, de la prise et de l’histoire des mouvements. Un sac, un câble ou un textile peut se plier différemment à chaque essai. Cette différence explique pourquoi le périmètre matériel doit figurer explicitement dans toute présentation de capacité. Un système convaincant sur des composants rigides n’est pas automatiquement prêt pour du linge ou des emballages souples. La documentation de Bleu mentionne ce domaine comme une limite actuelle ; le lecteur doit conserver cette restriction lorsqu’il imagine des applications. La pédagogie consiste précisément à empêcher le passage silencieux d’un usage défini à une promesse générale.
Simulation : un instrument pour poser les bonnes questions
Une simulation permet de multiplier des essais sans immobiliser une machine de production. Elle peut faire varier des positions initiales, répéter un protocole et comparer plusieurs méthodes dans un environnement commun. Son intérêt est particulièrement fort pour analyser les différences de comportement, à condition de décrire ce qui est simulé. Un contact idéal, une perception parfaite ou une pièce sans défaut peuvent simplifier considérablement le problème. Les résultats obtenus dans ces conditions éclairent un mécanisme ; ils ne mesurent pas directement la disponibilité d’un poste réel. Le lecteur doit demander quelles observations étaient fournies au système et quelles perturbations étaient présentes pendant les essais.
La transition vers le matériel réclame une autre série de preuves. Les tolérances mécaniques, les vibrations, l’éclairage, les temps de communication et l’usure introduisent des écarts que le modèle numérique peut représenter imparfaitement. Notre proposition est de garder une trace des hypothèses de simulation, puis de les confronter une par une aux observations du pilote. Lorsqu’un résultat se dégrade, cette méthode aide à localiser la difficulté. Elle évite de conclure trop vite que l’apprentissage est inefficace, alors que le problème vient peut-être du capteur ou de la préhension. Elle évite également l’erreur inverse : attribuer au modèle une robustesse que l’environnement de test lui fournissait artificiellement.
Le pourcentage de réussite a besoin d’un dénominateur
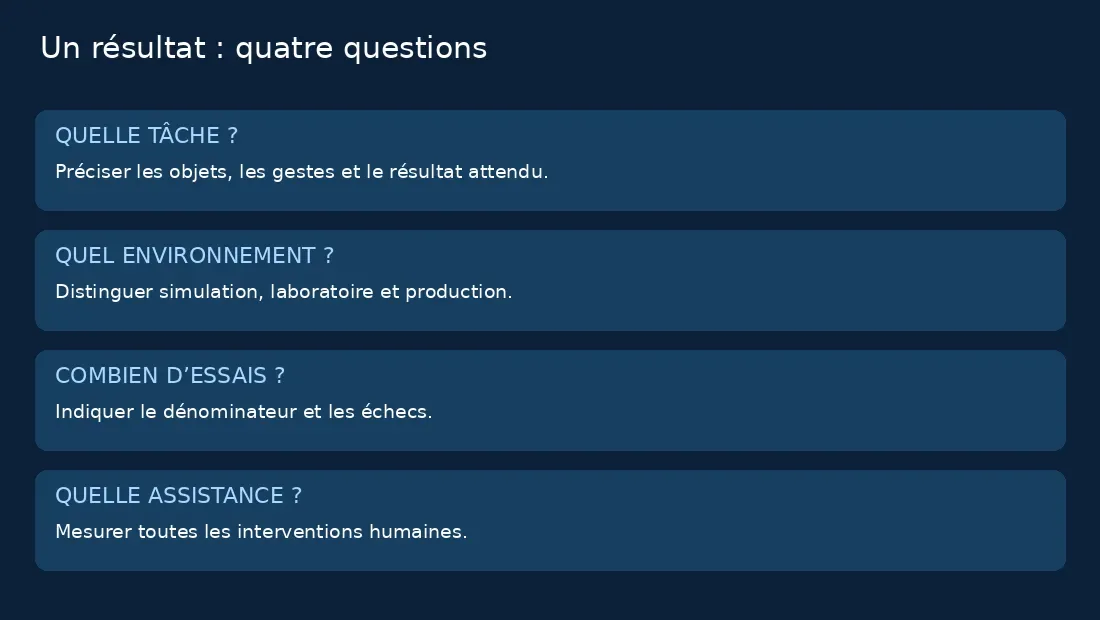
Un taux de réussite devient utile lorsqu’on connaît le nombre d’essais, leur diversité et la définition du succès. Cent cycles identiques ne renseignent pas de la même manière que cent cycles répartis entre plusieurs pièces et plusieurs configurations. Il faut aussi préciser si les tentatives interrompues sont comptées, si un humain replace les objets entre les essais et si la machine repart spontanément après une difficulté. Ces choix modifient profondément l’interprétation. Un lecteur prudent ne rejette pas un pourcentage ; il cherche à comprendre exactement ce qu’il résume. Un dossier industriel devrait présenter les conditions expérimentales à côté du chiffre, plutôt que dans une note éloignée.
Prenons un exemple purement pédagogique, sans rapport avec les performances de Bleu : un poste accomplit quatre-vingt-dix cycles sur cent mais nécessite une intervention longue à chaque échec. Un autre réussit un peu moins souvent, tout en détectant rapidement ses erreurs et en reprenant seul. Selon les contraintes de production, le second peut être plus utile. Le rendement dépend alors du temps perdu, de la qualité obtenue et de la charge de supervision. C’est pourquoi les indicateurs doivent être examinés ensemble : cycles acceptés, durée du cycle, interruptions, reprises et disponibilité. Aucun de ces nombres, pris isolément, ne suffit à décrire le fonctionnement d’une installation.
Timeline
Comprendre les résultats sans les généraliser
La documentation de l’entreprise rapporte notamment 98 % de réussite sur des tâches testées dans ManiSkill3 avec moins de dix démonstrations. Ce résultat déclaré concerne une évaluation spécifiée en simulation. Il ne constitue pas un taux de réussite universel en usine. Pour comparer des méthodes, il faut connaître les tâches, les observations disponibles, les essais et les conditions de chaque expérience.
L’atelier, véritable juge de l’intelligence physique
Dans une usine, une tâche apparemment simple contient une multitude de décisions discrètes. Une pièce doit être reconnue, orientée, saisie avec une force adaptée et déposée dans une position compatible avec l’opération suivante. Le geste visible constitue seulement la partie finale de cette chaîne. Le travail humain absorbe spontanément des écarts : un bac légèrement déplacé, un objet retourné, un emballage qui gêne la prise. Pour le robot, chacun de ces changements doit rester dans un domaine qu’il sait interpréter. C’est pourquoi apprendre vite et fonctionner longtemps sont deux objectifs différents. Une courte séance de démonstration peut ouvrir un usage ; la continuité du service exige ensuite une évaluation plus large, menée sur des variations représentatives du poste.
Démontrer correctement devient une compétence
Montrer un geste à une machine ne consiste pas seulement à l’exécuter devant elle. Il faut choisir des exemples qui expriment ce qui compte : le point de prise, la position finale, l’ordre des actions et les conditions qui autorisent la suite. Un opérateur expérimenté peut contourner un obstacle sans même y penser. Si tous les exemples contiennent ce détour, le système pourrait le considérer comme indispensable. À l’inverse, des démonstrations très différentes peuvent masquer la règle commune. La qualité du recueil importe donc autant que sa brièveté. Un apprentissage peu gourmand en données n’élimine pas la nécessité de préparer ces données avec soin et de documenter les conditions dans lesquelles elles ont été obtenues.
Source : Présentation technique Bleu_0.1, 17 mars 2026.
Les objets rigides : un périmètre favorable, pas trivial
Une petite pièce métallique paraît plus prévisible qu’un vêtement parce que sa géométrie varie peu lorsqu’on la saisit. Elle peut néanmoins présenter des reflets, des surfaces grasses, des arêtes fines ou une symétrie trompeuse. Une caméra peut percevoir une position sans déterminer immédiatement la bonne orientation fonctionnelle. Une pince peut saisir l’objet sans garantir qu’il reste stable pendant le mouvement. Pour l’évaluation, il faut donc choisir des pièces représentatives de la production, y compris celles qui posent réellement problème aux opérateurs. Tester uniquement les objets les plus faciles produirait une impression de robustesse qui ne correspondrait pas au service quotidien.
Intégrer un robot reste un travail de système
Même lorsqu’une politique d’action apprend rapidement, elle doit recevoir des informations fiables et envoyer des commandes compatibles avec le matériel. L’interface logicielle n’est qu’une partie de cette intégration. Les limites de déplacement, la charge utile, la forme de la pince et la précision nécessaire déterminent ce qui est physiquement possible. Le choix d’un robot ne devrait donc pas précéder la définition du procédé. Un bras fixe peut suffire à une opération stable ; une base mobile peut être intéressante pour desservir plusieurs emplacements. Le recours à une forme humanoïde doit répondre à un besoin de mobilité, d’accès ou de manipulation, et non à une préférence visuelle.
Le poste comporte aussi une machine, des capteurs et parfois un système de suivi de production. Le robot doit savoir quand la machine est prête, quand une pièce peut être introduite et quand le résultat peut être récupéré. Ces échanges demandent des états explicites. Une perte d’information ne doit pas conduire à deviner qu’une opération dangereuse est autorisée. Notre analyse est qu’un déploiement rapide doit s’accompagner d’une intégration lisible : qui donne l’autorisation, qui confirme l’action et qui décide d’un arrêt ? La qualité de ces réponses compte autant que l’habileté du geste. Elle conditionne la maintenance future et la compréhension des incidents par les équipes du site.
Le coût complet dépasse le temps d’apprentissage
Le prix du matériel attire l’attention parce qu’il est facile à comparer. Le coût d’un service robotisé comprend pourtant bien d’autres postes : préparation, installation, outils, formation, énergie, pièces de remplacement et assistance. Un projet qui réduit le nombre d’heures consacrées à enseigner une nouvelle tâche peut être intéressant, surtout lorsque les séries changent souvent. Mais cette économie doit être confrontée au temps de validation et au fonctionnement réel. Il serait trompeur de déduire un retour sur investissement d’une seule durée annoncée. La bonne unité économique est une opération acceptée, réalisée dans les conditions de production et sur une période suffisamment représentative.
Pour comparer deux solutions, une entreprise peut construire un scénario commun : mêmes pièces, même cadence attendue, même durée d’observation et même définition de la qualité. Elle doit ensuite relever toutes les interventions nécessaires. Une assistance distante peut être un service pertinent ; son coût et son délai doivent simplement être visibles. De même, une maintenance préventive peut réduire les interruptions tout en mobilisant des ressources. L’objectif n’est pas d’exiger une autonomie absolue, mais de connaître l’organisation réelle qui rend le système utile. Une relation commerciale solide repose sur cette transparence, car le client achète une capacité opérationnelle plutôt qu’une vidéo de démonstration.
Les opérateurs doivent participer à la définition du pilote
Les personnes qui connaissent le poste savent souvent où apparaissent les écarts : la pièce qui se bloque, la commande difficile à atteindre ou le bac déplacé en fin de journée. Leur contribution permet de choisir les essais utiles. Elle facilite aussi la conception d’une interface compréhensible, avec des messages qui décrivent l’action attendue. Un arrêt doit indiquer ce qu’il faut vérifier et dans quelles conditions la reprise est possible. Une interface obscure transforme rapidement un petit incident en immobilisation longue. La qualité du transfert de connaissances entre chercheurs, intégrateurs et opérateurs devient donc une composante du produit, même lorsqu’elle est moins visible que le modèle d’apprentissage.
L’introduction d’un système robotisé modifie également la répartition des tâches. Certaines manipulations peuvent disparaître tandis que la surveillance, l’approvisionnement ou la vérification prennent davantage de place. Ces changements doivent être observés sur le terrain. Annoncer un nombre d’emplois remplacés à partir d’une seule opération automatisée serait une extrapolation injustifiée. Un poste de travail rassemble plusieurs activités, des imprévus et des interactions avec d’autres personnes. Pour apprécier les conséquences sociales, il faut examiner l’ensemble de ce travail, la formation proposée et les conditions d’utilisation. Une approche sérieuse décrit les transformations concrètes avant de conclure à un effet global sur l’emploi.
Une feuille de route pour une preuve convaincante
Nous proposons un pilote en plusieurs étapes clairement documentées. D’abord, délimiter la tâche et les pièces concernées. Ensuite, relever la situation initiale : durée, qualité et difficultés habituelles. Puis installer le système, enseigner le geste et effectuer des essais contrôlés. Enfin, élargir progressivement les variations, avec des critères de passage définis à l’avance. Cette progression protège la qualité de l’évaluation. Elle permet de distinguer les problèmes de perception, de commande et d’organisation. Elle donne aussi au fournisseur l’occasion de montrer comment son système se corrige et se maintient, au lieu de concentrer toute la discussion sur une première réussite.
Le compte rendu devrait inclure les échecs observés, les modifications apportées et les conditions qui restent exclues. Ce document devient la base d’une décision : poursuivre, adapter le poste, changer de matériel ou abandonner un usage qui ne convient pas. Un pilote qui révèle une limite n’est pas nécessairement un échec commercial ; il peut éviter un déploiement mal conçu. Pour Bleu Robotics comme pour les autres acteurs de l’IA physique, la crédibilité se construira avec cette accumulation de preuves situées. L’ambition de simplifier l’apprentissage est intéressante précisément parce qu’elle peut être testée. Le progrès se juge alors sur des tâches décrites, des résultats reproductibles et des conditions d’exploitation compréhensibles.
La traçabilité permet de progresser sans perdre les acquis
Lorsqu’une équipe améliore un comportement, elle doit pouvoir retrouver la version exacte du système qui a produit chaque résultat. Cela comprend le logiciel, les paramètres de calibration et les exemples utilisés. Sans cette traçabilité, deux essais apparemment comparables peuvent mesurer des configurations différentes. Le problème devient particulièrement important lorsque plusieurs robots fonctionnent sur des postes proches : une amélioration adaptée à une pièce ne doit pas être diffusée automatiquement sans vérifier ses effets ailleurs. Une pratique raisonnable consiste à conserver un jeu de situations de référence. Après une modification, ces situations servent à vérifier que les capacités déjà acceptées restent présentes, avant d’élargir les usages.
Cette organisation ne demande pas nécessairement une infrastructure lourde dès le premier pilote. Un registre clair, des versions identifiables et des critères partagés peuvent déjà éviter beaucoup d’ambiguïtés. L’essentiel est de pouvoir répondre à trois questions : qu’a-t-on changé, pourquoi l’a-t-on changé et comment a-t-on vérifié le résultat ? Un fournisseur qui facilite ces réponses donne au client les moyens de comprendre son installation. Cette compréhension favorise la confiance, car elle rend les limites discutables et les progrès observables. Elle aide aussi les équipes à distinguer un défaut nouveau d’une difficulté déjà connue, ce qui réduit le risque de recommencer inutilement les mêmes investigations.
Le prochain jalon doit être un retour de terrain documenté
Pour suivre cette entreprise après son financement, les indicateurs les plus utiles seront des tâches précisément décrites, une durée d’observation et des résultats accompagnés de leurs conditions. Un témoignage client peut apporter un contexte précieux, mais il doit expliquer le périmètre du service plutôt que se limiter à une appréciation enthousiaste. Nous regarderons également comment sont traitées les erreurs et qui intervient pour reprendre le travail. Ce sont ces informations qui permettront de comprendre si la promesse d’apprentissage rapide se traduit en avantage durable. Le lecteur peut appliquer cette même grille à tout fournisseur : demander des preuves situées, conserver les hypothèses et réexaminer les conclusions lorsque de nouvelles données deviennent disponibles.
Simulation : un instrument pour poser les bonnes questions
Une simulation permet de multiplier des essais sans immobiliser une machine de production. Elle peut faire varier des positions initiales, répéter un protocole et comparer plusieurs méthodes dans un environnement commun. Son intérêt est particulièrement fort pour analyser les différences de comportement, à condition de décrire ce qui est simulé. Un contact idéal, une perception parfaite ou une pièce sans défaut peuvent simplifier considérablement le problème. Les résultats obtenus dans ces conditions éclairent un mécanisme ; ils ne mesurent pas directement la disponibilité d’un poste réel. Le lecteur doit demander quelles observations étaient fournies au système et quelles perturbations étaient présentes pendant les essais.
Conclusion — la preuve se construit au poste de travail
Un apprentissage rapide doit devenir un service fiable
Bleu Robotics s’attaque à une difficulté concrète de l’automatisation : enseigner un nouveau geste sans recommencer un long projet à chaque changement de série. La valeur de cette approche devra se mesurer dans des conditions de production décrites, avec les interventions, les arrêts et la qualité réellement obtenue. Le financement donne des moyens ; il ne remplace pas cette démonstration.
Avant votre prochain pilote, demandez un protocole commun et un bilan complet des essais. Partagez ce dossier avec les équipes méthodes et les opérateurs pour préparer les questions utiles.
« Few-Shot Imitation Learning »Expression utilisée dans la présentation technique de Bleu_0.1 : apprentissage par imitation avec peu d’exemples.
FAQ
Le robot apprend-il toutes les tâches ?
Non. Une capacité démontrée dans un périmètre donné ne permet pas de conclure à une compétence universelle.
Les 98 % décrivent-ils une usine ?
Non. Le document décrit des tâches évaluées en simulation, dans un protocole choisi par l’entreprise.
La levée de fonds date-t-elle le modèle ?
Non. La page technique porte la date du 17 mars 2026 ; le financement est relayé le 29 octobre.
Que faut-il demander avant un pilote ?
Les pièces concernées, les critères de réussite, les variations testées et le nombre d’interventions humaines.
Les images sont-elles officielles ?
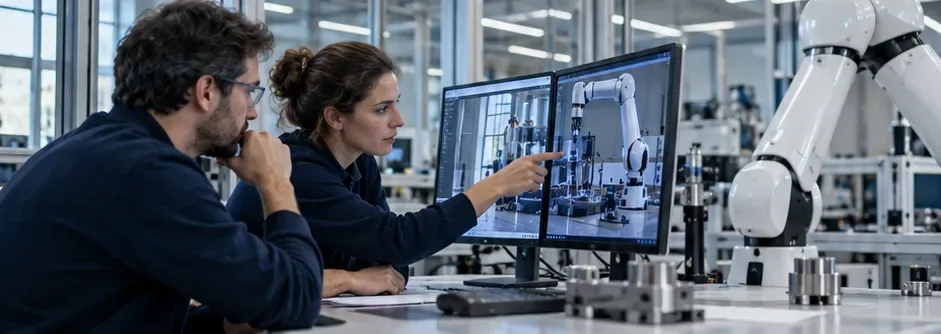
Non. Les photographies sont des scènes conceptuelles générées par IA, sans reproduction d’un produit Bleu officiel.
Sources et bibliographie
Bleu Robotics — Introducing Bleu_0.1, page datée du 17 mars 2026.
EU-Startups — financement, 29 octobre 2026.
Sources consultées le 31 octobre 2026. Analyse éditoriale sans essai matériel ; résultats techniques attribués à leur auteur. Photographies conceptuelles générées par IA. Infographies originales de la rédaction.
Suivez la robotique qui compte
Une analyse claire chaque jour.