Gemini 4 Argon : ce que l’IA change pour les robots
Du code à l’action : les outils, les limites et les preuves utiles.
Quand l’IA écrit une partie du comportement du robot
Un robot ne passe pas directement d’une phrase à un geste fiable. Entre les deux se trouvent des observations, des coordonnées, des logiciels, un contrôleur et des règles qui limitent ce que la machine peut faire. L’arrivée de modèles capables de produire du code et d’analyser des images transforme cette chaîne, mais ne la fait pas disparaître. C’est précisément ce qui rend le sujet intéressant : l’intelligence artificielle peut intervenir dans la préparation du travail autant que dans la décision d’agir.
Avec Gemini 4 Argon, Google présente une série d’exemples destinés à la communauté robotique. Nous les lisons comme des démonstrations de méthode, pas comme une annonce de robot universel. Notre dossier examine les rôles du modèle, de la simulation et de l’interface d’action, puis propose des critères pour juger un projet. Il ne fournit pas de code à exécuter sur une machine et ne rapporte aucun essai réalisé par la rédaction. Le but est de comprendre ce que cette nouvelle couche logicielle change, et les responsabilités techniques qu’elle laisse intactes.
Notre méthode
Sources primaires consultées le 19 octobre 2026. Aucun dossier Argon identifié parmi les titres d’archives des huit dernières semaines ; le sujet Gemini Robotics ER 2 est distinct. Aucun test matériel réalisé. Scénarios et critères proposés par la rédaction.
Une publication robotique datée du 13 octobre
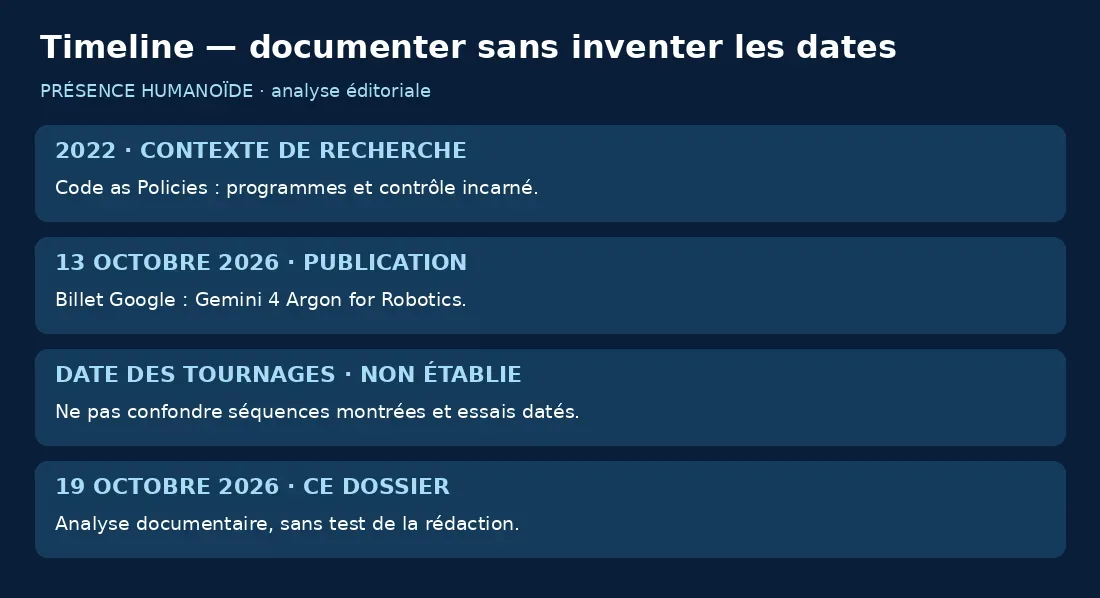
Le billet « Gemini 4 Argon for Robotics », publié le 13 octobre 2026 par Google, présente quatre axes : contrôle, reconstruction de simulations, compréhension d’activités et amélioration des actions. Il montre notamment un quadrupède Spot utilisant une poubelle à pédale et un bras réorientant une tasse avec des primitives d’action. Google annonce aussi un score de 87 % sur ERQA. [Google Developers — Gemini 4 Argon for Robotics, 13 octobre 2026]
La date de ce billet est celle de la publication, pas nécessairement celle du tournage de chaque expérience. Les documents examinés ne permettent pas de dater toutes les séquences. Nous évitons donc de raconter ces scènes comme des essais observés cette semaine par notre rédaction. Leur intérêt est de montrer une manière d’assembler raisonnement, outils et vérifications. Leur limite journalistique est tout aussi claire : une sélection de démonstrations ne constitue pas un taux de réussite général sur l’ensemble des robots et des situations réelles.
« across the entire robotics lifecycle »
Formulation de Google dans le billet du 13 octobre : une ambition couvrant plusieurs étapes du développement, pas une certification d’autonomie.
Ce dossier ne porte pas sur Gemini Robotics ER 2
Le nom Gemini recouvre plusieurs propositions qu’il faut distinguer. Le présent dossier concerne les usages d’Argon dans un flux de développement robotique, décrits dans le billet du 13 octobre. Il ne reprend pas notre précédent sujet sur Gemini Robotics ER 2. Le modèle, les outils disponibles et l’architecture du système sont des niveaux différents ; les réunir sous une même marque ne suffit pas à les rendre interchangeables.
Pour lire une annonce, nous proposons de noter le nom exact du modèle, sa version, les informations qu’il reçoit et les moyens d’action qui lui sont donnés. On indique ensuite quels logiciels exécutent les commandes et quelles vérifications les encadrent. Cette petite fiche empêche une confusion fréquente : attribuer au modèle seul la totalité d’un résultat qui dépend aussi du matériel, de la préparation et de l’interface. Elle aide également à comparer deux expériences dont les vidéos peuvent paraître proches alors que leurs conditions diffèrent fortement.
Du langage au code : une idée qui a une histoire
Le projet de recherche Code as Policies décrit l’usage de programmes générés par des modèles de langage pour organiser des comportements à partir de fonctions disponibles. [Code as Policies — page du projet de recherche, 2022] Cette référence permet de situer la démarche : produire une instruction exécutable n’est pas identique à apprendre directement toutes les commandes des moteurs. Le code peut servir de lien entre une intention et des capacités déjà définies.
Pour notre exemple pédagogique, un système dispose de fonctions pour observer une table, saisir un objet et le déposer. Le modèle choisit une séquence et utilise ces fonctions dans leurs limites. Toute la question est alors de savoir si la séquence est cohérente, si les arguments sont valides et si l’observation correspond encore à la scène. Le langage rend l’interface plus souple, mais n’abolit pas le contrat de chaque outil. Une fonction mal documentée ou une unité mal comprise peut compromettre une action pourtant bien formulée en français.
Une primitive d’action cache beaucoup d’ingénierie
Le mot « saisir » paraît simple. Dans un système robotique, il peut appeler une chaîne déjà préparée : calcul de position, approche, fermeture de la pince et vérification du résultat. Cette explication est générale ; elle ne décrit pas le détail interne d’une installation Google. Elle rappelle pourquoi une commande courte ne signifie pas que tout le travail a été inventé à cet instant par le modèle.
Dans une évaluation, nous recommandons de demander ce qui est fourni avant le premier échange : fonctions disponibles, repères, limites et procédures de reprise. Deux modèles peuvent recevoir des outils très différents et obtenir des résultats difficiles à comparer. Une interface riche n’enlève pas son intérêt à la démonstration ; elle définit simplement ce qu’elle mesure. Le progrès peut se situer dans l’orchestration de compétences existantes. Il faut le nommer ainsi, plutôt que laisser croire qu’une phrase libre produit sans préparation un contrôle physique complet.
Le repère de coordonnées est une information critique
Une caméra montre une image ; le robot agit dans un espace. Pour notre exemple, la gauche de la photographie peut ne pas correspondre à la gauche du bras. Il faut savoir comment les positions sont représentées, quelles unités sont utilisées et comment les observations sont reliées au mouvement. Une interface visuelle bien conçue peut aider le modèle à raisonner, mais elle résulte d’une préparation technique qu’il faut documenter.
Nous proposons de traiter les conventions de coordonnées comme un contrat explicite. On vérifie aussi ce qui se passe lorsqu’une observation manque ou devient ancienne. Le système devrait pouvoir demander une nouvelle mesure plutôt que poursuivre un calcul sur une hypothèse périmée. Cette discipline concerne autant le développeur que l’IA. Une bonne compréhension d’image ne remplace pas la calibration de l’installation. Le résultat utile dépend de la cohérence entre ce que le modèle croit désigner et ce que l’outil exécutera effectivement.
La boucle fermée : agir, regarder, corriger
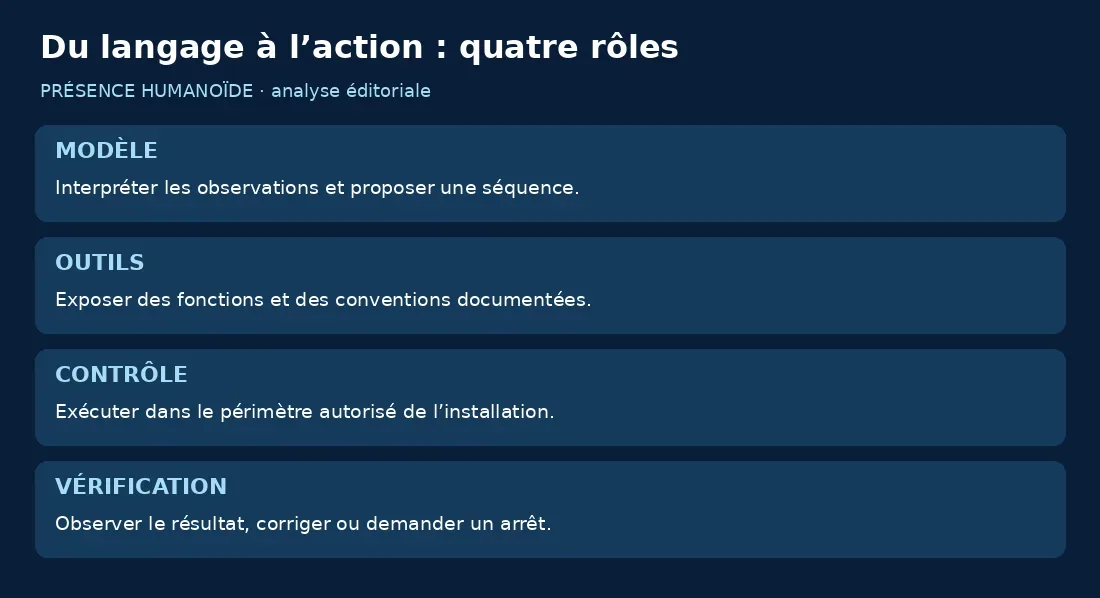
Un scénario en boucle ouverte prépare une suite d’actions puis la déroule sans réexaminer suffisamment la situation. Notre grille privilégie, lorsque le contexte l’exige, une boucle qui revient à l’observation après une étape. L’objet a-t-il vraiment été saisi ? A-t-il bougé ? La zone de dépôt est-elle libre ? Ce sont des questions opérationnelles, pas une preuve de conscience ou de compréhension humaine.
Une vérification intermédiaire peut ralentir un essai tout en le rendant plus interprétable. Il faut donc comparer le temps total, les échecs évités et les reprises nécessaires. Ajouter des observations partout n’est pas automatiquement optimal ; leur placement doit correspondre aux incertitudes importantes. Notre recommandation est de documenter les moments où le système regarde à nouveau et ce qu’il fait si le résultat contredit son attente. Une conversation décrivant une correction ne suffit pas : il faut vérifier que la correction modifie réellement la suite de l’expérience.
MuJoCo : un moteur physique, pas une garantie magique
La documentation MuJoCo présente un moteur de simulation destiné notamment aux systèmes articulés et à leurs contacts avec l’environnement. Les modèles peuvent être décrits dans le format MJCF et utilisés pour des calculs de dynamique. [MuJoCo — documentation officielle, vue d’ensemble] Ce type d’outil permet d’expérimenter dans un cadre numérique, avant ou à côté d’un essai matériel.
Mais une simulation répond aux hypothèses qui la composent. Dans notre exemple de tasse, la géométrie visible ne suffit pas à déterminer le poids, les frottements ou les propriétés de la pince. Il faut décider ce qui est mesuré, estimé ou simplifié. Le modèle générateur de code peut accélérer la construction de cette scène sans rendre ces choix automatiquement exacts. Notre conseil est donc de conserver un inventaire des hypothèses utiles à la tâche. La qualité d’un résultat ne se juge pas uniquement à la fluidité de la vidéo ou à la beauté de son rendu.
Reconstruire une expérience : l’apparence et le contact
Le passage d’une vidéo à une scène de simulation soulève deux questions distinctes : ressemble-t-elle au lieu observé et reproduit-elle les interactions pertinentes ? Cette distinction est au cœur de notre lecture technique. Un objet peut être visuellement convaincant mais se comporter de manière inadaptée lorsqu’une pince le touche. À l’inverse, une représentation simple peut suffire à tester une hypothèse mécanique précise.
Pour un projet, nous proposons de définir la fidélité nécessaire à partir de l’usage. S’il s’agit d’étudier un accès, l’encombrement peut être prioritaire. S’il s’agit d’examiner une manipulation, les contacts et les propriétés des objets demandent une autre attention. Cette méthode évite de demander indistinctement une simulation « réaliste ». Le réalisme n’est pas un score unique : il concerne des aspects différents que l’équipe doit relier à ses décisions. Le travail reste utile même lorsque toutes les propriétés ne sont pas identifiées, à condition que les incertitudes soient visibles.
Un croquis peut lancer le travail, pas fixer la vérité
Une esquisse permet de communiquer rapidement une disposition ou un objectif. Elle peut donc être une bonne entrée pour préparer un environnement numérique. Notre exemple fictif serait un bras, une table et plusieurs boîtes dessinés sur une feuille. Le système pourrait aider à transformer cette intention en éléments de scène, puis demander les dimensions ou les paramètres nécessaires.
Ce qui manque dans le dessin doit toutefois être reconnu comme manquant. Une dimension supposée n’est pas une cote mesurée, et une masse choisie par défaut n’est pas une propriété observée. Cette différence est familière aux métiers de la conception : une image de projet et un document d’exécution n’ont pas le même statut. Pour la robotique, nous recommandons la même traçabilité. Le gain potentiel consiste à accélérer une première version explicite et modifiable, sans transformer l’aisance de génération en preuve que toutes les informations physiques ont été retrouvées.
Timeline — ce qui est daté et ce qui ne l’est pas
ERQA : lire le score sans lui faire dire davantage
ERQA est un benchmark de questions de raisonnement incarné, documenté dans son dépôt public. [ERQA — dépôt officiel du benchmark] Il sert à examiner une capacité sur un ensemble d’épreuves défini. Un tel résultat peut être informatif pour comparer des modèles dans ce cadre, à condition de lire le protocole, la version et les conditions de l’évaluation.
Il ne faut pas le convertir en pourcentage de tâches réussies par un robot dans une maison ou une usine. Répondre à une question sur une situation et agir matériellement dans cette situation ne sont pas le même test. Notre grille demande donc deux lignes séparées : résultat au benchmark et résultats du système robotique complet. La première peut orienter une recherche ; la seconde doit documenter les objets, les répétitions et les interventions. Cette séparation protège autant l’enthousiasme scientifique que le lecteur : elle permet de reconnaître un progrès sans lui attribuer un domaine de validité illimité.
Annoter une vidéo : un travail qui mérite son propre contrôle
Décrire les étapes d’une activité peut aider une équipe à organiser ses données. Dans notre exemple, une séquence de manipulation contient une approche, une tentative de prise, un objet qui glisse et une reprise. Une annotation utile devrait distinguer ces événements au lieu d’écrire simplement que la tâche avance pendant toute la vidéo. Le vocabulaire et la chronologie doivent être cohérents avec l’usage prévu des données.
Nous recommandons de vérifier un échantillon d’annotations contre l’observation humaine et de conserver les désaccords significatifs. Une erreur de description peut devenir un mauvais signal pour une étape ultérieure d’entraînement ou d’évaluation. Il faut aussi distinguer ce qui est visible de ce qui est inféré : une image peut montrer un contact sans établir toute la force appliquée. Cette prudence n’empêche pas l’automatisation d’être utile. Elle définit un contrôle qualité proportionné au rôle que les annotations joueront ensuite dans le projet.
Le code généré reste du logiciel à examiner
Un programme qui s’exécute n’est pas nécessairement un programme correct. Il peut utiliser une mauvaise unité, supposer qu’un objet existe ou ignorer un statut d’échec. Dans un projet robotique, notre recommandation est de traiter le code généré comme une contribution à examiner et à tester, pas comme une instruction bénéficiant d’une autorité particulière parce qu’elle vient d’un grand modèle.
Le contrôle commence dans un environnement isolé, avec des entrées définies et des actions limitées. On peut vérifier les arguments, simuler des erreurs de lecture et examiner les sorties avant tout usage matériel encadré par les responsables compétents. Ce dossier ne propose aucun branchement direct entre une conversation et un actionneur. Son message est organisationnel : l’outil qui produit du code et le système qui autorise l’action ne devraient pas être confondus. Le développeur doit pouvoir expliquer quelles protections restent indépendantes des décisions du modèle et comment les modifications sont suivies.
Les garde-fous physiques ne se déduisent pas du raisonnement
L’INRS rappelle que l’identification des risques concerne l’ensemble d’une cellule robotique, incluant notamment outil, pièce et environnement. [INRS — identification des risques des cellules robotiques] Un modèle capable d’expliquer un danger ne constitue donc pas, par cette explication, une fonction de sécurité validée pour une installation. Les responsabilités de conception, d’intégration et d’utilisation restent à traiter par les personnes compétentes.
Notre lecture distingue la proposition d’action, son autorisation et les moyens de protection. Une erreur dans la première ne doit pas être supposée impossible au motif qu’un benchmark est bon. Il faut également étudier les situations dégradées : observation indisponible, réponse tardive, outil non disponible ou reprise après interruption. Les choix précis dépendent de l’application ; nous ne donnons pas ici de règles de dimensionnement. Le point essentiel pour le lecteur est de demander une architecture documentée, plutôt qu’une assurance générale selon laquelle l’IA saurait toujours reconnaître le moment où elle doit s’arrêter.
Coût et latence : compter jusqu’au résultat utile
Le coût d’un projet ne se limite pas au prix d’un appel au modèle. Il faut considérer les observations, les échanges, les reprises, la simulation, le travail du développeur et l’exploitation du matériel. Nous ne fournissons pas de budget Argon chiffré : les tarifs, les modalités d’accès et l’architecture retenue doivent être vérifiés pour le service effectivement choisi.
Notre indicateur proposé est le coût d’une tâche acceptée dans un périmètre précis. On peut le compléter par le temps total et le nombre d’interventions. Un modèle moins cher par appel peut demander davantage d’échanges ; un modèle rapide à répondre peut produire une séquence qui nécessite une longue correction. Le temps de raisonnement n’est donc qu’une étape. L’équipe gagne à enregistrer les délais entre observation, décision, exécution et vérification. Cette décomposition rend les arbitrages concrets, au lieu de comparer uniquement des caractéristiques commerciales sans rapport direct avec la mission.
Un pilote pertinent pour un laboratoire ou une PME
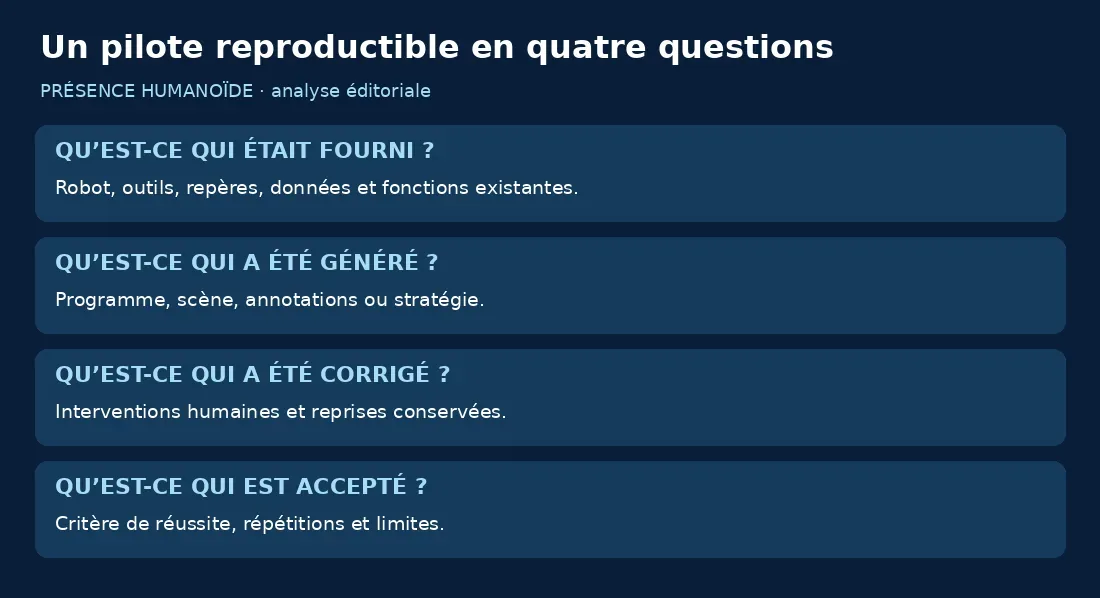
Notre scénario de départ serait une tâche de table simple, avec objets non dangereux, zone définie et critère de résultat observable. L’objectif n’est pas de montrer tout ce que le modèle peut raconter, mais de comparer une méthode de préparation avec une autre. L’équipe documente ce qui était déjà fourni et ce qui a réellement été produit ou corrigé par le système.
On réserve ensuite des variantes non utilisées pendant la préparation : positions différentes, objet légèrement déplacé ou information manquante. Le résultat comprend les échecs, pas seulement la meilleure séquence. Pour une petite structure, le bénéfice peut se situer dans la vitesse de prototypage plutôt que dans une autonomie nouvelle. C’est une issue parfaitement valable si elle est mesurée ainsi. La bonne question est : quel travail humain a été simplifié, avec quelle qualité finale et quelle charge de vérification ? Cette formulation rend le pilote utile même si la démonstration reste modeste.
La reproductibilité est un livrable
Une expérience devient plus informative lorsqu’une autre personne peut comprendre comment elle a été obtenue. Notre liste comprend la version du modèle, les consignes, les outils disponibles, les paramètres de simulation, les observations et les critères d’acceptation. Il faut aussi conserver les corrections manuelles. Leur omission donne une image trompeuse de l’autonomie et rend le résultat difficile à interpréter.
Ce dossier ne demande pas que chaque projet publie ses secrets industriels. Il propose de garder, au moins en interne, assez de traces pour expliquer une réussite et diagnostiquer un échec. Une vidéo est un support précieux, mais elle ne remplace pas ce journal. Lorsque le modèle, les objets ou l’interface changent, la comparaison doit préciser ce qui a été modifié. Cette discipline rend les progrès plus crédibles et les limites plus utiles. Elle transforme une démonstration isolée en connaissance exploitable par une équipe.
Conclusion : une nouvelle aide à l’ingénierie, pas un raccourci vers l’autonomie
L’intérêt d’Argon pour la robotique se situe dans la possibilité d’articuler langage, images, programmes et expériences. Cette perspective peut accélérer la préparation d’un test, l’organisation des données ou l’exploration d’une stratégie. Elle mérite d’être étudiée sans confondre la puissance du modèle avec la maturité de toute la chaîne matérielle. Les démonstrations présentées par Google ouvrent des pistes ; elles ne dispensent pas d’un protocole adapté à chaque application.
Notre conclusion est de juger un système sur ce qu’il fait dans un périmètre documenté : résultat accepté, échecs, reprises, coût et contrôle. Vous souhaitez expérimenter dans un laboratoire ou un atelier ? Commencez par écrire une tâche courte, les outils autorisés et la manière de reconnaître la réussite. Puis gardez les traces de ce qui a été fourni, généré et corrigé. Ce cahier d’essai fera un meilleur point de départ qu’une promesse de robot universel, aussi impressionnante soit sa première vidéo.
FAQ — Argon et la programmation robotique
Argon est-il un robot ?
Non. Ce dossier porte sur des usages d’un modèle dans une chaîne de développement et de contrôle robotique. Le matériel et les logiciels d’action sont des composants distincts.
Est-ce le même sujet que Gemini Robotics ER 2 ?
Non. Nous analysons ici le billet consacré à Argon et ses usages de programmation, simulation et raisonnement. Les noms exacts et les interfaces doivent rester identifiables.
Un bon benchmark prouve-t-il une autonomie générale ?
Non. Un score est lié à un protocole. Il ne donne pas directement un pourcentage de tâches réussies par un système matériel complet dans un environnement quelconque.
Que signifie une primitive d’action ?
Une fonction disponible pour accomplir une opération définie. Son appel peut s’appuyer sur beaucoup d’ingénierie existante ; il faut documenter ce qui est fourni avant l’essai.
Pourquoi observer après une action ?
Parce que le résultat peut différer de l’attente. Une nouvelle observation permet de vérifier, corriger ou interrompre la séquence dans le cadre prévu.
Une simulation remplace-t-elle les essais réels ?
Pas à elle seule. Elle repose sur des paramètres et des hypothèses. Son utilité dépend de la tâche et des vérifications qui la relient au comportement réel.
Peut-on brancher directement le modèle sur une machine ?
Ce dossier ne propose pas cette démarche. Le code et les commandes doivent être examinés dans une architecture encadrée par les responsables compétents, avec une prévention adaptée.
Quel budget prévoir ?
Il faut compter le service choisi, les échanges, la simulation, les reprises et le travail d’intégration. Aucun budget total vérifié n’est établi pour une application particulière.
Les images montrent-elles les démonstrations Google ?
Non. Elles sont générées par IA et représentent des scènes de laboratoire génériques, explicitement signalées comme illustratives.
Quel premier résultat demander à un pilote ?
Une tâche bornée, un critère d’acceptation, les répétitions et toutes les interventions. Conservez les versions, paramètres et données utiles pour interpréter le résultat.
Sources et bibliographie
Sources primaires consultées le 19 octobre 2026. Le billet Google décrit des démonstrations du fournisseur ; les grilles d’évaluation et scénarios pédagogiques sont ceux de la rédaction. Documentation et dépôts consultés dans leur état disponible.
- Google Developers — Gemini 4 Argon for Robotics, 13 octobre 2026
- Code as Policies — page du projet de recherche, 2022
- MuJoCo — documentation officielle, vue d’ensemble
- ERQA — dépôt officiel du benchmark
- INRS — identification des risques des cellules robotiques
Photographies créées avec la génération d’images intégrée. Prompts : bras générique et tasse ; pince avec caméra ; développeur et simulation ; calibration d’une table ; ingénieurs observant un essai. Palette bleu marine, bleu clair, blanc et gris, lumière naturelle et rendu photographique. Aucun robot officiel reproduit.
Suivez la robotique qui compte
Une analyse claire chaque jour.