NVIDIA Isaac : la pile qui veut accélérer les robots
Du modèle au robot réel : ouverture, intégration et dépendances.
NVIDIA Isaac : une pile complète pour fabriquer les robots généralistes
Le 21 octobre 2026, à GTC Berlin, NVIDIA a présenté une extension majeure d’Isaac : un humanoïde de référence conçu avec Agile Robots, un environnement d’apprentissage, un nouveau runtime, des données et des workflows couvrant la collecte, la simulation, l’entraînement et le déploiement. Le message est clair : la bataille de la robotique ne se joue plus seulement sur le meilleur modèle, mais sur la continuité de toute la chaîne technique. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Cette ambition mérite une lecture critique. Une pile intégrée peut réduire les semaines perdues à raccorder matériels et logiciels ; elle peut aussi concentrer les dépendances autour d’un même fournisseur. Le dossier examine donc chaque couche séparément : disponibilité, licences, formats, calcul requis, reproductibilité, sécurité et capacité à remplacer un composant. Le but n’est pas de choisir un camp, mais de transformer une annonce de plateforme en critères de décision.
Notre méthode
Sources officielles et dépôts publics consultés le 22 octobre 2026. Aucun dossier sur cette annonce Isaac du 21 octobre identifié dans les titres des huit dernières semaines. Aucun essai matériel. Les caractéristiques sont attribuées aux fournisseurs et séparées de notre analyse.
L’annonce date du 21 octobre, les livraisons ne commencent pas encore
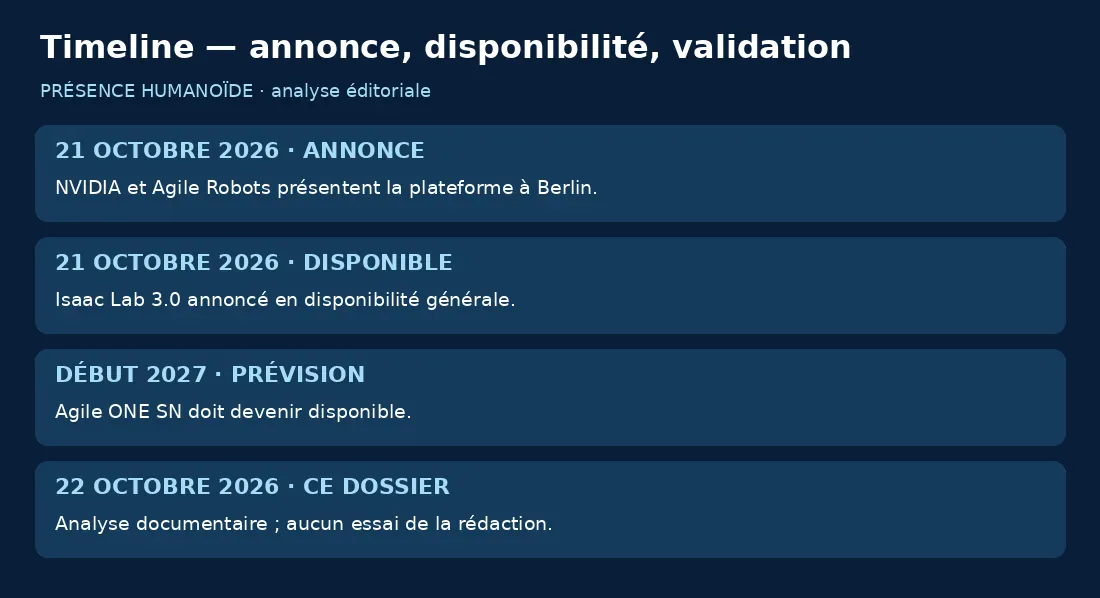
La publication a eu lieu pendant GTC Berlin le 21 octobre 2026. Isaac Lab 3.0 est annoncé comme disponible, mais l’humanoïde Agile ONE SN est prévu au début de 2027 et l’intégration avec la pile de sécurité Halos reste décrite comme planifiée. Ces trois statuts ne doivent pas être confondus : disponible, programmé et exploré n’offrent pas le même niveau de certitude. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Agile Robots a publié le même jour sa propre fiche de lancement. Elle décrit une plateforme de recherche compacte exposée sur le salon, destinée aux laboratoires et aux développeurs. L’entreprise affirme vouloir ramener le temps de configuration de plusieurs semaines à quelques jours. Cette promesse porte sur l’intégration initiale ; elle ne garantit ni le temps nécessaire pour apprendre une tâche, ni une mise en production industrielle. [Agile Robots — lancement Agile ONE SN, 21 octobre 2026]
« full-stack open robotics platform »
NVIDIA décrit Isaac comme une plateforme robotique ouverte et complète. L’article examine séparément ouverture du code, portabilité et dépendance matérielle. Source.
Agile ONE SN : le corps de référence
Le robot annoncé mesure 1,40 m et pèse 43 kg selon Agile Robots, tandis que le communiqué NVIDIA mentionne 40 kg. Cette divergence entre deux sources officielles illustre pourquoi une fiche commerciale datée et une configuration exacte sont indispensables. Le corps offre 31 degrés de liberté et une charge utile annoncée de 3 kg par bras. [Agile Robots — lancement Agile ONE SN, 21 octobre 2026]
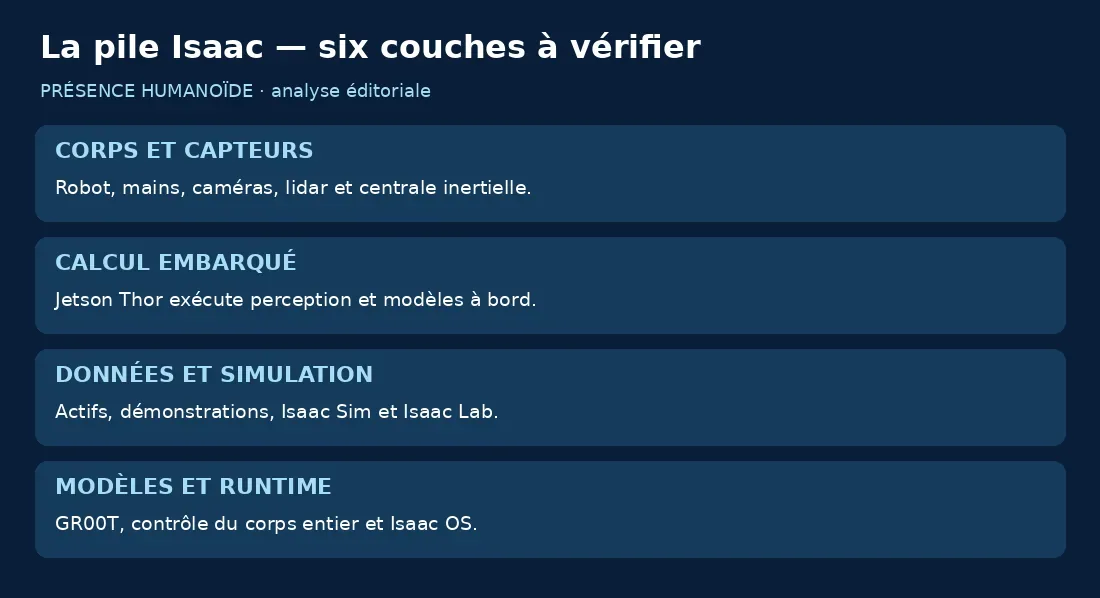
Deux mains tactiles WUJI Hand 2 ajoutent chacune vingt degrés de liberté, portant le total annoncé par Agile Robots à 71 pour le corps et les mains. Les capteurs comprennent caméras RGB-D en tête, caméras de poignets, lidar et centrale inertielle. Le calcul embarqué repose sur Jetson Thor. Ce profil convient à la recherche sur la manipulation ; il ne suffit pas à qualifier une endurance, une précision ou une sûreté.
Jetson Thor : la puissance embarquée ne résout pas tout
NVIDIA indique 2 070 téraflops FP4 et 128 Go de mémoire unifiée sur la plateforme embarquée. Ces chiffres décrivent une capacité de calcul à très basse précision, pas un débit de tâches robotisées. La performance réelle dépend des modèles, des capteurs, de la fréquence de commande, de la consommation, de la dissipation thermique et des mécanismes d’arrêt. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Pour évaluer le calcul, il faut chronométrer la chaîne complète : acquisition, prétraitement, inférence, planification, validation puis commande. Un modèle rapide peut rester inutilisable si les transferts de données, la perception ou le contrôle ajoutent trop de délai. Il faut aussi mesurer le comportement lorsque la charge GPU varie et prévoir une dégradation sûre en cas de saturation ou de redémarrage.
Isaac GR00T 1.7 : le modèle n’est qu’une couche
Agile ONE SN doit être livré avec GR00T 1.7, un modèle vision-langage-action ouvert, un contrôle du corps entier et un workflow de référence. Une instruction, des observations visuelles et l’état du robot alimentent la politique, qui produit des actions. La valeur de la plateforme vient moins d’un modèle isolé que de son raccordement aux démonstrations, aux données synthétiques et à la simulation. [Agile Robots — lancement Agile ONE SN, 21 octobre 2026]
Le terme modèle fondation peut suggérer une compétence universelle. En pratique, une politique doit être adaptée, évaluée et enfermée dans des limites. Les objets, éclairages, sols, outils et morphologies créent des écarts. Un bon socle réduit le volume de données spécifiques ; il ne dispense pas d’un protocole local ni d’une référence conventionnelle permettant de vérifier qu’un apprentissage complexe apporte réellement quelque chose.
Isaac Lab 3.0 : apprendre dans un monde calculé
Isaac Lab 3.0 est présenté comme un cadre open source généralement disponible, utilisable du poste de travail au centre de données. Il permet l’apprentissage par renforcement, l’imitation et le post-entraînement, avec plusieurs moteurs physiques dont Newton et PhysX. Les capteurs simulés couvrent caméras, lidar et contacts. [Isaac Lab — dépôt et documentation du framework ouvert]
La simulation accélère les essais et permet d’exposer une politique à des variations difficiles à reproduire physiquement. Mais un moteur ne reproduit jamais tout : friction, jeu mécanique, flexibilité des câbles, usure, latence et défauts de calibration restent imparfaits. Le passage du virtuel au réel doit donc être mesuré sur des scénarios explicitement absents de l’entraînement, puis répété avec les perturbations du site.
Isaac OS : relier capteurs, modèles et commande
NVIDIA ajoute Isaac OS, décrit comme un runtime open source construit sur Holoscan. Son rôle est de connecter intelligence artificielle, capteurs, contrôles et matériel avec des exigences déterministes et temps réel. Cette couche cherche à éviter que chaque équipe reconstruise les échanges, la synchronisation et l’orchestration nécessaires au robot physique. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Le mot OS peut être trompeur : il ne signifie pas nécessairement un système d’exploitation général remplaçant toutes les briques du robot. Pour un projet, il faut regarder les interfaces, les dépendances matérielles, les politiques de mise à jour, les mécanismes d’isolation et la récupération après faute. La portabilité se prouve en remplaçant un capteur, un calculateur ou une politique sans réécrire toute l’application.
Plus de 2 000 actifs de simulation, mais quelle couverture ?
SimReady Central est annoncé avec plus de 2 000 actifs de robotique et d’usine fournis par plusieurs industriels. Un actif prêt pour la simulation ne se limite pas à un beau modèle 3D : il lui faut géométrie, articulations, propriétés physiques, collision, capteurs éventuels et sémantique exploitable. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Le nombre brut aide à démarrer, mais la valeur dépend de la proximité avec le site réel. Un convoyeur générique ne remplace pas le modèle exact d’une ligne, et une pièce visuellement correcte peut avoir une masse ou une friction fausse. Les équipes doivent tenir un registre des écarts entre actif simulé et équipement physique, puis identifier lesquels influencent la tâche et lesquels sont négligeables.
Human 1M : des gestes humains comme matière première
Le jeu Human 1M doit réunir des activités humaines variées, des vidéos synchronisées sous trois angles et un suivi 3D des mains. NVIDIA précise que l’ensemble complet est accessible aux partenaires de la Cosmos Coalition, ce qui nuance l’idée d’une disponibilité identique pour tous. La publication doit donc être vérifiée fichier par fichier, avec sa licence et ses conditions d’usage. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Des gestes humains peuvent enrichir la diversité des mouvements, mais ils ne correspondent pas directement aux articulations, forces ou vitesses d’un robot. Il faut convertir, filtrer et retargeter les démonstrations. Les erreurs de suivi, les ambiguïtés d’occlusion et les différences morphologiques peuvent contaminer l’apprentissage. Une grande quantité de données ne remplace pas un échantillonnage pertinent ni des critères de qualité.
ChatGPT Astra entre dans le workflow, pas directement dans chaque articulation
Parmi les trois workflows de référence, NVIDIA cite l’usage de ChatGPT Astra avec Isaac et Cosmos sur DGX Station pour post-entraîner des modèles du monde et générer des données synthétiques. Cette intégration concerne une chaîne de préparation et d’apprentissage ; elle ne signifie pas qu’un modèle conversationnel commande sans intermédiaire chaque moteur du robot. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Une architecture crédible sépare les rythmes. Le langage peut décomposer un objectif ou choisir une stratégie, tandis qu’un contrôleur rapide gère équilibre, couples et collisions. Cette hiérarchie limite la quantité de décisions critiques confiées à un modèle général. Elle permet aussi de journaliser les choix de haut niveau et de soumettre les actions basses à des contraintes déterministes.
Timeline — ne pas confondre annonce et disponibilité
Suite du dossier : ouvert ne veut pas dire sans dépendance
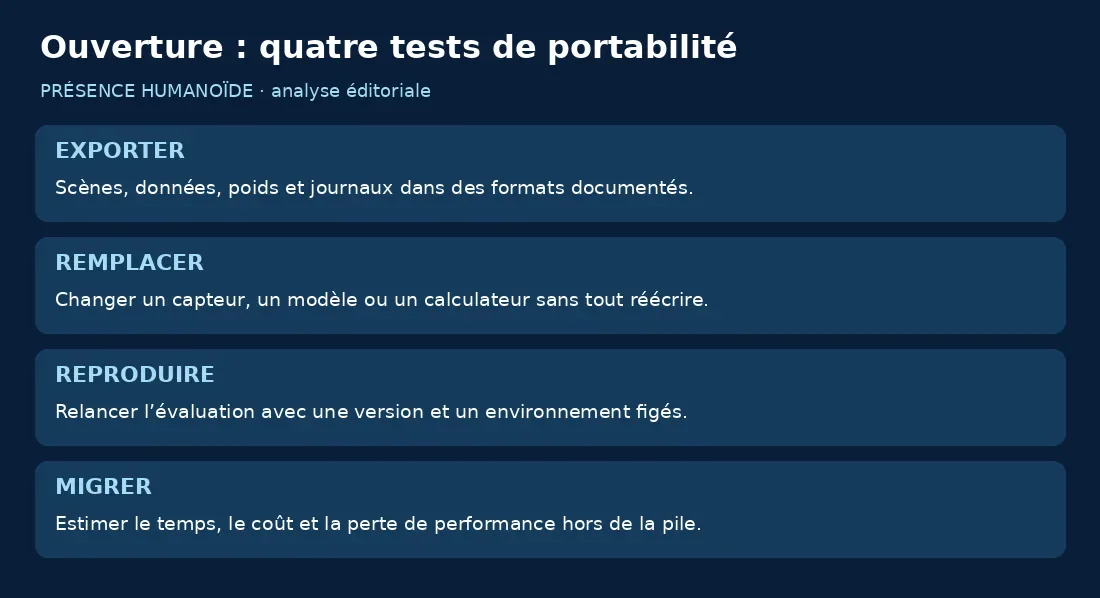
NVIDIA qualifie Isaac de plateforme ouverte et plusieurs dépôts sont accessibles publiquement. Isaac Lab et Isaac Sim disposent de code visible ; GR00T et certains jeux de données sont distribués. Pourtant, l’expérience complète s’appuie fortement sur des GPU, Jetson, Omniverse, CUDA et des formats optimisés par NVIDIA. L’ouverture du code et l’indépendance économique sont deux dimensions différentes. [Isaac Sim — dépôt public de l’application de simulation]
Un audit de portabilité doit demander : peut-on exporter les scènes, réentraîner sur une autre infrastructure, exécuter une politique sur un autre calculateur, conserver les données et reproduire l’évaluation sans service privé ? La réponse peut être partielle sans invalider la plateforme. Elle détermine simplement le risque de migration et la capacité de négocier les coûts futurs.
Halos : la sécurité annoncée doit devenir une architecture vérifiable
NVIDIA présente Halos comme une pile de sécurité couvrant robots et véhicules autonomes, et Agile Robots explore son intégration. Le choix des mots est important : une intégration planifiée n’est pas une certification du robot. Les partenaires cités travaillent sur leurs propres architectures, tandis que TÜV SÜD est mentionné pour accélérer les démarches de certification. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
La sécurité d’une application dépend du robot, de l’outil, du logiciel, de l’environnement et de l’usage prévu. Aucun label de composant ne remplace l’analyse de risques de la cellule. Il faut définir les fonctions de sécurité, leurs niveaux requis, les voies indépendantes, les diagnostics, les délais d’arrêt et la procédure de modification après une mise à jour du modèle.
Une pile complète peut raccourcir l’intégration
Le principal bénéfice d’Isaac est la continuité : capturer une démonstration, construire un jumeau, générer des variantes, entraîner une politique, la tester puis la déployer avec des interfaces cohérentes. Les pertes de temps se trouvent souvent entre ces étapes, dans les formats, les versions et les outils. Une référence commune peut rendre les essais reproductibles entre équipes.
Le gain doit cependant être chronométré. Comparons le temps jusqu’au premier mouvement, jusqu’à la première réussite et jusqu’à une campagne stable. Comptons aussi les heures d’ingénierie nécessaires pour corriger les données, simuler les capteurs, maintenir les dépendances et requalifier l’ensemble. Réduire la configuration de semaines à jours n’a de valeur que si la phase suivante ne reporte pas cette dette.
Les partenaires européens montrent un écosystème, pas un résultat unique
ABB, KUKA, NEURA, Sereact, Universal Robots, Hexagon, Humanoid et d’autres sont cités avec des usages différents : mise en service virtuelle, entraînement synthétique, perception ou manipulation. Cette diversité confirme qu’Isaac sert de boîte à outils transversale. Elle ne permet pas d’additionner leurs annonces comme la validation d’un seul produit. [NVIDIA — extension de la plateforme Isaac, 21 octobre 2026]
Chaque partenariat doit être lu selon son verbe : utilise, évalue, intègre, développe ou prévoit. Une adoption de bibliothèque ne prouve pas qu’un robot est déployé commercialement. Pour le lecteur professionnel, la question est plus concrète : quelle brique a été testée, sur quel matériel, avec quel jeu de tâches, pendant combien de cycles et avec quels incidents publiés ?
Agile ONE SN est un laboratoire compact, pas l’humanoïde industriel final
Agile Robots distingue le SN compact de son Agile ONE pleine taille destiné aux applications industrielles. Les données et compétences développées sur le petit robot devraient pouvoir être transférées vers le grand. C’est une proposition intéressante pour réduire le coût et le risque des premiers travaux, mais le transfert entre tailles et puissances doit être validé. [Agile Robots — lancement Agile ONE SN, 21 octobre 2026]
Une politique entraînée sur un corps léger peut rencontrer d’autres contraintes sur une plateforme industrielle : inertie, portée, contact, rigidité, vitesse et énergie. Le jumeau numérique aide à préparer ces écarts. La preuve décisive reste une tâche équivalente réalisée sur les deux corps avec les mêmes critères, en documentant ce qui a dû être adapté.
Comment tester la pile sans acheter tout l’écosystème
Un pilote peut commencer avec une tâche de manipulation, un robot déjà disponible et Isaac Lab. L’équipe crée un actif simple, collecte quelques démonstrations, entraîne une politique puis mesure le passage au réel. Elle conserve un scénario témoin programmé classiquement. Ce premier niveau teste les workflows et la qualité de la simulation sans engager l’achat d’un humanoïde.
Le deuxième niveau ajoute un calculateur embarqué, puis le troisième un matériel de référence. À chaque étape, on mesure la dépendance : temps d’installation, formats exportés, versions figées, ressources GPU, latence et possibilité de revenir en arrière. Une progression par couches révèle où la plateforme apporte un gain et où elle impose une complexité nouvelle.
Les indicateurs qui comptent davantage que les téraflops
Pour le développement : temps de configuration, nombre d’itérations par jour, reproductibilité et coût de calcul. Pour la politique : réussite sur tâches vues et inédites, pire cas, sensibilité aux perturbations et reprise après erreur. Pour le robot : cadence, autonomie, température, interventions et résultat conforme. Pour la plateforme : disponibilité, compatibilité et coût de migration.
Il faut publier les distributions, pas seulement la moyenne. Un robot qui réussit 95 % des objets mais échoue systématiquement sur une forme critique n’est pas à 95 % de la décision. La trace complète doit relier chaque échec à la scène, au modèle, au runtime, au capteur ou à la mécanique. C’est ainsi qu’une pile générale devient un outil d’ingénierie plutôt qu’une collection de démonstrations.
Conclusion : Isaac veut devenir la chaîne de référence
L’annonce berlinoise ne porte pas sur une seule avancée spectaculaire. Elle assemble un corps de référence, du calcul embarqué, des modèles, des données, un simulateur, un runtime et une démarche de sécurité. Cette cohérence peut accélérer la robotique générale en donnant aux laboratoires une base commune et en facilitant le passage d’une expérience à un robot physique.
Elle renforce aussi le pouvoir de la plateforme qui relie ces briques. La bonne réponse n’est ni le rejet ni l’adhésion automatique : il faut profiter des composants ouverts, conserver les données, définir des interfaces remplaçables et tester la réversibilité dès le début. Une gouvernance technique claire doit attribuer chaque couche, documenter les licences, figer les versions utilisées pour les essais et prévoir un scénario de sortie. Pour une équipe européenne, l’enjeu est de construire des compétences propres au-dessus d’Isaac, pas seulement de consommer une pile conçue ailleurs. La maîtrise durable résidera dans les données, les protocoles d’évaluation et la capacité d’intégration, davantage que dans l’accès ponctuel au dernier modèle.
FAQ — NVIDIA Isaac et Agile ONE SN
NVIDIA Isaac est-il un robot ?
Non. Isaac est une plateforme de développement comprenant simulation, apprentissage, runtime, modèles, données et composants de calcul.
Qu’est-ce qu’Agile ONE SN ?
Un humanoïde compact de référence développé par Agile Robots autour d’Isaac GR00T et Jetson Thor, prévu pour la recherche à partir du début de 2027.
Le robot est-il déjà disponible ?
La présentation a eu lieu le 21 octobre 2026. La disponibilité commerciale est annoncée pour le début de 2027, sans date plus précise dans les sources consultées.
Pourquoi les poids diffèrent-ils selon les communiqués ?
NVIDIA indique 40 kg et Agile Robots 43 kg. Une configuration datée et une fiche contractuelle sont nécessaires avant toute comparaison.
Isaac est-il entièrement open source ?
Plusieurs briques ont un code ou des poids ouverts. Cela ne signifie pas que tous les composants, données, matériels et services sont ouverts ou interchangeables.
Isaac Lab 3.0 est-il disponible ?
NVIDIA le présente en disponibilité générale. Il reste nécessaire de vérifier versions, pilotes, matériel supporté et stabilité pour le projet envisagé.
La simulation remplace-t-elle les essais réels ?
Non. Elle accélère l’apprentissage et l’évaluation, mais les écarts de physique, calibration, usure et latence exigent une validation sur le robot réel.
Halos certifie-t-il Agile ONE SN ?
Non. Les sources parlent d’une intégration planifiée ou explorée. La certification d’une application dépend du système complet et de son usage.
Quel est le prix d’Agile ONE SN ?
Aucun prix public vérifié n’est donné dans les sources consultées. Une offre doit inclure matériel, logiciels, support et conditions de maintenance.
Les images montrent-elles Agile ONE SN ?
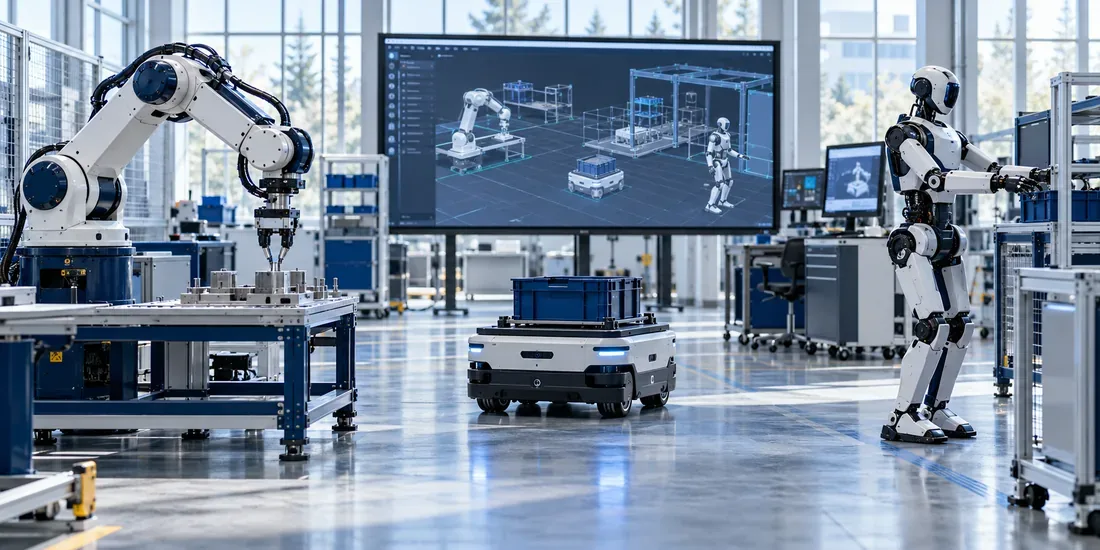
Non. Les photographies sont des scènes conceptuelles générées par IA et ne reproduisent pas le produit officiel.
Sources et bibliographie
Consultées le 22 octobre 2026. NVIDIA et Agile Robots sont les sources des caractéristiques et calendriers annoncés ; les dépôts publics documentent les frameworks. Aucun essai par la rédaction.
- NVIDIA — extension de la plateforme Isaac, 21 octobre 2026
- Agile Robots — lancement Agile ONE SN, 21 octobre 2026
- Isaac Lab — dépôt et documentation du framework ouvert
- Isaac Sim — dépôt public de l’application de simulation
- Reuters — GTC Berlin et écosystème robotique européen, 21 octobre 2026
Visuels générés : humanoïde compact générique, main tactile, jumeau numérique, capture de mouvement et laboratoire multi-robots. Photographie réaliste en lumière naturelle, bleu marine, bleu clair, blanc et gris. Aucun produit officiel reproduit.
Suivez la robotique qui compte
Une analyse claire chaque jour.