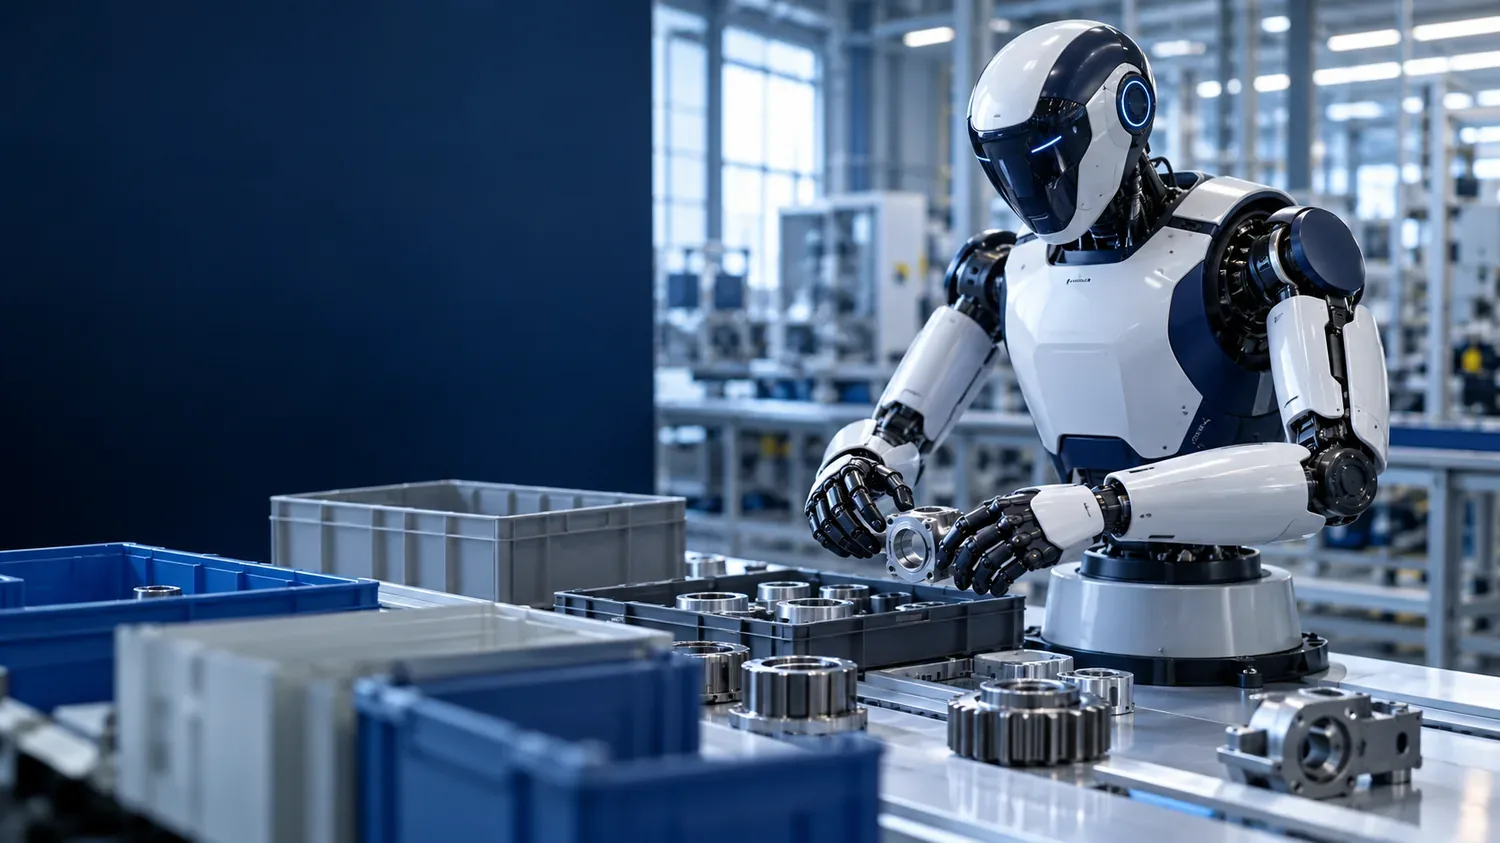
Robot à deux bras : Hyundai mise sur la manipulation
Deux bras, des mains et une priorité : apprendre des gestes utiles.
Robot à deux bras : Hyundai mise sur les mains avant les jambes
Dans l’usine, la valeur d’un humanoïde peut se jouer à quelques centimètres du plan de travail. Tenir une pièce, la retourner, présenter un connecteur et relâcher la pression au bon moment demandent une coordination différente de la marche. HD Hyundai Robotics place précisément cette manipulation au centre de son Intelligent Dual-Arm Robot : une structure supérieure humanoïde, deux bras et des mains à cinq doigts, annoncée le 20 octobre 2026 pour ROBEX, à Daegu, du 21 au 24 octobre. [HD Hyundai Robotics — communiqué du 20 octobre 2026]
L’annonce propose un angle industriel clair : apprendre des gestes utiles sur une plateforme dédiée, puis faire bénéficier le reste du portefeuille robotique de cette intelligence. La préparation de kits constitue la première application visée. La mobilité sur roues précéderait une marche bipède envisagée à plus long terme. À ce stade, le communiqué décrit une stratégie et des développements ; il ne fournit pas les résultats d’une campagne indépendante. [HD Hyundai Robotics — communiqué du 20 octobre 2026]
Ce dossier examine les choix que cette orientation soulève. Quand deux bras créent-ils un avantage ? Une main anthropomorphe apporte-t-elle davantage qu’une pince ? Comment évaluer l’apprentissage, le coût et la sécurité ? Les scénarios qui suivent sont des analyses pédagogiques de la rédaction, sans mesures attribuées au prototype.
Notre méthode
Sources consultées le 24 octobre 2026. Analyse documentaire sans essai. Aucun dossier Hyundai identifié dans les titres accessibles ; la recherche d’archives ne permet pas de garantir une couverture exhaustive des huit semaines.
Une annonce de salon, un calendrier à lire correctement
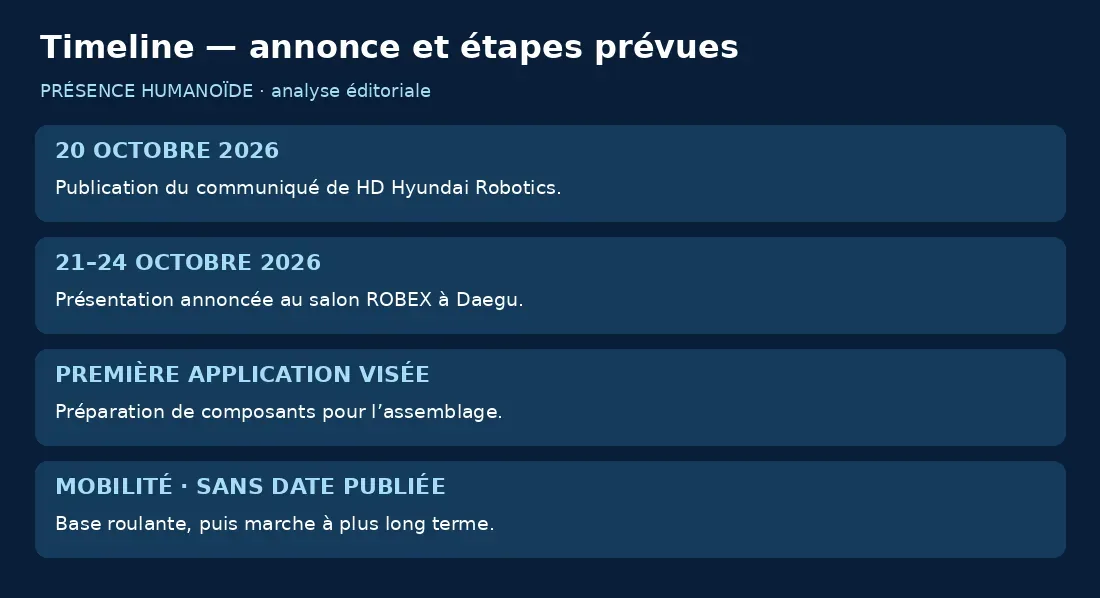
Le 20 octobre est la date de publication du communiqué. Les 21 au 24 octobre correspondent à la période du salon où la présentation était annoncée. Ces repères ne constituent pas une date de commercialisation. La source consultée ne permet pas de vérifier une disponibilité contractuelle ni un prix. Une démonstration publique doit également être distinguée d’une réception industrielle sur une ligne client.
Cette distinction change la lecture de l’actualité. Un prototype peut illustrer un mécanisme prometteur tout en conservant des limites importantes sur les objets, la lumière ou la vitesse. Un produit exploitable doit ajouter documentation, pièces de rechange, maintenance et procédures de récupération. Un système acheté par une usine doit enfin respecter des critères de réception définis avec l’intégrateur.
L’intérêt journalistique réside donc dans le choix d’architecture, pas dans une déclaration prématurée de maturité. Le robot offre un cas concret pour comprendre pourquoi certains fabricants développent d’abord le haut du corps. Cette démarche peut réduire le périmètre du problème, à condition que les résultats soient ensuite évalués dans un contexte représentatif.
« prioritizes precise manipulation »HD Hyundai Robotics décrit la priorité donnée à la manipulation précise. Communiqué du 20 octobre.
Deux bras pour créer une référence mécanique commune
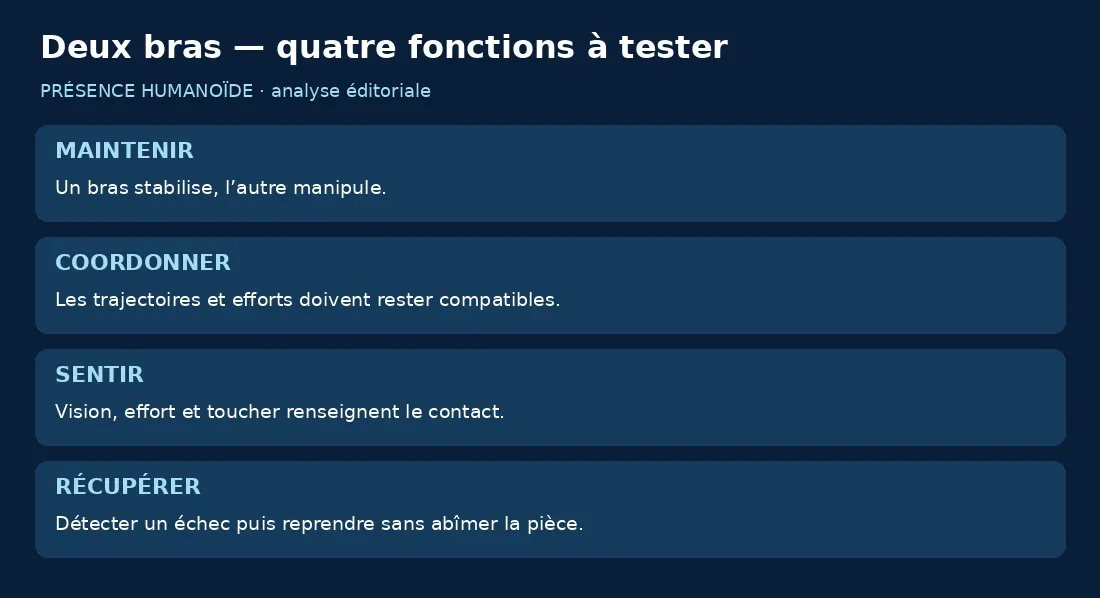
Avec une seule pince, le robot dépend souvent d’un étau, d’un plateau ou d’un montage pour immobiliser la pièce. Deux bras peuvent partager ce rôle : l’un maintient, l’autre agit. Ils peuvent aussi porter ensemble un objet encombrant ou déplacer alternativement une pièce sans la poser. Cette coopération augmente les possibilités, mais exige un contrôle précis des efforts internes.
Imaginons un boîtier à assembler. La première main oriente la coque pour rendre accessible une rainure ; la seconde présente un couvercle. Une petite erreur relative peut coincer l’ensemble. Il faut alors détecter la résistance, relâcher ou changer l’angle, plutôt que continuer à pousser. La réussite dépend moins d’un geste spectaculaire que de cette capacité à récupérer une tentative imparfaite.
Deux bras ne doublent donc pas automatiquement la productivité. Ils peuvent se gêner, occulter les caméras ou compliquer la planification. Leur intérêt se mesure sur le processus complet : montages économisés, reprises évitées et variabilité absorbée. L’alternative reste parfois un bras unique accompagné d’un outillage simple, robuste et peu coûteux.
Le kitting, une porte d’entrée raisonnable
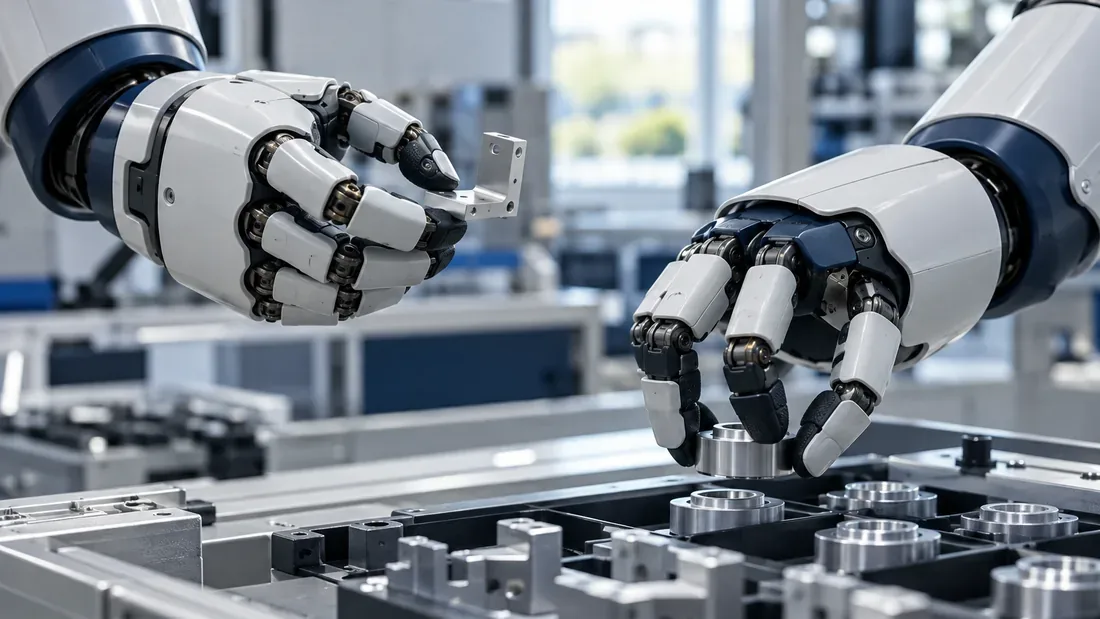
Le kitting consiste à réunir les composants nécessaires à une opération d’assemblage. Pour un robot, ce travail oblige à reconnaître les références, saisir les pièces, vérifier les quantités et les ranger dans un ordre utilisable. Il permet de borner le problème sans le rendre trivial : objets empilés, reflets, emballages souples et erreurs d’approvisionnement restent possibles.
Prenons un kit fictif comprenant deux supports, quatre vis et un joint. Une cellule doit distinguer les variantes voisines et contrôler la présence du joint. Si elle dépose une mauvaise référence, le coût apparaît plus tard à l’assemblage. Le débit doit donc être calculé en kits conformes livrés au poste suivant, avec traçabilité des exceptions.
Cette activité rend aussi visibles les besoins d’intégration. Le robot doit recevoir l’ordre de fabrication, connaître le stock disponible et signaler un contenant vide. Une intelligence de manipulation performante ne remplace pas ces échanges. Le succès d’un pilote dépend autant de la qualité du flux d’information que de celle des doigts.
Cinq doigts : polyvalence potentielle, complexité certaine
Une main à cinq doigts offre plusieurs surfaces de contact et des prises variées. Elle peut envelopper, pincer, stabiliser et réorienter un objet. Mais chaque articulation ajoute des pièces, des commandes, des risques d’usure et des besoins de calibration. Le bénéfice dépend de l’usage réel de cette complexité dans la tâche.
Pour un cylindre standardisé, une pince parallèle peut suffire. Pour une forme fragile ou changeante, répartir les contacts peut devenir intéressant. Encore faut-il connaître le frottement, éviter le glissement et maîtriser la pression. Une main polyvalente doit être comparée à plusieurs préhenseurs spécialisés, en incluant le temps nécessaire pour les changer.
Le nombre de doigts constitue donc une description, pas un classement de performance. Les questions utiles portent sur les objets réellement manipulés, les prises disponibles, la durée des essais et la résistance à la poussière. Dans une usine, un doigt difficile à réparer peut annuler le gain obtenu sur quelques gestes supplémentaires.
Vision, effort et toucher : des informations complémentaires
La vision renseigne sur la forme et la position visibles. Elle peut perdre une partie de la scène lorsque les doigts entourent la pièce. La mesure d’effort indique une résistance globale, tandis que le toucher peut informer sur un contact local. Ces informations deviennent particulièrement utiles au moment où l’objet disparaît partiellement derrière la main.
Dans un exemple d’insertion, la caméra guide l’approche, puis le contact révèle si les pièces s’alignent. Une hausse d’effort ne signifie pas toujours une collision dangereuse : elle peut correspondre à un emboîtement normal ou à un coincement. Le système doit les différencier dans les limites de la tâche, avec une règle de retrait lorsque l’incertitude augmente.
La présence de capteurs ne garantit pas cette interprétation. Il faut vérifier leur fréquence, leur précision utile, leur résistance et leur synchronisation. Hyundai mentionne le renforcement des capacités par l’effort et le toucher comme un développement prévu ; le communiqué ne permet pas de quantifier la maturité de ces fonctions. [HD Hyundai Robotics — communiqué du 20 octobre 2026]
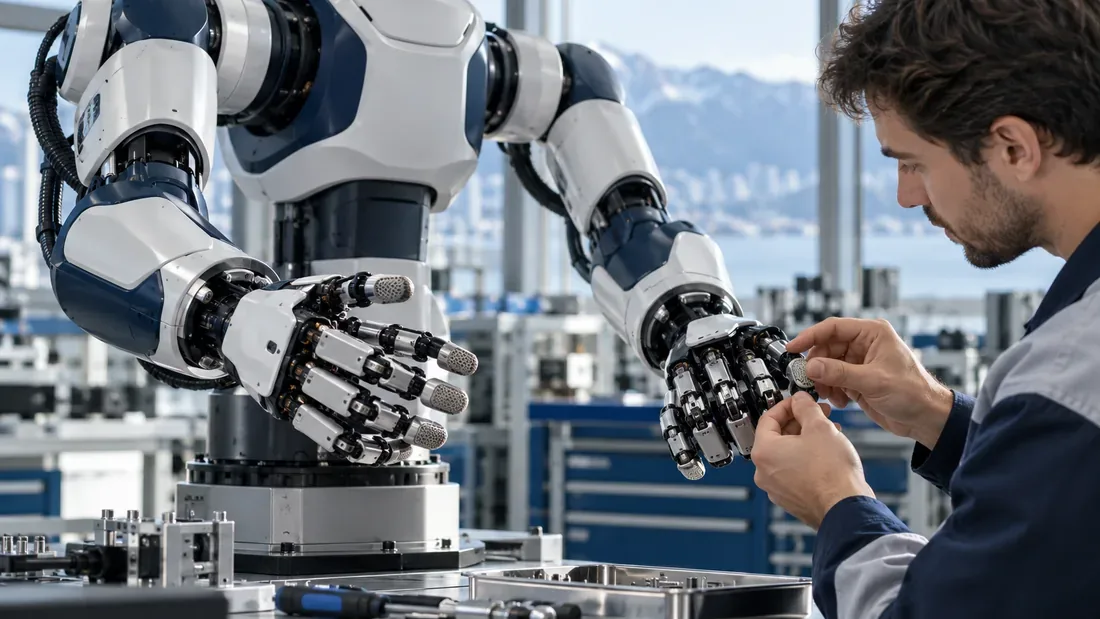
Un modèle robotique doit transformer la perception en action
Un modèle de fondation robotique vise à réutiliser des apprentissages sur plusieurs situations plutôt qu’à repartir de zéro pour chaque geste. Dans une cellule, sa valeur se voit lorsqu’il réduit les démonstrations nécessaires ou supporte des variations raisonnables. Le terme ne précise toutefois ni les données d’entraînement, ni les objets supportés, ni les performances.
Il faut distinguer une consigne comprise d’une tâche exécutée. Identifier « prends le support bleu » ne résout pas le choix d’une prise accessible, l’évitement de l’autre bras et la dépose correcte. Le système doit aussi décider quand demander de l’aide, faute de quoi une bonne compréhension verbale peut masquer une autonomie physique fragile.
Le test le plus informatif introduit des variations absentes des démonstrations : orientation différente, bac déplacé ou pièce légèrement usée. Il observe ensuite la réussite, les interventions et le temps de récupération. Sans protocole public comparable, le modèle propriétaire annoncé par Hyundai ne peut être classé face aux autres approches. [HD Hyundai Robotics — communiqué du 20 octobre 2026]
Apprendre un geste sans rendre les exceptions invisibles
L’apprentissage par démonstration peut simplifier la programmation d’un geste. Un opérateur montre une trajectoire, une prise ou une séquence ; le système en tire une politique d’action. Mais une démonstration réussie contient rarement toutes les causes d’échec : pièce manquante, outil mal positionné, contact inattendu ou modification d’éclairage.
La collecte doit donc conserver les tentatives difficiles et les reprises humaines. Si seules les réussites sont archivées, l’évaluation surestime la régularité. Un journal utile relie chaque épisode à l’objet, la version logicielle, les capteurs et la correction effectuée. Cette traçabilité aide à distinguer une amélioration réelle d’un simple changement de conditions.
Pour l’usine, la question devient organisationnelle : qui montre les gestes, qui valide leur qualité et qui autorise leur déploiement ? Une bibliothèque de comportements doit avoir des responsables et des versions. La facilité apparente de l’apprentissage ne supprime pas le besoin d’une méthode de qualification.
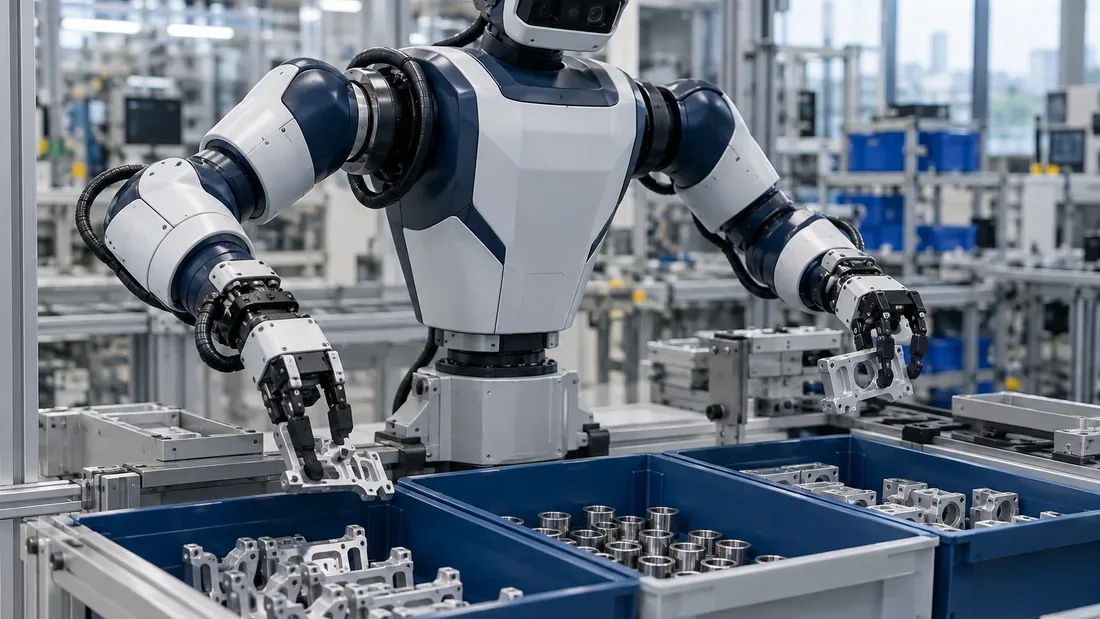
Pourquoi commencer par un poste fixe
Un poste fixe supprime plusieurs difficultés simultanées : la localisation globale, les parcours, l’autonomie de déplacement et la stabilité pendant la marche. Il fournit une géométrie répétable pour placer les bacs et calibrer les caméras. Cette stabilité permet de concentrer les essais sur les prises, les contacts et la coordination des bras.
Ce choix impose cependant une enveloppe de travail. Les pièces doivent parvenir à la cellule, et la cellule ne peut pas rejoindre spontanément un autre poste. Si les flux sont dispersés, un opérateur ou un transport automatisé reste nécessaire. Le bilan doit inclure cette logistique, plutôt que présenter le robot comme autonome parce que ses gestes locaux le sont.
La méthode raisonnable consiste à comparer des implantations complètes. Un poste fixe alimenté par un convoyeur peut surpasser une machine mobile sur un flux régulier. Une base roulante peut devenir pertinente si plusieurs stations partagent les mêmes outils. La mobilité doit répondre à un besoin mesurable, avec son coût et ses contraintes.
Roues et jambes : deux problèmes d’intégration différents
Une base roulante ajoute une mobilité relativement adaptée aux sols réguliers. Elle doit néanmoins gérer les seuils, les pentes, le stationnement précis et les circulations. Une fois arrivée, elle doit retrouver les références géométriques du poste pour manipuler correctement. Le déplacement et le travail demandent parfois deux niveaux de précision distincts.
La marche bipède ajoute la gestion de l’équilibre, des appuis et des chutes. Elle peut être intéressante dans des environnements difficiles à modifier, mais ne devient pas nécessaire pour toute opération d’atelier. Sa justification doit tenir compte des obstacles effectivement présents et des solutions plus simples pour les supprimer.
La progression annoncée par Hyundai, du haut du corps vers une base roulante puis éventuellement la marche, illustre cet élargissement par étapes. Elle ne donne pas de date pour chacune. [HD Hyundai Robotics — communiqué du 20 octobre 2026] Notre lecture est qu’un périmètre initial réduit facilite l’identification des causes d’échec ; cela reste une hypothèse d’ingénierie, pas une preuve de supériorité commerciale.
Timeline — les faits et les objectifs
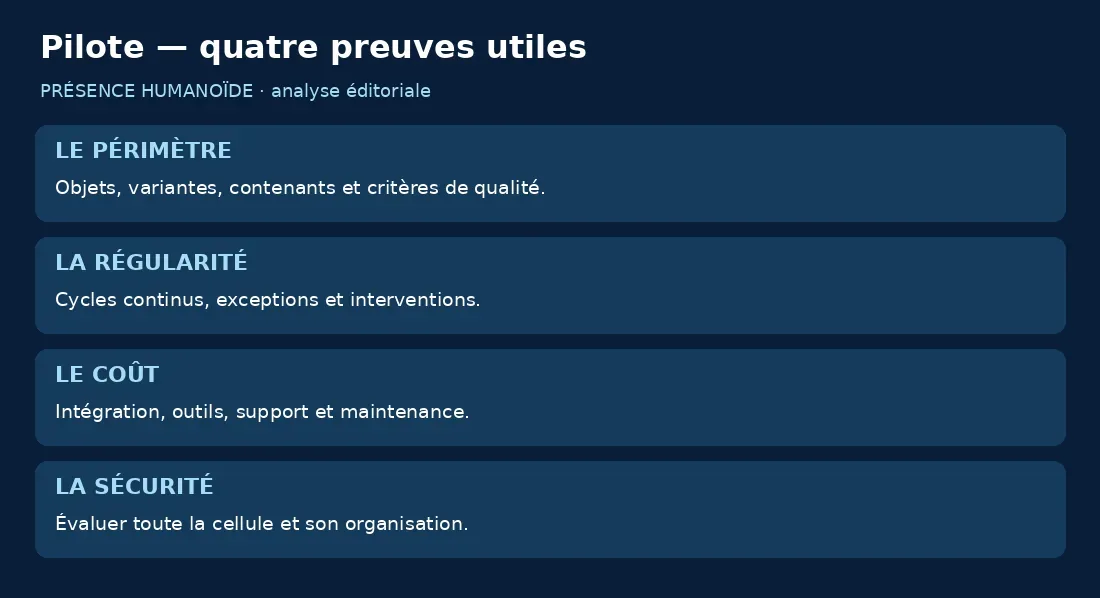
Deuxième partie : les preuves qui feront la différence
Un dossier industriel crédible commence par une description précise du travail attendu. La référence de pièce, son état de surface, le contenant et la position de dépose font partie du protocole. Une vidéo où ces éléments restent constants démontre une capacité dans ce cadre, sans révéler le comportement face à la diversité quotidienne.
Il faut ensuite conserver les cycles interrompus, les changements d’équipe et les interventions du technicien. L’évaluation porte sur plusieurs périodes représentatives, avec un système de comptage indépendant de l’équipe qui développe le robot. Cette méthode évite qu’une démonstration paraisse autonome grâce à des réglages discrets entre deux prises.
Enfin, les résultats doivent rester attachés à une version matérielle et logicielle. Une amélioration d’un modèle peut modifier d’autres comportements. Un fournisseur devrait pouvoir expliquer ce qui a changé, quelles régressions ont été recherchées et comment revenir à la configuration précédente. La répétabilité du protocole compte autant que le score publié.
Le débit conforme vaut mieux qu’une vitesse de geste
Un mouvement rapide ne dit pas combien de kits utiles sortent de la cellule. Le temps de cycle inclut la recherche, la prise, le transfert, le contrôle et la dépose. Il faut y ajouter les reprises et l’attente de pièces. Les opérations réalisées en parallèle par deux bras peuvent réduire une partie du cycle, sans accélérer un contrôle externe obligatoire.
Voici un calcul fictif, sans lien avec Hyundai : un cycle nominal de trente secondes correspond à cent vingt kits par heure avant les arrêts. Avec une disponibilité de quatre-vingt-dix pour cent et un rendement conforme de quatre-vingt-quinze pour cent, on obtient environ cent trois kits utiles. Ces hypothèses servent seulement à montrer pourquoi la cadence annoncée ne suffit pas.
Le pilote devrait publier séparément ces facteurs. Si la conformité baisse quand la vitesse augmente, l’optimum économique peut se situer sous la vitesse maximale. Une cellule qui préserve les pièces et limite les reprises peut créer davantage de valeur qu’une démonstration plus rapide mais difficile à maintenir.
Une cellule à deux bras demande une prévention globale
La forme humanoïde n’efface pas les risques d’une machine. Les bras, outils et objets déplacés peuvent créer des zones de choc ou d’écrasement. Deux bras peuvent aussi fermer un espace entre eux. L’INRS recommande d’évaluer le robot, son système et l’ensemble de la cellule, en tenant compte de la coactivité et de l’organisation du travail. [INRS — identification des risques de la cellule robotique]
Pour un pilote, il faut définir les accès, les modes de réglage, la maintenance et le redémarrage après incident. Les essais avec des personnes demandent des protections et une validation adaptées ; une interaction agréable en démonstration ne suffit pas à qualifier une application collaborative.
Le périmètre change également avec l’outil. Une pièce coupante, un système de soudage ou un produit de peinture introduit des dangers propres. L’extension vers ces usages ne peut pas être évaluée uniquement à partir de la précision des bras. Les procédures et protections doivent suivre la nouvelle application.
Le coût complet commence autour du robot
Le prix du matériel constitue seulement une ligne du budget. Il faut prévoir les préhenseurs, l’amenage des pièces, la vision, la sécurité, les échanges informatiques et les essais. S’ajoutent les formations, les consommables, les pièces de rechange et le temps de supervision. Aucun prix vérifié du prototype Hyundai n’est donné ici.
Un calcul économique doit aussi inclure le coût des échecs. Une pièce rayée, un kit incomplet ou un redémarrage long peuvent peser davantage que l’électricité. Le bon indicateur rapporte le coût total aux unités conformes, sur une plage d’utilisation réaliste. Une hypothèse de fonctionnement permanent demande une organisation capable de l’alimenter et de le maintenir.
Pour comparer les solutions, on construit plusieurs scénarios : volume stable, forte variation et baisse de charge. Un robot polyvalent peut gagner en flexibilité, mais une cellule spécialisée peut rester plus efficace sur un produit durable. L’intérêt se décide à partir du portefeuille de tâches et de sa variabilité, pas d’une préférence abstraite pour l’humanoïde.
Le transfert vers les robots existants serait un enjeu majeur
L’idée de développer une intelligence réutilisable attire parce qu’elle pourrait répartir les efforts d’apprentissage sur plusieurs équipements. Mais transférer un comportement d’un corps à un autre impose de traduire les limites articulaires, les vitesses, la géométrie et les capteurs. Une prise possible pour une main à doigts ne l’est pas forcément pour une pince industrielle.
Le transfert le plus plausible peut concerner certains éléments intermédiaires : reconnaissance d’objets, compréhension de la tâche, estimation d’une pose ou sélection d’une stratégie. Le contrôle final reste adapté à la machine. Cette décomposition mérite d’être évaluée séparément pour comprendre où l’apprentissage apporte réellement un gain.
Un test convaincant montrerait une tâche sur deux matériels, préciserait les adaptations nécessaires et mesurerait le temps économisé. Sans cette information, la réutilisation demeure une orientation technique. Elle peut néanmoins constituer un objectif industriel plus intéressant qu’une accumulation de démonstrations différentes sur une seule plateforme.
Quelles applications pour une petite entreprise française ?
Une PME qui prépare des composants ou de petits assemblages peut reconnaître ses difficultés dans ce type de manipulation : variété des commandes, petites séries et approvisionnement irrégulier. Cela ne signifie pas qu’un humanoïde soit immédiatement accessible ou rentable. La priorité consiste à documenter le travail actuel pour savoir ce qui mérite une automatisation.
Dans un atelier lié à la construction, on pourrait imaginer la préparation de quincaillerie par ouvrage, le rangement d’accessoires ou la présentation de pièces légères à un poste. Ces exemples sont prospectifs. Des éléments longs, lourds ou sales changeraient fortement les contraintes et pourraient appeler des équipements industriels spécialisés.
Pour une entreprise corse, l’assistance technique et les délais de pièces comptent aussi. Une solution performante sur le continent peut devenir difficile à exploiter si chaque incident immobilise plusieurs jours le poste. L’étude doit intégrer l’accès au support, la formation locale et la possibilité de poursuivre manuellement la production.
Un pilote en cinq étapes vérifiables
La première étape consiste à choisir une tâche étroite avec un résultat contrôlable. La deuxième collecte un échantillon représentatif des pièces et des exceptions. La troisième teste la cellule dans un environnement protégé, avec un comptage des interventions. La quatrième introduit progressivement les variations réelles. La cinquième confronte les données au seuil économique défini au départ.
Chaque étape possède un critère de passage. Si le système ne reconnaît pas une variante, on corrige le périmètre ou on prévoit un tri préalable. Si les reprises exigent constamment un spécialiste, on mesure cette dépendance. Un pilote utile peut conclure qu’il faut simplifier le contenant plutôt que renforcer le modèle.
Le contrat devrait prévoir les conditions de réception et de sortie. Le client conserve les données nécessaires pour comprendre les résultats, et le fournisseur connaît les objectifs à atteindre. Cette clarté évite qu’un essai prometteur devienne une installation provisoire entretenue indéfiniment par des ingénieurs.
Les questions encore ouvertes après ROBEX
Il manque des informations essentielles pour passer de l’annonce à une comparaison produit : charge utile par bras, portée, précision, fréquence des contrôles, consommation et conditions d’environnement. La robustesse des mains, le remplacement des capteurs et l’accès au logiciel méritent aussi une documentation. Leur absence dans ce dossier ne signifie pas que les performances sont mauvaises ; elle empêche simplement de les chiffrer.
Il faudrait ensuite disposer de séries d’essais datées : nombre de cycles, catégories d’objets, taux de réussite et interventions. Une vidéo continue avec protocole explicite serait plus informative qu’un montage de réussites. Un retour client préciserait les adaptations réellement nécessaires autour de la machine.
Notre prochain critère de suivi sera donc la publication de preuves opérationnelles. Une fiche commerciale, une campagne reproductible ou un pilote documenté permettront de réviser cette analyse. D’ici là, la prudence porte sur la maturité et le calendrier, tandis que le choix de concentrer l’effort sur la manipulation reste un sujet industriel solide.
Conclusion : un humanoïde se juge aussi à ce qu’il simplifie
Le projet de HD Hyundai Robotics rappelle qu’un robot peut reprendre une partie de la morphologie humaine sans chercher immédiatement à reproduire tous nos déplacements. Le haut du corps constitue un terrain d’apprentissage exigeant : deux mains doivent coopérer, sentir les contacts et gérer les variations. Réduire la mobilité permet d’étudier ces difficultés dans un cadre plus stable.
La valeur ne sera toutefois démontrée que lorsque cette architecture produira des unités conformes avec un niveau acceptable d’intervention et de maintenance. Les gestes, les capteurs et les modèles doivent être évalués ensemble, dans un flux représentatif. Une meilleure dextérité peut changer un processus ; elle doit encore justifier son coût complet.
Pour PRÉSENCE HUMANOÏDE, l’enjeu est de suivre ce passage de l’intention aux preuves. Conservez ce dossier comme grille de lecture et demandez, lors d’une démonstration, à voir les variations et les reprises autant que les réussites. C’est là que se révèle la distance entre une plateforme prometteuse et un outil de production.
FAQ — robot à deux bras Hyundai
Ce robot Hyundai marche-t-il ?
L’annonce privilégie un haut du corps. Une base roulante est prévue avant une marche envisagée à plus long terme.
À quoi servent deux bras ?
Ils peuvent maintenir et manipuler simultanément une pièce, sous réserve de maîtriser leurs trajectoires et efforts.
Quelle application Hyundai vise-t-il d’abord ?
Le kitting : organiser et préparer les composants nécessaires à l’assemblage.
Quel est son prix ?
Aucun prix vérifié ne figure dans le communiqué consulté.
Est-il commercialisé ?
La présentation au salon ne constitue pas une preuve de disponibilité commerciale.
Pourquoi cinq doigts ?
Ils peuvent élargir les possibilités de prise, avec un coût supplémentaire de commande et de maintenance.
Remplace-t-il un cobot ?
Cela dépend de la tâche. Une pince spécialisée peut rester préférable pour un flux stable.
Les images montrent-elles le produit réel ?
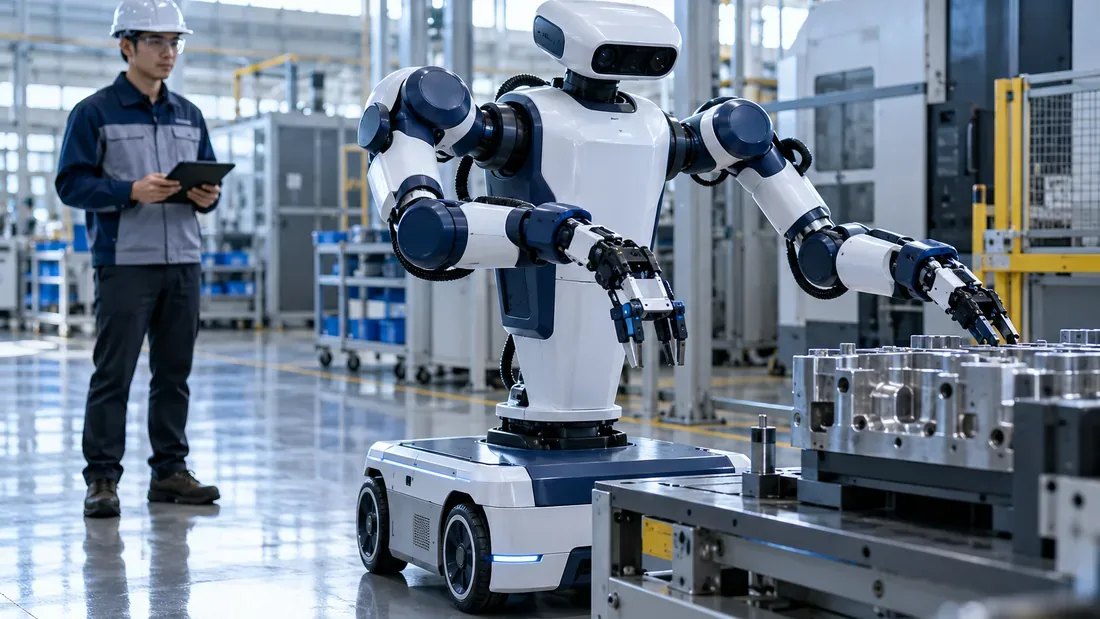
Non. Les scènes sont générées par IA et représentent des équipements génériques.
Sources et bibliographie
Consultées le 24 octobre 2026. Annonce fabricant et prévention INRS ; scénarios et calculs explicitement éditoriaux.
- HD Hyundai Robotics — communiqué du 20 octobre 2026
- INRS — identification des risques de la cellule robotique
Visuels créés par génération d’images : poste fixe, manipulation, maintenance, kitting et base roulante. Palette bleu marine, blanc et gris, lumière naturelle. Équipements génériques.
Suivez la robotique qui compte
Une analyse claire chaque jour.