Dream-1 : l’API qui veut piloter plusieurs robots
Une API, plusieurs robots : mécanisme, preuves et limites.
Dream-1 : une API veut rendre l’intelligence robotique interchangeable
L’annonce de Dream Labs, datée du 19 octobre 2026, déplace une question centrale de la robotique : faut-il encore développer une politique de contrôle différente pour chaque machine ? La jeune société répond avec Dream-1, un modèle accessible par API qui reçoit des images et une instruction en langage naturel, puis renvoie des actions. Le lancement est réel, mais l’universalité reste à démontrer : le produit vise aujourd’hui surtout les robots bimanuels équipés de pinces parallèles. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Le sujet mérite mieux que le récit d’un cerveau magique. Dream-1 associe une représentation visuelle du futur à des commandes de mouvement, utilise trois caméras et s’appuie sur la cinématique inverse de chaque robot. Cette architecture rend le transfert plausible sans effacer les différences de portée, de rigidité, de vitesse ou de sécurité. Notre analyse sépare donc le mécanisme, les essais publiés, le benchmark externe et les conditions d’un pilote professionnel.
Notre méthode
Sources primaires et benchmark public consultés le 21 octobre 2026. Aucun dossier Dream-1 identifié dans les titres d’archives des huit dernières semaines. Aucun essai matériel. Les démonstrations sont attribuées à l’éditeur et séparées des mesures de RoboCurve.
Une sortie de l’ombre le 19 octobre, pas une découverte soudaine
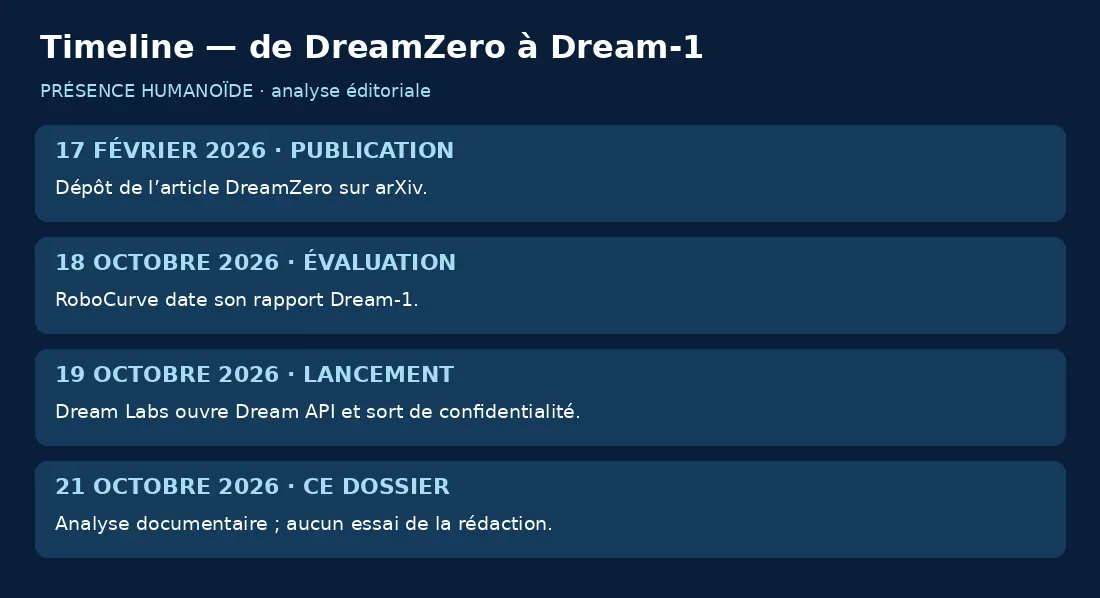
Dream Labs est officiellement sortie de la confidentialité le 19 octobre 2026 avec une levée de 90 millions de dollars et l’ouverture de Dream API. Le communiqué présente plus de vingt partenaires matériels et trois offres : l’API, un service de spécialisation du modèle et un robot téléopérable depuis un navigateur. Ce financement signale une ambition industrielle ; il ne constitue pas une preuve de fiabilité ou de retour sur investissement. [Business Wire — communiqué de lancement, 19 octobre 2026]
La technologie s’inscrit dans une trajectoire plus ancienne. En février 2026, plusieurs futurs fondateurs avaient publié DreamZero avec NVIDIA : un modèle de 14 milliards de paramètres exécuté en boucle fermée à 7 Hz dans leurs expériences. Dream-1 transforme cette piste de recherche en service. Cette continuité compte, car les chiffres de DreamZero éclairent l’origine scientifique du produit sans être automatiquement transposables à sa version commerciale. [DreamZero — article et projet, février 2026]
« research beta »
Dream Labs précise que Dream-1 fera des erreurs et n’est pas validé pour les usages critiques. Source.
World Action Model : prédire pour agir
Un modèle vision-langage-action classique part souvent d’un modèle entraîné sur des images et du texte, puis l’adapte au contrôle. Un World Action Model part d’un modèle vidéo ou d’un modèle du monde et apprend à relier l’évolution visuelle d’une scène aux actions du robot. Dream Labs résume cette idée par une intuition : imaginer à quoi ressemblera la tâche accomplie peut aider à produire les gestes qui y conduisent. [NVIDIA — panorama technique des World Action Models, 15 juin 2026]
La différence ne doit pas être caricaturée. Un WAM ne possède pas automatiquement une physique exacte, et un VLA n’est pas dépourvu de compréhension du mouvement. Les deux familles doivent apprendre le lien entre pixels, instruction et action. NVIDIA décrit d’ailleurs plusieurs architectures possibles et considère encore ouverte la question de savoir si WAM et VLA resteront distincts ou convergeront. Dream-1 est donc un pari d’ingénierie, pas la clôture du débat. [NVIDIA — panorama technique des World Action Models, 15 juin 2026]
Trois caméras et un espace d’action commun
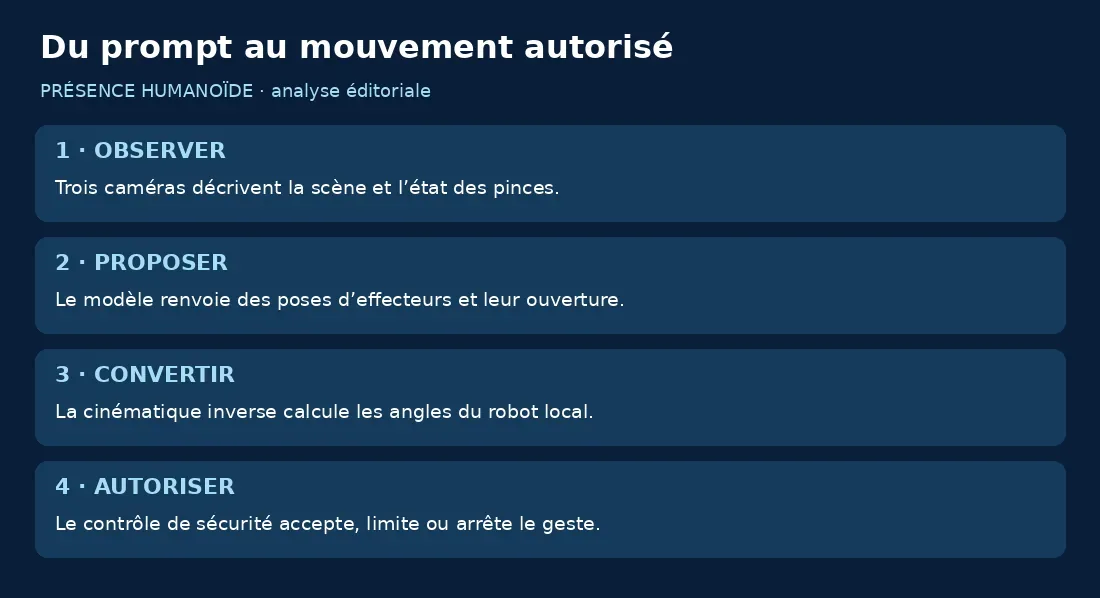
Dream-1 observe la scène avec une caméra de tête et une caméra sur chacun des deux poignets. Ces points de vue donnent à la fois une vision globale et une lecture proche des contacts. Le modèle peut ensuite prédire la pose des effecteurs : position et orientation de chaque pince, plus son état ouvert ou fermé. Cette sortie est plus générique qu’une série d’angles articulaires propre à un seul bras. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Le robot destinataire convertit ces poses en mouvements d’articulations grâce à son solveur de cinématique inverse. Voilà le véritable contrat d’interface : Dream-1 indique où les pinces doivent aller, tandis que le logiciel local détermine comment les articulations peuvent y parvenir. Cette séparation facilite le passage d’un matériel à l’autre, mais transfère une partie de la qualité et de la sécurité vers la commande locale.
Le zéro-shot change le point de départ, pas les lois de la mécanique
Dream Labs dit avoir testé le transfert sans données spécifiques sur 27 robots inconnus en simulation. Chaque incarnation simulée aurait reçu 300 essais : 150 pour cinquante tâches de suivi d’instructions et 150 pour autant de tâches inédites. L’entreprise montre aussi 21 clips sur des robots physiques. Ce protocole est plus informatif qu’une seule vidéo, mais les clips sélectionnés ne constituent pas à eux seuls un taux de réussite général. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Le terme zéro-shot signifie ici que le modèle n’a pas été entraîné sur les données propres à l’incarnation testée. Il ne signifie ni absence totale d’expérience antérieure ni réussite garantie au premier essai. Le modèle a appris sur d’autres vidéos et d’autres robots ; les caméras, le calibrage, la cinématique inverse et l’environnement doivent encore être correctement configurés. La généralisation réduit potentiellement le coût d’amorçage sans supprimer l’intégration.
Ce que montrent réellement les démonstrations
La page de lancement présente des tâches de table : trier des bonbons, empiler des gobelets, sortir un mouchoir, plier une boîte, ranger des objets ou saisir un tube. Un site bêta de Hugging Face à Paris montre un cube rouge placé dans un récipient vert. Ces exemples illustrent la diversité géographique et matérielle, mais plusieurs légendes indiquent un seul déroulé ou une fraction de quelques essais. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Il faut aussi lire les accélérations vidéo. Les séquences des partenaires sont souvent affichées huit fois plus vite et celles du laboratoire quatre fois plus vite. Elles permettent d’observer le comportement, pas d’estimer directement une cadence industrielle. Une évaluation d’usage doit conserver la durée réelle, les échecs, les reprises, les interventions humaines et le temps nécessaire au changement de série.
Un benchmark indépendant, avec un périmètre étroit
RoboCurve a évalué Dream-1 sur RoboDojo-RC Tier 1, un ensemble de manipulations sur table. Sur 120 tentatives par configuration, Dream-1 obtient un score moyen de 59,3 %, contre 48,2 % pour Gemini 4 Argon et 42,5 % pour GPT-6 Astra dans les configurations comparées. Le coût estimé est de 0,15 dollar par tentative et le temps moyen jusqu’au score final de 1,4 minute. [RoboCurve — résultats RoboDojo-RC Tier 1, 18 octobre 2026]
Ces résultats sont précieux parce que les journaux des essais sont publics et que le même cadre compare plusieurs approches. Ils ne prouvent toutefois ni la sûreté près du public, ni la robustesse sur une journée, ni la performance d’un procédé industriel particulier. Le score agrège six tâches et distingue absence de progrès, progrès partiel et réussite. Avant une décision d’achat, il faut reproduire un protocole représentatif du poste visé.
Trois dollars par heure : ce que le prix inclut, et ce qu’il omet
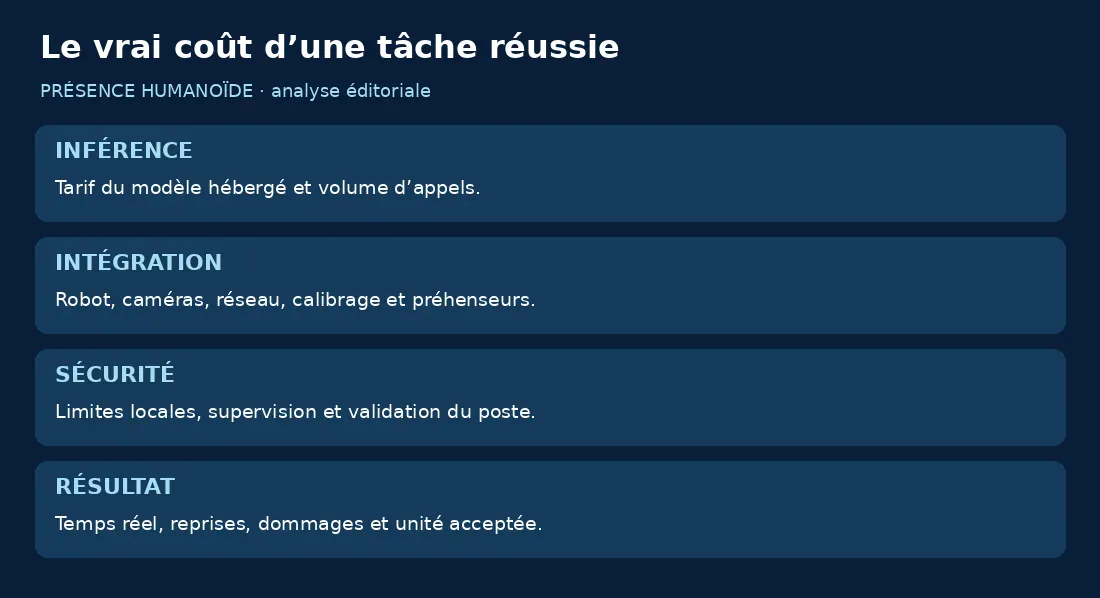
Dream Labs affiche 3 dollars par heure pour Dream-1 et 2 dollars pour Dream-1-flash. Chaque appel renverrait 1,6 seconde d’actions, soit 2 250 appels théoriques par heure et environ 0,0013 dollar par action pour le modèle principal. Ce tarif concerne l’inférence hébergée ; il ne décrit pas le coût total d’une cellule robotisée. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Au modèle s’ajoutent le robot, les caméras, le réseau, la mise en service, les préhenseurs, les dispositifs de sécurité, la maintenance, l’énergie et les arrêts. Une latence variable peut aussi imposer un contrôle local plus conservateur. L’indicateur utile n’est donc pas le prix de l’API isolé, mais le coût par résultat accepté : objet correctement manipulé, contrôle passé et intervention humaine comptabilisée.
L’API rend le modèle accessible, pas la cellule prête à produire
Le code présenté par Dream Labs tient en quelques lignes : création du client, choix du point de contrôle, envoi d’une observation et récupération d’une action. Cette simplicité est importante pour les développeurs, car elle réduit la surface logicielle visible. Elle ne doit pas masquer la chaîne complète : synchronisation des caméras, calibration, état du robot, limites de mouvement, surveillance et gestion des erreurs. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Une API distante crée par ailleurs une dépendance au service et à la connectivité. Il faut documenter la latence, la disponibilité, le comportement en cas de coupure, la conservation des images, la localisation du traitement et la version exacte du modèle. Un pilote professionnel doit pouvoir s’arrêter proprement si la réponse n’arrive plus ou si l’action sort d’une enveloppe validée.
La cinématique inverse devient un maillon critique
Dream Labs reconnaît trois limites de son approche par poses d’effecteurs. La performance dépend du solveur de cinématique inverse ; le modèle ne contrôle pas le chemin exact suivi par le bras ; enfin, une morphologie très différente de l’entraînement peut rendre certaines prédictions irréalisables. Ces réserves sont centrales lorsque le robot évolue près d’obstacles, de personnes ou de butées articulaires. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Un objectif géométriquement atteignable n’est pas forcément accessible sans collision. Deux robots peuvent placer leur pince au même endroit avec des configurations d’articulations opposées. La commande locale doit donc vérifier trajectoire, singularités, vitesses, couples et zones interdites. Le modèle général peut proposer l’intention du geste ; un niveau déterministe doit conserver l’autorité sur ce que la machine a réellement le droit d’exécuter.
Timeline — le produit prolonge une recherche récente
Suite du dossier : du prototype au pilote utile
Le lancement de Dream-1 ouvre une voie intéressante pour les petits fabricants de robots et les équipes qui ne disposent pas de milliers d’heures de démonstrations. Le bon premier projet reste pourtant étroit : une tâche répétitive sur table, des objets non dangereux, un environnement contrôlé et un résultat facile à noter. Plus le scénario est ouvert, plus il devient difficile d’attribuer l’échec au modèle, au matériel ou à l’intégration.
Le pilote doit comparer au moins trois configurations : règle ou programme conventionnel, Dream-1 sans adaptation et Dream-1 spécialisé. La comparaison porte sur le taux de réussite, la durée réelle, les interventions, les collisions évitées, la reprise après erreur et le coût total. Sans ce témoin, une démonstration spectaculaire peut simplement remplacer une solution plus simple et plus robuste.
Fine-tuning-as-a-Service : l’adaptation revient par la petite porte
Lorsque le transfert direct est insuffisant, Dream Labs propose de spécialiser le modèle. L’entreprise montre cinq minutes de données sur deux robots proches de son domaine, puis 77 minutes pour une plateforme à mains dextres et 98 minutes pour des effecteurs différents. Sur douze robots partenaires en simulation, le score de suivi du langage progresse sur dix après adaptation. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Ces exemples révèlent une réalité utile : le zéro-shot n’abolit pas les données propres au matériel, il cherche à en réduire le volume. Une petite quantité peut suffire lorsque la morphologie reste proche ; un écart plus important exige davantage d’observations. Les responsables doivent donc budgéter la collecte, le contrôle des démonstrations, la validation du modèle spécialisé et sa requalification après mise à jour.
La sécurité ne peut pas être déléguée au langage naturel
Dream Labs qualifie Dream-1 de bêta de recherche, indique qu’il fera des erreurs et précise qu’il n’a pas été validé pour des usages critiques. Cette formulation doit gouverner toute expérimentation : zone contrôlée, vitesse limitée, arrêt d’urgence, supervision et objets sans danger. Une phrase prudente dans le prompt ne remplace pas une barrière technique. [Dream Labs — présentation technique de Dream-1, octobre 2026]
Le langage est ambigu et le modèle peut mal interpréter la scène. Les limites du poste doivent exister en dehors de lui : enveloppe géométrique, validation des commandes, puissance et vitesse limitées, détection des intrusions, état sûr en cas de panne. L’évaluation fonctionnelle et l’analyse des risques sont complémentaires ; un bon score moyen n’autorise pas un mouvement dangereux une fois sur cent.
Données, confidentialité et dépendance au nuage
Une politique hébergée reçoit des images du poste de travail et renvoie des actions. Selon l’usage, ces images peuvent révéler des personnes, des produits, des procédés ou l’organisation d’un site. Avant un essai, il faut obtenir des réponses écrites sur le transit, le stockage, l’entraînement ultérieur, les accès, les régions d’hébergement et la suppression des données.
La réversibilité est tout aussi importante. Peut-on conserver les journaux dans un format exploitable, changer de modèle, fonctionner temporairement en local ou revenir à une politique déterministe ? Une API accélère l’essai, mais elle peut aussi concentrer l’intelligence dans un fournisseur. L’architecture idéale sépare les données nécessaires au modèle, les secrets industriels et les commandes de sécurité.
Quels usages paraissent crédibles à court terme ?
Les tâches de table structurées sont les premières candidates : tri de petits objets, alimentation de bacs, rangement, présentation de pièces ou pré-manipulation en laboratoire. Elles combinent des objectifs visuels faciles à vérifier et des charges limitées. L’intérêt augmente lorsque les références changent souvent et qu’un programme classique demanderait trop de reprises manuelles.
À l’inverse, les opérations coupantes, chaudes, lourdes, stériles ou proches du public exigent des validations bien plus fortes. Le fait que des démonstrations montrent un couteau ou des objets domestiques ne suffit pas à rendre ces usages acceptables. Pour un atelier, l’ambition raisonnable est d’abord l’assistance supervisée, avec mesure des erreurs et possibilité de reprise, plutôt qu’une autonomie générale.
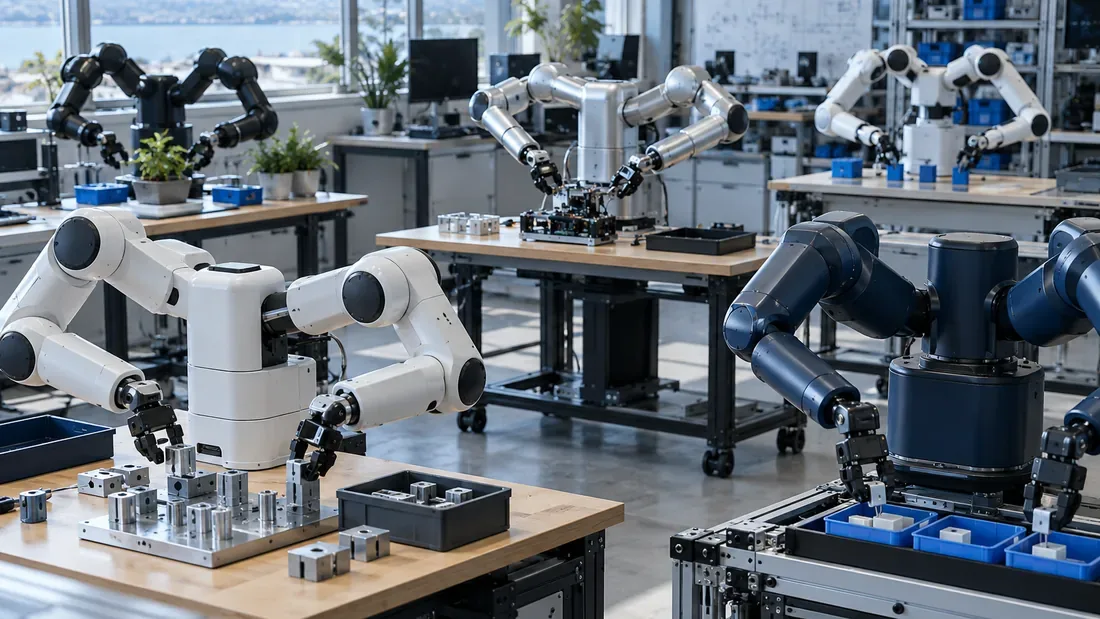
Une opportunité pour les petits constructeurs de robots
Dream Labs vise un verrou économique : un fabricant peut concevoir un bras abordable sans disposer de l’équipe nécessaire pour entraîner une politique générale. Une API commune pourrait élargir le catalogue de tâches et raccourcir les essais. Le communiqué situe les robots partenaires entre environ 2 000 et 10 000 dollars, mais cette fourchette ne couvre ni la cellule complète ni le déploiement européen. [Business Wire — communiqué de lancement, 19 octobre 2026]
Pour les intégrateurs, la valeur peut se déplacer du codage de chaque geste vers la définition du poste, la préparation des données et la validation. Cela ne supprime pas leur métier ; cela change le point de concentration. Les meilleurs projets combineront probablement une intelligence adaptable pour reconnaître et choisir, un contrôle classique pour exécuter dans des limites sûres et un système de mesure pour vérifier le résultat.
Comment conduire un pilote en six semaines
La première semaine fixe la tâche, les objets, les critères d’acceptation et les interdits. La deuxième instrumente un scénario de référence. Les semaines trois et quatre testent le modèle sans adaptation sur des séries répétées, avec toutes les tentatives conservées. La cinquième ajoute une spécialisation si elle est justifiée. La dernière compare les résultats et documente les échecs.
Il faut éviter de modifier simultanément le matériel, le prompt, la caméra et le modèle : on ne saurait plus ce qui explique le progrès. Chaque essai doit enregistrer l’instruction, la version logicielle, l’observation, la commande, la durée, l’arrêt éventuel et le score final. Un échantillon assez long pour inclure les objets difficiles et les perturbations vaut davantage qu’une vidéo soigneusement choisie.
Les indicateurs qui empêchent de se raconter une histoire
Le taux de tâche accomplie est nécessaire mais insuffisant. Ajoutons le temps médian et le pire cas, le nombre d’interventions, le taux de reprise, les arrêts protecteurs, les objets endommagés et le coût par unité acceptée. Pour une API, mesurons aussi latence, indisponibilité, consommation d’appels et dérive après changement de version.
Les résultats doivent être ventilés par type d’objet et condition, pas seulement moyennés. Un système à 90 % peut être excellent si les échecs sont sûrs et facilement repris ; il peut être inutilisable si les 10 % restants créent un risque ou bloquent la chaîne. Le benchmark externe donne un repère de départ. Seul un protocole local transforme ce repère en décision.
Conclusion : une couche commune prometteuse, encore à encadrer
Dream-1 ne prouve pas qu’un même cerveau peut déjà piloter n’importe quel robot. Il montre quelque chose de plus précis et peut-être plus utile : une politique vidéo-action peut commander plusieurs bras bimanuels par une interface d’effecteurs commune, avec un accès par API et un benchmark public encourageant. L’annonce du 19 octobre rapproche ainsi une idée de recherche d’un outil que des développeurs peuvent réellement essayer.
La suite se jouera moins dans les clips que dans la répétition. Les questions décisives sont la robustesse sur des milliers de cycles, la sûreté, la confidentialité, la latence, le coût total et la capacité à changer de fournisseur. Pour une entreprise française, le bon réflexe est d’expérimenter sur une tâche contrôlée, de conserver tous les échecs et de laisser les dispositifs locaux décider des mouvements autorisés. L’intelligence générale commence par une preuve particulière.
FAQ — Dream-1 et les World Action Models
Dream-1 est-il un robot ?
Non. C’est un modèle de contrôle accessible par API, destiné aujourd’hui surtout aux robots à deux bras et pinces parallèles.
Que signifie World Action Model ?
Une politique qui utilise un modèle vidéo ou du monde pour représenter ou prédire l’évolution visuelle d’une scène et produire des actions associées.
Peut-il contrôler n’importe quel robot ?
Non. Dream Labs revendique un transfert sur de nombreux robots bimanuels, mais reconnaît des limites liées aux pinces, à la cinématique, à l’espace de travail et aux dynamiques.
Qu’est-ce que le zéro-shot ?
Dans ce contexte, le modèle n’a pas reçu de données propres au robot testé. Le matériel, les caméras et le solveur de cinématique inverse doivent néanmoins être intégrés.
Le score de 59,3 % est-il un taux de réussite universel ?
Non. C’est un score moyen sur le benchmark RoboDojo-RC Tier 1 et son protocole précis. Il ne se transpose pas directement à une application industrielle.
Le prix est-il réellement de 3 dollars par heure ?
C’est le tarif annoncé pour l’inférence Dream-1. Le coût total inclut le robot, l’intégration, la sécurité, le réseau, l’exploitation et les reprises.
Dream-1 fonctionne-t-il sans Internet ?
L’offre décrite est une API hébergée. Un projet doit vérifier la connectivité, la latence, le comportement en cas de coupure et les options de traitement local.
Peut-on l’utiliser près du public ?
Dream Labs indique que la bêta n’est pas validée pour les usages critiques. Toute expérimentation doit rester contrôlée et protégée par des limites indépendantes du modèle.
Les images montrent-elles Dream-1 ?
Non. Elles sont conceptuelles et générées par IA ; elles ne reproduisent ni un robot officiel ni une démonstration réelle.
Quel premier pilote choisir ?
Une tâche de table simple, non dangereuse, répétable et notée objectivement, avec un témoin conventionnel et la conservation de tous les échecs.
Sources et bibliographie
Consultées le 21 octobre 2026. Dream Labs et son communiqué documentent le produit ; DreamZero et NVIDIA le cadre technique ; RoboCurve fournit le benchmark externe. Aucun essai par la rédaction.
- Dream Labs — présentation technique de Dream-1, octobre 2026
- Business Wire — communiqué de lancement, 19 octobre 2026
- DreamZero — article et projet, février 2026
- NVIDIA — panorama technique des World Action Models, 15 juin 2026
- RoboCurve — résultats RoboDojo-RC Tier 1, 18 octobre 2026
Visuels générés : robots bimanuels génériques en laboratoire, tri, interface humaine, essai protégé et diversité de matériels. Photographie réaliste en lumière naturelle, bleu marine, bleu clair, blanc et gris. Aucun produit officiel reproduit.
Suivez la robotique qui compte
Une analyse claire chaque jour.